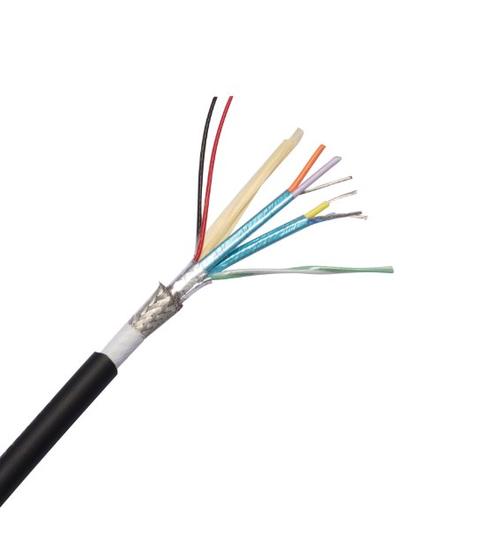
Penerangan Terperinci
Apakah Kabel Komunikasi Bas CAN?
Bas CAN (Rangkaian Kawasan Pengawal) ialah protokol komunikasi bersiri pembezaan yang asalnya dibangunkan oleh Bosch untuk aplikasi automotif dan kini dominan sebagai fieldbus dalam kenderaan, automasi industri, elektronik marin dan peralatan perubatan. Kabel bas CAN ialah medium penghantaran fizikal — satu pasangan terpintal dengan impedans ciri 120 Ω, ditamatkan di setiap hujung bas dengan perintang 120 Ω.
Kabel membawa dua isyarat: CAN_H dan CAN_L, yang saling melengkapi — apabila CAN_H tinggi (menuju 3.5 V), CAN_L rendah (menuju 1.5 V). Penerima pembezaan pada setiap nod membaca perbezaan voltan antara dua garis, menyediakan penolakan bunyi mod sepunya yang wujud. Keadaan dominan (logik 0) dan resesif (logik 1) ditakrifkan oleh voltan pembezaan ini, dengan keadaan resesif ialah 0 V pembezaan (kedua-dua garis pada kira-kira 2.5 V).
Kesederhanaan bas CAN — dua wayar tambah satu perisai — ialah kekuatannya. Satu pasangan terpintal membawa RPM enjin, suhu penyejuk, gear transmisi, kelajuan roda, tekanan brek dan data diagnostik secara serentak pada 250–500 kbps, diutamakan oleh pengenal mesej (ID lebih rendah = keutamaan lebih tinggi, menyelesaikan pertikaian bas tanpa pengawal induk).
Kabel Bas CAN — Impedans, Penamatan dan Panjang Bas
| Parameter | Nilai | Mengapa Ia Penting |
|---|---|---|
| Impedans ciri | 120 Ω | Mesti dipadankan dengan perintang penamatan di setiap hujung bas. Ketakpadanan menyebabkan pantulan isyarat yang merosakkan pemasaan bit |
| Penamatan | Perintang 120 Ω antara CAN_H dan CAN_L di setiap hujung fizikal bas | Menyerap tenaga isyarat di hujung bas; tanpa penamatan, isyarat memantul, menyebabkan ralat |
| Panjang stub maksimum | 0.3 m pada 1 Mbps | Kabel cabang dari batang bas ke setiap nod mestilah pendek untuk mengelakkan ketakselanjaran impedans |
| Panjang bas vs kadar data | 40 m pada 1 Mbps; 500 m pada 125 kbps | Pemasaan bit CAN mengehadkan panjang bas maksimum: isyarat mesti merambat ke nod paling jauh dan kembali dalam satu masa bit |
Protokol Bas CAN — Satu Kabel, Pelbagai Bahasa
| Protokol | Piawaian | Kadar Data | Aplikasi | Konvensyen Warna Kabel |
|---|---|---|---|---|
| CAN 2.0A/B | ISO 11898-2 | Sehingga 1 Mbps | Protokol CAN asas — asas untuk semua protokol lapisan lebih tinggi | Tiada warna standard |
| CANopen | CiA 301 | 125–1 000 kbps | Automasi industri — pemacu, I/O, enkoder | Sarung ungu, pasangan putih/perang |
| DeviceNet | ODVA | 125–500 kbps | Automasi kilang — sensor, penggerak, pemula motor | Sarung ungu (batang), kuning (cabang) |
| SAE J1939 | SAE | 250 kbps | Kenderaan tugas berat — enjin, transmisi, brek, badan | Tiada warna standard; biasanya kabel automotif hitam |
| NMEA 2000 | NMEA | 250 kbps | Elektronik marin — GPS, kedalaman, angin, enjin, autopilot | Sarung biru (tulang belakang), biru muda (cabang) |
| CAN FD | ISO 11898-1 | Sehingga 8 Mbps | Kadar data lebih tinggi untuk kemas kini perisian, diagnostik dan sensor intensif data | Kabel sama seperti CAN 2.0 — bas boleh menggabungkan nod CAN 2.0 dan CAN FD |
Analisis Aplikasi
- Rangkaian kenderaan SAE J1939: ECU enjin trak diesel, pengawal transmisi, modul ABS, kluster instrumen dan pengawal badan semuanya berkomunikasi pada satu bas CAN pada 250 kbps — kabel pasangan terpintal berjalan melalui abah-abah pendawaian casis kenderaan bersebelahan dengan kabel motor dan lampu arus tinggi
- Automasi mesin CANopen: PLC mesin pembungkusan berkomunikasi dengan 15 pemacu servo, 4 blok I/O dan 2 modul enkoder pada bas CANopen pada 500 kbps — kabel CANopen ungu mudah dikenali dalam trunking kabinet kawalan
- Rangkaian kilang DeviceNet: Barisan penghantar dengan pemula motor teragih, sensor jarak dan stesen butang tekan dirangkaikan pada DeviceNet pada 125 kbps — topologi kabel batang/cabang dengan penyambung M12 tertutup bertahan di lantai kilang
- Elektronik marin NMEA 2000: Plotter carta kapal layar, GPS, alat ukur kedalaman, sensor angin, gerbang enjin dan autopilot berkongsi data navigasi dan enjin pada satu tulang belakang bas CAN NMEA 2000
Mengapa Pilih Yichi untuk Kabel Bas CAN
- Impedans 120 Ω disahkan oleh TDR pada setiap panjang pengeluaran: Impedans ciri kabel mestilah 120 Ω untuk bas berfungsi. Yichi mengukurnya dengan refleksometer domain masa (TDR) pada setiap panjang pengeluaran — bukan dianggarkan daripada geometri konduktor
- Panjang lay pintalan terkawal untuk impedans konsisten: Kadar pintalan pasangan CAN_H/CAN_L menentukan impedans kabel. Yichi mengawal panjang lay dalam ±2 mm — variasi yang mengekalkan impedans dalam spesifikasi 120 Ω ±10 Ω
- Sarung PUR untuk tugas mesin dan kenderaan — PVC untuk dalaman tetap: Pilih bahan sarung yang sepadan dengan persekitaran pemasangan. PUR untuk rantai seret, lengan robot, ruang enjin dan pendawaian kenderaan luar; PVC untuk kabinet kawalan dalaman dan dulang kabel tetap
- Wayar longkang perisai untuk rujukan CAN_GND: Wayar longkang perisai menyambung ke pin CAN_GND (rujukan tanah) pada penyambung bas, menyediakan rujukan voltan mod sepunya yang dikongsi oleh semua nod CAN. Tanpa ini, nod dengan potensi tanah berbeza tidak dapat berkomunikasi dengan boleh dipercayai
- Terus dari kilang untuk kuantiti OEM dan penyepadu sistem: OEM kenderaan, pembina mesin dan pemasang elektronik marin yang menspesifikasikan kabel bas CAN mengikut kilometer — Yichi menyediakan impedans 120 Ω konsisten dan harga volum kompetitif