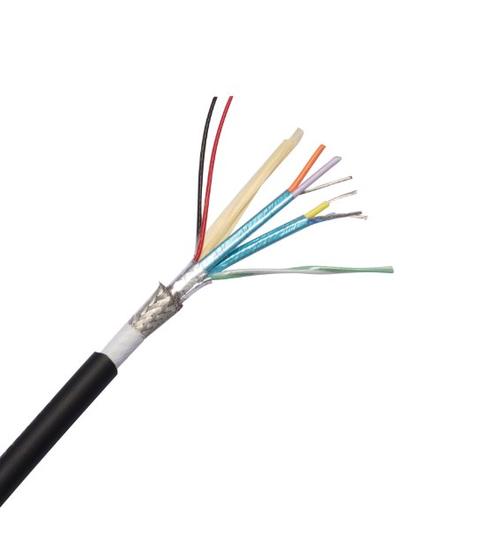
Descrizione Dettagliata
Che cos'è un cavo di comunicazione CAN bus?
Il bus CAN (Controller Area Network) è un protocollo di comunicazione seriale differenziale sviluppato originariamente da Bosch per applicazioni automobilistiche e oggi il fieldbus dominante in veicoli, automazione industriale, elettronica marina e apparecchiature mediche. Il cavo CAN bus è il mezzo fisico di trasmissione — una singola coppia intrecciata con impedenza caratteristica di 120 Ω, terminata a ciascuna estremità del bus con una resistenza da 120 Ω.
Il cavo trasporta due segnali: CAN_H e CAN_L, che sono complementari — quando CAN_H va alto (verso 3,5 V), CAN_L va basso (verso 1,5 V). Il ricevitore differenziale di ciascun nodo legge la differenza di tensione tra le due linee, fornendo una reiezione intrinseca del rumore di modo comune. Gli stati dominante (logico 0) e recessivo (logico 1) sono definiti da questa tensione differenziale, con lo stato recessivo a 0 V differenziali (entrambe le linee a circa 2,5 V).
La semplicità del CAN bus — due fili più uno schermo — è la sua forza. Una singola coppia intrecciata trasporta simultaneamente giri motore, temperatura del refrigerante, marcia del cambio, velocità delle ruote, pressione dei freni e dati diagnostici a 250–500 kbps, prioritizzati tramite l'identificatore di messaggio (ID più basso = priorità più alta, che risolve la contesa del bus senza un controller master).
Cavo CAN bus — impedenza, terminazione e lunghezza del bus
| Parametro | Valore | Perché è importante |
|---|---|---|
| Impedenza caratteristica | 120 Ω | Deve corrispondere alle resistenze di terminazione a ciascuna estremità del bus. La mancata corrispondenza causa riflessioni di segnale che corrompono la temporizzazione dei bit |
| Terminazione | Resistenza da 120 Ω tra CAN_H e CAN_L a ciascuna estremità fisica del bus | Assorbe l'energia del segnale alle estremità del bus; senza terminazione, il segnale si riflette, causando errori |
| Lunghezza massima dello stub | 0,3 m a 1 Mbps | Il cavo drop dal trunk del bus a ciascun nodo deve essere corto per evitare discontinuità di impedenza |
| Lunghezza del bus vs velocità dati | 40 m a 1 Mbps; 500 m a 125 kbps | La temporizzazione dei bit CAN limita la lunghezza massima del bus: il segnale deve propagarsi fino al nodo più lontano e tornare indietro entro un tempo di bit |
Protocolli CAN bus — un cavo, molti linguaggi
| Protocollo | Standard | Velocità dati | Applicazione | Convenzione colori cavo |
|---|---|---|---|---|
| CAN 2.0A/B | ISO 11898-2 | Fino a 1 Mbps | Protocollo CAN di base — il fondamento di tutti i protocolli di livello superiore | Nessun colore standard |
| CANopen | CiA 301 | 125–1 000 kbps | Automazione industriale — azionamenti, I/O, encoder | Guaina viola, coppia bianco/marrone |
| DeviceNet | ODVA | 125–500 kbps | Automazione di fabbrica — sensori, attuatori, avviatori motore | Guaina viola (trunk), gialla (drop) |
| SAE J1939 | SAE | 250 kbps | Veicoli pesanti — motore, trasmissione, freni, carrozzeria | Nessun colore standard; in genere cavo automotive nero |
| NMEA 2000 | NMEA | 250 kbps | Elettronica marina — GPS, profondità, vento, motore, autopilota | Guaina blu (backbone), azzurra (drop) |
| CAN FD | ISO 11898-1 | Fino a 8 Mbps | Velocità dati più elevata per aggiornamenti firmware, diagnostica e sensori ad alta intensità di dati | Stesso cavo del CAN 2.0 — il bus può mescolare nodi CAN 2.0 e CAN FD |
Analisi delle applicazioni
- Reti veicolari SAE J1939: l'ECU del motore, il controller della trasmissione, il modulo ABS, il quadro strumenti e il controller della carrozzeria di un camion diesel comunicano tutti su un singolo CAN bus a 250 kbps — il cavo a coppia intrecciata passa attraverso il cablaggio del telaio del veicolo accanto ai cavi ad alta corrente di motori e illuminazione
- Automazione di macchine CANopen: il PLC di una macchina per imballaggio comunica con 15 azionamenti servo, 4 blocchi I/O e 2 moduli encoder su un bus CANopen a 500 kbps — il cavo CANopen viola è immediatamente riconoscibile nelle canalette del quadro di controllo
- Reti di fabbrica DeviceNet: una linea di trasporto con avviatori motore distribuiti, sensori di prossimità e pulsantiere in rete DeviceNet a 125 kbps — la topologia trunk/drop con connettori M12 sigillati sopravvive all'ambiente della fabbrica
- Elettronica marina NMEA 2000: il chartplotter, il GPS, l'ecoscandaglio, il sensore di vento, il gateway motore e l'autopilota di uno yacht condividono dati di navigazione e motore su un unico backbone CAN bus NMEA 2000
Perché scegliere Yichi per i cavi CAN bus
- Impedenza 120 Ω verificata tramite TDR su ogni lunghezza di produzione: l'impedenza caratteristica del cavo deve essere 120 Ω perché il bus funzioni. Yichi la misura con un riflettometro nel dominio del tempo (TDR) su ogni lunghezza di produzione — non stimata dalla geometria del conduttore
- Lunghezza di passo dell'intreccio controllata per un'impedenza costante: il tasso di intreccio della coppia CAN_H/CAN_L determina l'impedenza del cavo. Yichi controlla la lunghezza di passo entro ±2 mm — una variazione che mantiene l'impedenza entro la specifica 120 Ω ±10 Ω
- Guaina PUR per impiego su macchine e veicoli — PVC per interno fisso: selezionare il materiale della guaina in base all'ambiente di installazione. PUR per catene portacavi, bracci robotici, vani motore e cablaggi veicolari esterni; PVC per quadri di controllo interni e passerelle portacavi fisse
- Filo di drenaggio dello schermo per il riferimento CAN_GND: il filo di drenaggio dello schermo si collega al pin CAN_GND (riferimento di massa) del connettore del bus, fornendo il riferimento di tensione di modo comune condiviso da tutti i nodi CAN. Senza questo, i nodi con potenziali di terra diversi non possono comunicare in modo affidabile
- Direttamente dalla fabbrica per quantità OEM e integratori di sistemi: OEM di veicoli, costruttori di macchine e installatori di elettronica marina specificano cavo CAN bus a chilometri — Yichi fornisce impedenza 120 Ω costante e prezzi competitivi per volumi