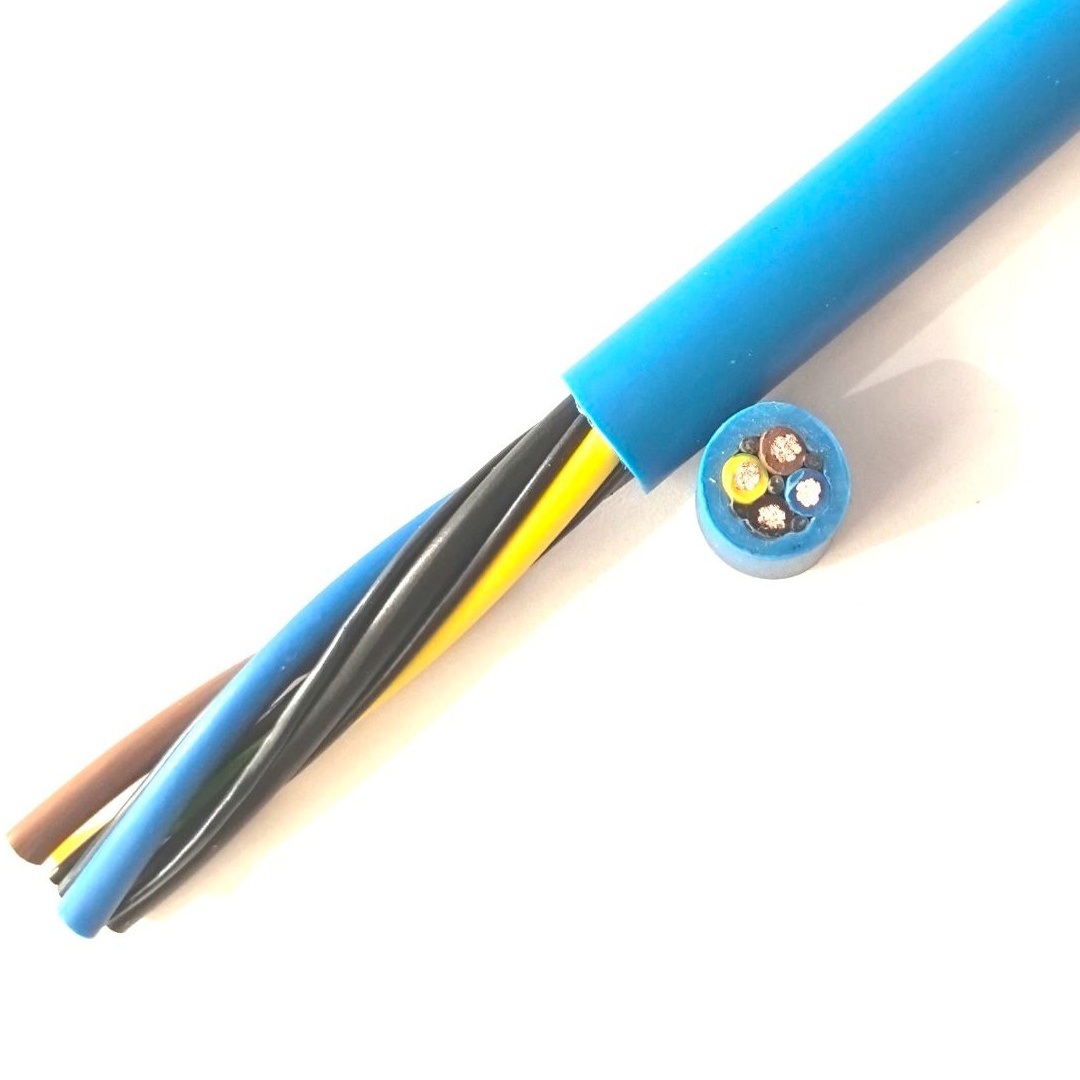
Cavo per manipolatore robot schermato — cavo PUR compatto per end effector di robot schermato EMI con schermo globale in treccia di rame stagnato per l'integrità del segnale di encoder, visione e sensori all'interfaccia polso-utensile
Cavi per Robot e Automazione /Cavi compositi per robot

Cavo per manipolatore robot schermato — cavo PUR compatto per end effector di robot schermato EMI con schermo globale in treccia di rame stagnato per l'integrità del segnale di encoder, visione e sensori all'interfaccia polso-utensile

Cavo per manipolatore robot schermato: cavo PUR compatto schermato EMI per collegamenti di end effector di robot industriali che richiedono integrità del segnale. Rame a cordatura extra-fine Classe 6 IEC 60228 (0,22–2,5 mm², 4–24 conduttori) con schermo globale in treccia di rame stagnato (copertura ≥85%). Isolamento dei conduttori in TPE. Guaina in PUR. 300/500 V. Per applicazioni di end effector di robot dove feedback encoder, dati di telecamere di visione, segnali di sensori analogici o comunicazione fieldbus sono suscettibili alle interferenze elettromagnetiche da cavi di potenza di saldatura adiacenti, azionamenti motore VFD e rumore elettrico di fabbrica. Conforme CE, RoHS.

Caratteristiche Principali

Schermo globale in treccia di rame stagnato (copertura ≥85%) — protegge i conduttori di segnale dell'end effector dalle EMI nell'ambiente elettricamente rumoroso del polso e dell'utensile del robot
Rame nudo a cordatura extra-fine Classe 6 IEC 60228 — massima flessibilità per le piegature a raggio stretto nella transizione polso-utensile con schermo integrato
Sezione compatta con schermo — lo strato di schermo aggiunge un aumento minimo dell'OD (circa 0,5–1,0 mm) fornendo al contempo un'attenuazione EMI di 40–60 dB
Isolamento dei conduttori in TPE — bassa costante dielettrica per l'integrità del segnale; resistente agli oli; vita di flessione estesa rispetto al PVC
Filo di drenaggio integrato — filo di drenaggio in rame stagnato in contatto continuo con la treccia di schermo; garantisce la continuità completa della copertura di schermo per una corretta messa a terra EMI
Guaina esterna in PUR TMPU — resistente a oli, refrigeranti e schizzi di saldatura; protegge lo strato di schermo da danni ambientali e meccanici
Identificazione dei conduttori numerata secondo VDE 0293 — terminazione rapida al connettore del polso e alla morsettiera dell'end effector; filo di drenaggio dello schermo chiaramente identificato
Conforme CE, RoHS; prodotto secondo ISO 9001

Applicazioni

Pinza elettrica con feedback encoder — cavo del manipolatore schermato per pinze servo-elettriche dove i segnali encoder A/B/Z devono essere protetti dal rumore di commutazione PWM del motoreTelecamera di visione robot — cavo schermato per dati di telecamere GigE Vision o USB3 Vision dalla telecamera montata sul polso al controller del robotSensore analogico di forza/coppia — cavo schermato per segnali di sensori di forza/coppia a estensimetro (livello mV) all'end effector del robotScanner laser / sensore di profilo — cavo schermato per l'uscita analogica di sensori di spostamento laser (4–20 mA o 0–10 V) all'end effectorPistola di saldatura con sensori integrati — cavo schermato per la pistola di saldatura dove i sensori di tensione e corrente d'arco condividono lo stesso cavo dei segnali I/OFieldbus all'end effector — cavo schermato per comunicazione CAN bus, IO-Link o RS-485 verso end effector intelligenti e cambi utensile

Specifiche Tecniche

Materiale del conduttore Rame nudo, IEC 60228 Classe 6 a cordatura extra-fine
Sezione del conduttore 0,22 mm², 0,34 mm², 0,50 mm², 0,75 mm², 1,0 mm², 1,5 mm², 2,5 mm²
Numero di anime 4, 6, 8, 12, 16, 20, 24
Identificazione delle anime Numerato stampato secondo VDE 0293; codifica colore su richiesta
Isolamento delle anime TPE (elastomero termoplastico); 90°C; bassa costante dielettrica; resistente agli oli
Cordatura delle anime Strati concentrici con elementi riempitivi non igroscopici
Schermatura complessiva Treccia di rame stagnato; copertura ≥85%; angolo di treccia 30–45°
Filo di drenaggio Rame stagnato, 0,22 mm²; in contatto continuo con la treccia per l'intera lunghezza del cavo
Guaina interna TPE — separa il complesso dei conduttori dallo schermo; fornisce una superficie a basso attrito
Guaina esterna PUR TMPU; 1,2–2,5 mm; senza alogeni; nero o arancione
Tensione nominale (U₀/U) 300/500 V
Tensione di prova (anima/anima) 2 000 V CA, 5 minuti
Tensione di prova (anima/schermo) 2 000 V CA, 5 minuti
Resistenza di isolamento ≥5 GΩ·km a 20°C
Temperatura — in flessione da -30°C a +80°C
Temperatura — fissa da -50°C a +90°C
Raggio di curvatura minimo (flessione) 10× OD del cavo (leggermente più grande del non schermato a causa della rigidità dello schermo)
Raggio di curvatura minimo (fisso) 5× OD del cavo
Resistenza a oli / refrigeranti IEC 60811-404 (guaina in PUR)
Resistenza agli schizzi di saldatura Guaina in PUR — gli schizzi non aderiscono
Ritardante di fiamma IEC 60332-1-2
Certificazioni CE, RoHS

Descrizione Dettagliata

Cavo per manipolatore schermato vs non schermato — quando lo schermo è necessario

Il cavo per manipolatore robot non schermato (I/O digitale 24 V CC per elettrovalvole di pinze, sensori di presenza pezzo, controllo valvole) opera a livelli di segnale che tollerano rumore elettrico moderato. Un ingresso digitale 24 V CC ha una soglia tipica di 15 V per "alto" e 5 V per "basso" — la banda di isteresi di 10 V fornisce un'immunità al rumore intrinseca di circa 5–10 V.

Il cavo per manipolatore schermato è necessario quando i segnali dell'end effector operano a livelli dove il margine di rumore è significativamente più piccolo:

Tipo di segnaleLivello di tensioneMargine di rumoreSchermo necessario?
I/O digitale 24 V CC (elettrovalvola, sensore)24 V~10 VNo
Analogico 0–10 V (sensore di spostamento)0–10 V~0,1 V (per accuratezza 1%)Sì
Analogico 4–20 mA (pressione, forza)anello CC 7–30 V~0,05 mA (per accuratezza 0,5%)Sì (per tratti lunghi)
Encoder incrementale (RS-422, 5 V)differenziale ±2 V~0,2 VSì
Estensimetro (livello mV)fondo scala 0–20 mV~0,02 mVSì
GigE Vision (Ethernet, ±1 V)differenziale ±1 V~0,1 VSì (schermo interno CAT6a)
USB 3.0 (5 Gbps)differenziale ±0,2 V~0,02 VSì (interno + globale)
CAN busdifferenziale ±1,5 V~0,5 VConsigliato
IO-Link24 V, 200 mAModeratoNon richiesto ma consigliato

In un ambiente di polso del robot — adiacente a cavi di potenza dei motori servo che trasportano 10–40 A a frequenza di commutazione PWM di 4–16 kHz — il conduttore di segnale analogico non schermato può subire rumore indotto di 0,5–2 V. Per un segnale analogico 0–10 V con accuratezza richiesta dell'1%, 0,5 V di rumore indotto è un errore del 5% — inaccettabile. Per un segnale di estensimetro di fondo scala 0–20 mV, 0,5 V di rumore indotto è 2 500× il segnale di fondo scala — il segnale è completamente sepolto nel rumore.

Efficacia dello schermo nell'ambiente del polso del robot

L'efficacia della treccia di schermo dipende da una terminazione corretta:

  • Lo schermo deve essere messo a terra a UNA SOLA estremità per i segnali analogici — la messa a terra a entrambe le estremità crea un anello di terra (corrente che scorre attraverso lo schermo a causa della differenza di potenziale tra la terra del polso e quella del controller). Questa corrente dell'anello di terra induce il proprio rumore nei conduttori di segnale. L'estremità del controller del robot è la posizione standard di messa a terra a punto singolo
  • Lo schermo deve essere messo a terra a ENTRAMBE le estremità per i segnali digitali ad alta frequenza (Ethernet, USB) — la breve lunghezza del cavo (<2 m) significa che la tensione dell'anello di terra è piccola, e la messa a terra di entrambe le estremità fornisce migliori prestazioni di schermo ad alta frequenza
  • Il filo di drenaggio deve avere una connessione di terra a bassa impedenza — un filo di drenaggio terminato attraverso una coda lunga verso un punto di terra distante ha un'alta induttanza e fornisce una schermatura ad alta frequenza scadente. Il filo di drenaggio deve connettersi al guscio del connettore o a un terminale di schermo dedicato entro 20 mm dal punto di uscita del cavo

Qualità del cavo per manipolatore schermato Yichi

  • Copertura della treccia verificata: misurazione ottica su campioni di produzione — accettazione con copertura ≥85%. L'angolo di treccia (30–45° dall'asse del cavo) è verificato — un angolo troppo poco profondo (quasi parallelo all'asse) fornisce una buona copertura ma una scarsa flessibilità; un angolo troppo ripido fornisce una buona flessibilità ma una copertura ridotta
  • Continuità dello schermo testata: la resistenza CC dello schermo (filo di drenaggio a filo di drenaggio, da un'estremità all'altra) è misurata su ogni lunghezza di produzione. Un circuito aperto indica una rottura nello schermo — il cavo non fornisce protezione EMI
  • Resistenza di isolamento conduttore-schermo: 500 V CC applicati tra ogni conduttore e lo schermo — minimo ≥5 GΩ·km. Una bassa resistenza di isolamento indica un foro microscopico nell'isolamento del conduttore dove entra in contatto con lo schermo
  • Raggio di curvatura con schermo: il raggio di curvatura minimo in flessione è allentato da 7,5× OD (non schermato) a 10× OD (schermato) perché lo strato di treccia aggiunge rigidità alla flessione. I clienti che specificano un cavo schermato devono consentire questo raggio di curvatura leggermente più grande nell'instradamento del cavo polso-utensile

Richiedi Informazioni

Prodotto: Cavo per manipolatore robot schermato — cavo PUR compatto per end effector di robot schermato EMI con schermo globale in treccia di rame stagnato per l'integrità del segnale di encoder, visione e sensori all'interfaccia polso-utensile

Aggiungi specifiche tecniche (facoltativo)

Più dettagli ci fornisce, più rapido e preciso sarà il nostro preventivo.

Nessun file selezionato

PDF, Office, immagine o file CAD — fino a 5 MB

Serve Aiuto?

Certificazioni

ISO 9001
Qualità
CE
Europea
RoHS
Ambientale
TÜV
Certificazione

Serve un Preventivo per Questo Prodotto?

Inviaci le tue esigenze e ricevi un preventivo dettagliato entro 24 ore.