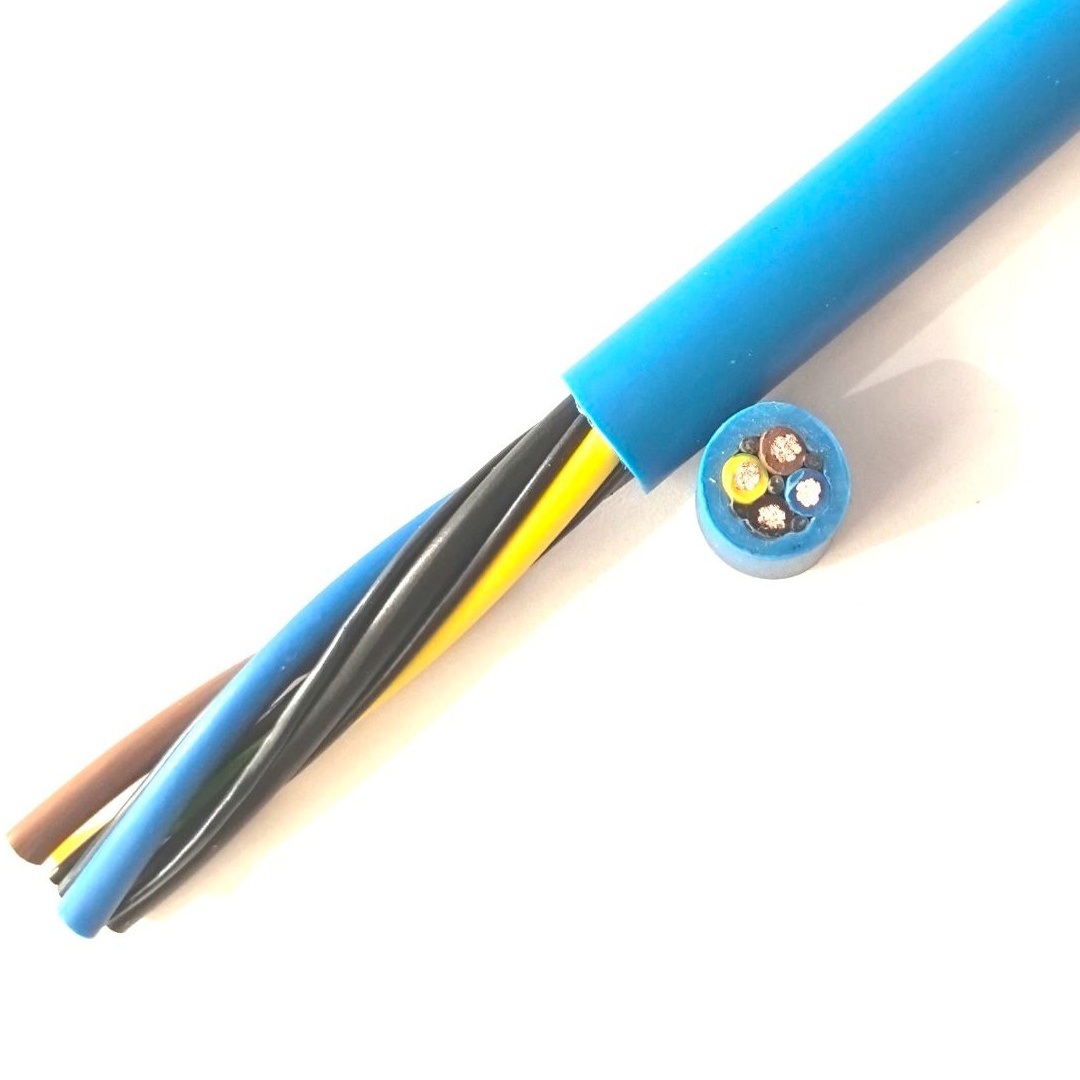
Cablu ecranat pentru manipulator de robot — cablu PUR compact, ecranat EMI, pentru efectorul final al robotului industrial, cu ecran general din împletitură de cupru cositorit, pentru integritatea semnalelor de encoder, viziune și senzori la interfața încheietură-sculă
Cabluri pentru Roboți și Automatizare /Cabluri compozite pentru roboți

Cablu ecranat pentru manipulator de robot — cablu PUR compact, ecranat EMI, pentru efectorul final al robotului industrial, cu ecran general din împletitură de cupru cositorit, pentru integritatea semnalelor de encoder, viziune și senzori la interfața încheietură-sculă

Cablu ecranat pentru manipulator de robot: cablu PUR compact, ecranat EMI, pentru conexiunile efectorului final ale robotului industrial care necesită integritate a semnalului. Cupru cu toroane extra-fine clasa 6 conform IEC 60228 (0,22–2,5 mm², 4–24 conductori) cu ecran general din împletitură de cupru cositorit (acoperire ≥85%). Izolație TPE a conductoarelor. Manta PUR. 300/500 V. Pentru aplicații cu efector final de robot în care feedback-ul de encoder, datele camerei de viziune, semnalele analogice de senzori sau comunicația fieldbus sunt sensibile la interferențe electromagnetice din cablurile adiacente de putere de sudură, servocomenzile VFD și zgomotul electric al fabricii. Conform CE, RoHS.

Caracteristici Principale

Ecran general din împletitură de cupru cositorit (acoperire ≥85%) — protejează conductoarele de semnal ale efectorului final de EMI în mediul electric zgomotos al încheieturii și sculei robotului
Cupru gol cu toroane extra-fine clasa 6 conform IEC 60228 — flexibilitate maximă pentru îndoirile cu rază mică la tranziția încheietură-sculă, cu ecran integrat
Secțiune transversală compactă cu ecran — stratul de ecran adaugă o creștere minimă a diametrului exterior (aproximativ 0,5–1,0 mm), oferind în același timp o atenuare EMI de 40–60 dB
Izolația conductoarelor TPE — constantă dielectrică redusă pentru integritatea semnalului; rezistentă la ulei; durată de viață extinsă la flexie față de PVC
Fir de scurgere integrat — fir de scurgere din cupru cositorit în contact continuu cu împletitura ecranului; asigură continuitatea completă a acoperirii ecranului pentru împământare EMI corectă
Manta exterioară PUR TMPU — rezistentă la ulei, lichid de răcire și stropi de sudură; protejează stratul de ecran împotriva deteriorării de mediu și mecanice
Identificare numerotată a conductoarelor conform VDE 0293 — terminare rapidă la conectorul încheieturii și în cutia de borne a efectorului final; firul de scurgere al ecranului clar identificat
Conform CE, RoHS; fabricat sub ISO 9001

Aplicații

Dispozitiv de prindere electric cu feedback de encoder — cablu ecranat pentru manipulator pentru dispozitivele de prindere servo-electrice, unde semnalele de encoder A/B/Z trebuie protejate de zgomotul de comutație PWM al motoruluiCameră de viziune pentru robot — cablu ecranat pentru datele camerei GigE Vision sau USB3 Vision, de la camera montată pe încheietură la controllerul robotuluiSenzor analogic de forță/cuplu — cablu ecranat pentru semnalele senzorului de forță/cuplu cu punte tensometrică (nivel mV) la efectorul final al robotuluiScanner laser / senzor de profil — cablu ecranat pentru ieșirea analogică a senzorului de deplasare cu laser (4–20 mA sau 0–10 V) la efectorul finalPistol de sudură cu senzori integrați — cablu ecranat pentru pistolul de sudură, unde senzorii de tensiune și curent de arc împart același cablu cu semnalele I/OFieldbus la efectorul final — cablu ecranat pentru comunicația CAN bus, IO-Link sau RS-485 către efectorii finali inteligenți și schimbătoarele de unealtă

Specificații Tehnice

Material conductor Cupru gol, cu toroane extra-fine clasa 6 conform IEC 60228
Secțiune conductor 0,22 mm², 0,34 mm², 0,50 mm², 0,75 mm², 1,0 mm², 1,5 mm², 2,5 mm²
Număr de conductori 4, 6, 8, 12, 16, 20, 24
Identificarea conductoarelor Numerotare imprimată conform VDE 0293; cod de culori la cerere
Izolația conductoarelor TPE (elastomer termoplastic); 90°C; constantă dielectrică redusă; rezistentă la ulei
Toronarea conductoarelor Straturi concentrice cu elemente de umplutură nehigroscopice
Ecran general Împletitură de cupru cositorit; acoperire ≥85%; unghi al împletiturii 30–45°
Fir de scurgere Cupru cositorit, 0,22 mm²; în contact continuu cu împletitura pe toată lungimea cablului
Manta interioară TPE — separă ansamblul de conductoare de ecran; asigură suprafață cu frecare redusă
Manta exterioară PUR TMPU; 1,2–2,5 mm; fără halogeni; neagră sau portocalie
Tensiune nominală (U₀/U) 300/500 V
Tensiune de încercare (conductor/conductor) 2 000 V CA, 5 minute
Tensiune de încercare (conductor/ecran) 2 000 V CA, 5 minute
Rezistență de izolație ≥5 GΩ·km la 20°C
Temperatură — flexie -30°C până la +80°C
Temperatură — fix -50°C până la +90°C
Raza minimă de îndoire (flexie) 10× diametrul cablului (ușor mai mare decât neecranat, din cauza rigidității ecranului)
Raza minimă de îndoire (fix) 5× diametrul cablului
Rezistență la ulei / lichid de răcire IEC 60811-404 (manta PUR)
Rezistență la stropi de sudură Manta PUR — stropii nu aderă
Ignifug IEC 60332-1-2
Certificări CE, RoHS

Descriere Detaliată

Cablu ecranat vs. neecranat pentru manipulator — când ecranul este necesar

Cablul neecranat pentru manipulator de robot (I/O digital 24 V DC pentru solenoizii dispozitivelor de prindere, senzorii de prezență a piesei, comanda supapelor) funcționează la niveluri de semnal care tolerează zgomot electric moderat. O intrare digitală de 24 V DC are un prag tipic de 15 V pentru nivel „înalt" și 5 V pentru nivel „jos" — banda de histerezis de 10 V asigură imunitate intrinsecă la zgomot de aproximativ 5–10 V.

Cablul ecranat pentru manipulator este necesar atunci când semnalele efectorului final funcționează la niveluri la care marja de zgomot este semnificativ mai mică:

Tip de semnalNivel de tensiuneMarja de zgomotEcran necesar?
I/O digital 24 V DC (solenoid, senzor)24 V~10 VNu
Analogic 0–10 V (senzor de deplasare)0–10 V~0,1 V (pentru precizie de 1%)Da
Analogic 4–20 mA (presiune, forță)buclă DC 7–30 V~0,05 mA (pentru precizie de 0,5%)Da (pentru trasee lungi)
Encoder incremental (RS-422, 5 V)±2 V diferențial~0,2 VDa
Punte tensometrică (nivel mV)0–20 mV scară completă~0,02 mVDa
GigE Vision (Ethernet, ±1 V)±1 V diferențial~0,1 VDa (ecran intern CAT6a)
USB 3.0 (5 Gbps)±0,2 V diferențial~0,02 VDa (intern + general)
CAN bus±1,5 V diferențial~0,5 VRecomandat
IO-Link24 V, 200 mAModeratăNu este necesar, dar este recomandat

Într-un mediu de încheietură de robot — adiacent cablurilor de putere ale servomotorului care transportă 10–40 A la frecvența de comutație PWM de 4–16 kHz — conductorul analogic neecranat poate suferi zgomot indus de 0,5–2 V. Pentru un semnal analogic de 0–10 V cu o precizie necesară de 1%, zgomotul indus de 0,5 V este o eroare de 5% — inacceptabil. Pentru un semnal de punte tensometrică de 0–20 mV scară completă, zgomotul indus de 0,5 V este de 2 500× semnalul de scară completă — semnalul este complet îngropat în zgomot.

Eficacitatea ecranului în mediul încheieturii robotului

Eficacitatea împletiturii ecranului depinde de terminarea corectă:

  • Ecranul trebuie împământat la UN SINGUR capăt pentru semnale analogice — împământarea la ambele capete creează o buclă de masă (curent care circulă prin ecran din cauza diferenței de potențial dintre împământarea încheieturii și cea a controllerului). Acest curent de buclă de masă induce propriul zgomot în conductoarele de semnal. Capătul controllerului robotului este locația standard de împământare într-un singur punct
  • Ecranul trebuie împământat la AMBELE capete pentru semnale digitale de înaltă frecvență (Ethernet, USB) — lungimea scurtă a cablului (<2 m) înseamnă că tensiunea buclei de masă este mică, iar împământarea la ambele capete oferă o performanță mai bună a ecranului la înaltă frecvență
  • Firul de scurgere trebuie să aibă o conexiune de împământare de impedanță redusă — un fir de scurgere terminat printr-un cablaj de legătură lung către un punct de împământare îndepărtat are inductanță mare și oferă ecranare slabă la înaltă frecvență. Firul de scurgere trebuie conectat la carcasa conectorului sau la o bornă dedicată de ecran, la o distanță sub 20 mm de punctul de ieșire al cablului

Calitatea cablului ecranat pentru manipulator Yichi

  • Acoperirea împletiturii verificată: măsurare optică pe eșantioane de producție — criteriu de acceptare ≥85% acoperire. Unghiul împletiturii (30–45° față de axa cablului) este verificat — un unghi prea superficial (aproape paralel cu axa) oferă o acoperire bună, dar flexibilitate slabă; un unghi prea abrupt oferă flexibilitate bună, dar acoperire redusă
  • Continuitatea ecranului testată: rezistența DC a ecranului (fir de scurgere la fir de scurgere, capăt la capăt) este măsurată pe fiecare lungime de producție. Un circuit deschis indică o întrerupere a ecranului — cablul nu oferă protecție EMI
  • Rezistența de izolație conductor-ecran: se aplică 500 V DC între fiecare conductor și ecran — minim ≥5 GΩ·km. Rezistența de izolație scăzută indică un por în izolația conductorului acolo unde acesta intră în contact cu ecranul
  • Raza de îndoire cu ecran: raza minimă de îndoire în flexie este relaxată de la 7,5× DE (neecranat) la 10× DE (ecranat), deoarece stratul de împletitură adaugă rigiditate la îndoire. Clienții care specifică cablu ecranat trebuie să permită această rază de îndoire ușor mai mare în rutarea cablului încheietură-sculă

Întrebare Produs

Produs: Cablu ecranat pentru manipulator de robot — cablu PUR compact, ecranat EMI, pentru efectorul final al robotului industrial, cu ecran general din împletitură de cupru cositorit, pentru integritatea semnalelor de encoder, viziune și senzori la interfața încheietură-sculă

Adăugați specificații tehnice (opțional)

Cu cât ne oferiți mai multe detalii, cu atât oferta noastră va fi mai rapidă și mai precisă.

Niciun fișier selectat

Fișier PDF, Office, imagine sau CAD — până la 5 MB

Aveți Nevoie de Ajutor?

Certificări

ISO 9001
Calitate
CE
Europeană
RoHS
De Mediu
TÜV
Certificare

Aveți Nevoie de o Ofertă pentru Acest Produs?

Trimiteți-ne cerințele și primiți o ofertă detaliată în 24 de ore.