Detaljerad Beskrivning
Vad är en CAN-busskommunikationskabel?
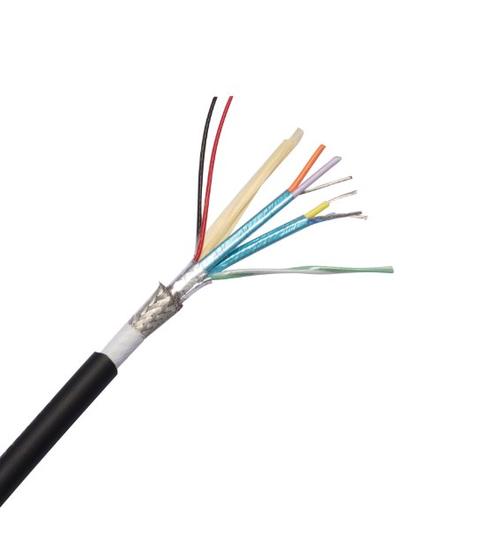
CAN (Controller Area Network)-buss är ett differentiellt seriellt kommunikationsprotokoll som ursprungligen utvecklades av Bosch för fordonsapplikationer och som nu är den dominerande fältbussen i fordon, industriautomation, marin elektronik och medicinsk utrustning. CAN-busskabeln är det fysiska överföringsmediet — ett enda tvinnat par med en karakteristisk impedans på 120 Ω, avslutat i vardera änden av bussen med ett 120 Ω-motstånd.
Kabeln bär två signaler: CAN_H och CAN_L, som är komplementära — när CAN_H går hög (mot 3,5 V) går CAN_L låg (mot 1,5 V). Den differentiella mottagaren i varje nod avläser spänningsskillnaden mellan de två ledningarna, vilket ger inneboende common-mode-brusundertryckning. De dominanta (logisk 0) och recessiva (logisk 1) tillstånden definieras av denna differentiella spänning, där det recessiva tillståndet är 0 V differentiellt (båda ledningarna på cirka 2,5 V).
Enkelheten i CAN-buss — två ledningar plus en skärm — är dess styrka. Ett enda tvinnat par bär motorns varvtal, kylvätsketemperatur, växelläge, hjulhastighet, bromstryck och diagnosdata samtidigt vid 250–500 kbit/s, prioriterade efter meddelandeidentifierare (lägre ID = högre prioritet, vilket löser busskonflikter utan masterstyrenhet).
CAN-busskabel — impedans, avslutning och busslängd
| Parameter | Värde | Varför det spelar roll |
|---|---|---|
| Karakteristisk impedans | 120 Ω | Måste matcha avslutningsmotstånden i vardera bussände. Missmatchning orsakar signalreflektioner som korrumperar bittimingen |
| Avslutning | 120 Ω-motstånd mellan CAN_H och CAN_L i vardera fysiska bussände | Absorberar signalenergin vid bussändarna; utan avslutning reflekteras signalen och orsakar fel |
| Maximal stubb-längd | 0,3 m vid 1 Mbit/s | Drop-kabeln från bussstammen till varje nod måste vara kort för att undvika impedansavbrott |
| Busslängd vs datahastighet | 40 m vid 1 Mbit/s; 500 m vid 125 kbit/s | CAN-bussens bittiming begränsar den maximala busslängden: signalen måste nå den bortre noden och tillbaka inom en bittid |
CAN-bussprotokoll — en kabel, många språk
| Protokoll | Standard | Datahastighet | Tillämpning | Kabelns färgkonvention |
|---|---|---|---|---|
| CAN 2.0A/B | ISO 11898-2 | Upp till 1 Mbit/s | Bas-CAN-protokoll — grunden för alla protokoll på högre lager | Ingen standardfärg |
| CANopen | CiA 301 | 125–1 000 kbit/s | Industriautomation — drifter, I/O, inkodare | Lila mantel, vitt/brunt par |
| DeviceNet | ODVA | 125–500 kbit/s | Fabriksautomation — givare, ställdon, motorstartare | Lila mantel (trunk), gul (drop) |
| SAE J1939 | SAE | 250 kbit/s | Tunga fordon — motor, växellåda, bromsar, kaross | Ingen standardfärg; vanligtvis svart fordonskabel |
| NMEA 2000 | NMEA | 250 kbit/s | Marin elektronik — GPS, djup, vind, motor, autopilot | Blå mantel (stam), ljusblå (drop) |
| CAN FD | ISO 11898-1 | Upp till 8 Mbit/s | Högre datahastighet för firmwareuppdateringar, diagnostik och dataintensiva givare | Samma kabel som CAN 2.0 — bussen kan blanda CAN 2.0- och CAN FD-noder |
Tillämpningsanalys
- SAE J1939 fordonsnätverk: En diesellastbils motorstyrenhet, växellådsstyrenhet, ABS-modul, instrumentpanel och karossstyrenhet kommunicerar alla på en enda CAN-buss vid 250 kbit/s — den tvinnade parkabeln löper genom chassits kablage tillsammans med högströmskablar för motor och belysning
- CANopen maskinautomation: En förpackningsmaskins PLC kommunicerar med 15 servodrifter, 4 I/O-block och 2 inkodarmoduler på en CANopen-buss vid 500 kbit/s — den lila CANopen-kabeln är omedelbart igenkännbar i styrskåpets kabelkanaler
- DeviceNet fabriksnätverk: En transportörlinje med distribuerade motorstartare, induktiva givare och knappstationer nätverkade på DeviceNet vid 125 kbit/s — trunk/drop-kabeltopologin med täta M12-kontakter överlever fabriksgolvet
- NMEA 2000 marin elektronik: En yachts plotter, GPS, ekolod, vindgivare, motor-gateway och autopilot delar navigations- och motordata på en enda NMEA 2000 CAN-bussstam
Varför välja Yichi för CAN-busskablar
- 120 Ω-impedans verifierad med TDR på varje produktionslängd: Kabelns karakteristiska impedans måste vara 120 Ω för att bussen ska fungera. Yichi mäter den med en tidsdomänreflektometer (TDR) på varje produktionslängd — inte uppskattad utifrån ledargeometrin
- Styrd tvinningslängd för konsekvent impedans: Tvinningsfrekvensen för CAN_H/CAN_L-paret bestämmer kabelns impedans. Yichi styr tvinningslängden inom ±2 mm — en variation som håller impedansen inom specifikationen 120 Ω ±10 Ω
- PUR-mantel för maskin- och fordonsbruk — PVC för fast inomhusinstallation: Välj mantelmaterial som matchar installationsmiljön. PUR för dragkedjor, robotarmar, motorrum och utomhuskablage; PVC för inomhusstyrskåp och fasta kabelstegar
- Skärmens dräneringsledare för CAN_GND-referens: Skärmens dräneringsledare ansluts till CAN_GND (jordreferens)-stiftet i busskontakten och ger den common-mode-spänningsreferens som alla CAN-noder delar. Utan denna kan noder med olika jordpotentialer inte kommunicera tillförlitligt
- Direkt från fabrik för OEM- och systemintegratörsvolymer: Fordons-OEM-tillverkare, maskinbyggare och marininstallatörer specificerar CAN-busskabel per kilometer — Yichi levererar konsekvent 120 Ω-impedans och konkurrenskraftiga volympriser