Detaljerad Beskrivning
Skärmad kontra oskärmad manipulatorekabel — när skärmen är nödvändig
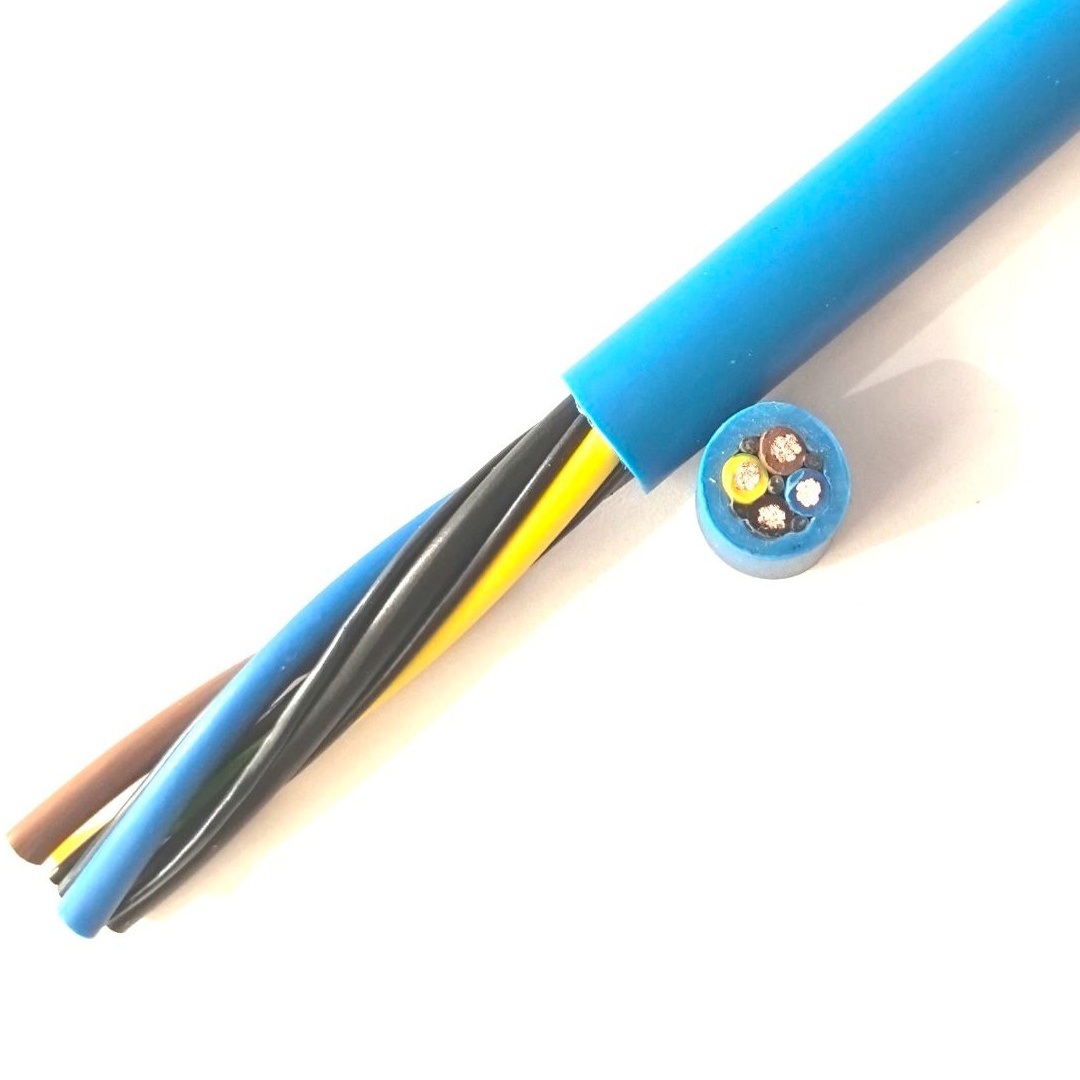
Den oskärmade robotmanipulatorkabeln (24 V DC digital I/O för gripdonmagneter, delpresenssensorer, ventilstyrning) arbetar med signalnivåer som tål måttligt elektriskt brus. En 24 V DC-digitalingång har en typisk tröskel på 15 V för hög och 5 V för låg — hysteresisbandet på 10 V ger inneboende brusimmunitet på ungefär 5–10 V.
Den skärmade manipulatorekabeln är nödvändig när verktygssignalerna arbetar på nivåer där brusmarginalen är betydligt mindre:
| Signaltyp | Spänningsnivå | Brusmarginal | Skärm krävs? |
|---|---|---|---|
| 24 V DC digital I/O (magnet, sensor) | 24 V | ~10 V | Nej |
| 0–10 V analog (displacementmätare) | 0–10 V | ~0,1 V (för 1 % noggrannhet) | Ja |
| 4–20 mA analog (tryck, kraft) | 7–30 V DC-slinga | ~0,05 mA (för 0,5 % noggrannhet) | Ja (för långa dragningar) |
| Inkrementell encoder (RS-422, 5 V) | ±2 V differential | ~0,2 V | Ja |
| Töjningsgivare (mV-nivå) | 0–20 mV full skala | ~0,02 mV | Ja |
| GigE Vision (Ethernet, ±1 V) | ±1 V differential | ~0,1 V | Ja (intern CAT6a-skärm) |
| USB 3.0 (5 Gbps) | ±0,2 V differential | ~0,02 V | Ja (intern + övergripande) |
| CAN-buss | ±1,5 V differential | ~0,5 V | Rekommenderas |
| IO-Link | 24 V, 200 mA | Måttlig | Krävs inte men rekommenderas |
I en robothandledsmiljö — intill servomotorkraftkablar som bär 10–40 A vid 4–16 kHz PWM-omkopplingsfrekvens — kan den oskärmade analoga signalledaren uppleva inducerat brus på 0,5–2 V. För en 0–10 V-analogsignal med krävd noggrannhet på 1 % är 0,5 V inducerat brus ett 5 % fel — oacceptabelt. För en töjningsgivarsignal på 0–20 mV full skala är 0,5 V inducerat brus 2 500× fullskalesignalen — signalen är helt begravd i brus.
Skärmeffektivitet i robothandledsmiljön
Flätskärmens effektivitet beror på korrekt terminerering:
- Skärmen måste jordas vid ENDAST EN ände för analoga signaler — jordning i båda ändar skapar en jordslinga (ström genom skärmen på grund av potentialskillnaden mellan handledens och styrenhetens jord). Denna jordslingeström inducerar eget brus i signalledarna. Robotstyrenhetens ände är standardpositionen för enpunktsjordning
- Skärmen måste jordas i BÅDA ändar för högfrekventa digitala signaler (Ethernet, USB) — den korta kabellängden (<2 m) gör jordslingespänningen liten, och jordning i båda ändar ger bättre högfrekvent skärmprestanda
- Avtappningsledaren måste ha en lågimpediv jordanslutning — en avtappningsledare som termineras genom en lång pigtail till en avlägsen jordpunkt har hög induktans och ger dåligt högfrekvent skärmningsskydd. Avtappningsledaren bör anslutas till kontaktskalet eller en dedikerad skärmterminal inom 20 mm från kabelns utgångspunkt
Kvalitet hos Yichis skärmade manipulatorekabel
- Verifierad flättäckning: Optisk mätning på produktionsprover — ≥85 % täckning godkänns. Flätvinkeln (30–45° från kabelaxeln) verifieras — en för grund vinkel (nästan parallell med axeln) ger god täckning men dålig flexibilitet; en för brant vinkel ger god flexibilitet men reducerad täckning
- Testad skärmkontinuitet: DC-resistansen för skärmen (avtappningsledare till avtappningsledare, ände till ände) mäts på varje produktionslängd. Ett avbrott indikerar en skärmbrytning — kabeln ger då inget EMI-skydd
- Isolationsresistans kärna-till-skärm: 500 V DC applicerat mellan varje kärna och skärmen — ≥5 GΩ·km minimum. Låg isolationsresistans indikerar ett nålstick i kärnisoleringen där den vidrör skärmen
- Bockningsradie med skärm: Den minsta flexbockningsradien utökas från 7,5× ytterdiameter (oskärmad) till 10× ytterdiameter (skärmad) eftersom flätlagret ökar bockningsstyvheten. Kunder som specificerar skärmad kabel måste ta hänsyn till denna något större bockningsradie vid kabeldragningen mellan handled och verktyg