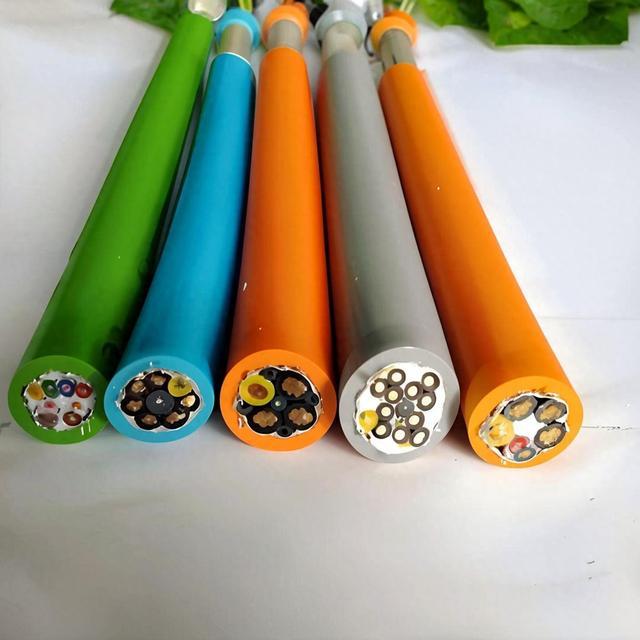
Cáp Xoắn Cánh Tay Robot — Cáp PUR Tối Ưu Xoắn Bện SZ Định Mức ±270°/m cho Cổ Tay Robot Công Nghiệp 6 Trục (Trục 4/5/6) và Đoạn Cánh Tay Khớp Xoắn Cao
Cáp Robot và Tự Động Hóa /Cáp Robot Tổ Hợp

Cáp Xoắn Cánh Tay Robot — Cáp PUR Tối Ưu Xoắn Bện SZ Định Mức ±270°/m cho Cổ Tay Robot Công Nghiệp 6 Trục (Trục 4/5/6) và Đoạn Cánh Tay Khớp Xoắn Cao

Cáp xoắn cánh tay robot: cáp PUR tối ưu xoắn bện SZ được chế tạo riêng cho cổ tay và đoạn cánh tay khớp xoắn cao của robot công nghiệp 6 trục. Đồng bện siêu mảnh IEC 60228 Class 6 với bện SZ xen kẽ và thanh độn PU chống xoắn. Định mức ±180°/m (tiêu chuẩn) đến ±270°/m (nâng cao). Cách điện TPE/PP. Vỏ PUR. Có sẵn cấu hình chỉ nguồn, chỉ điều khiển và kết hợp nguồn+điều khiển. Hơn 10 triệu chu kỳ xoắn. Cho trục robot 4, 5 và 6 — cuộn cổ tay, nghiêng cổ tay và xoay cổ tay — nơi cáp chịu ứng suất xoắn liên tục. Tuân thủ CE, RoHS.

Tính Năng Chính

Chế tạo riêng cho xoắn — bện SZ (xen kẽ hướng S/Z) với thanh độn PU chống xoắn; cáp xoắn tự do quanh trục dọc mà không hư ruột dẫn
Định mức xoắn ±180°/m tiêu chuẩn; ±270°/m nâng cao — bao phủ toàn bộ dải xoắn của trục 4 (cuộn cổ tay) và 6 (xoay cổ tay) trên robot công nghiệp 6 trục
Đồng trần bện siêu mảnh IEC 60228 Class 6 — bện mảnh nhất cho khả năng chống mỏi tối đa dưới uốn + xoắn kết hợp
Cách điện lõi TPE hoặc PP — bề mặt ma sát thấp cho phép ruột dẫn di chuyển tương đối khi xoắn; ngăn mài mòn bên trong
Thanh độn chống xoắn: biên dạng PU đặc hoặc gia cường aramid — lấp kẽ và cung cấp lực phục hồi đàn hồi đưa cáp về trung tính sau khi nhả xoắn
Vỏ ngoài PUR TMPU — chống dầu, dung dịch làm mát và tóe hàn; duy trì mềm dẻo ở tốc độ uốn/xoắn cao của chuyển động cổ tay robot
Cấu hình có sẵn: chỉ nguồn (0,6/1 kV), chỉ điều khiển (300/500 V), hoặc kết hợp nguồn+điều khiển — chọn theo chức năng trục robot
Tuân thủ CE, RoHS; sản xuất theo ISO 9001

Ứng Dụng

Trục robot 4 (cuộn cổ tay) — đoạn cáp xoắn qua cẳng tay robot vào trục cuộn cổ tay; xoay liên tục ±180°Trục robot 6 (xoay cổ tay) — đoạn cáp xoắn cuối từ cổ tay đến mặt bích lắp dụng cụ đầu; xoay ±270° với bộ đổi dụng cụTrục robot 5 (nghiêng cổ tay) — đoạn cáp uốn + xoắn kết hợp tại trục nghiêng cổ tay; uốn một mặt phẳng + xoắn xoáyCánh tay robot khớp — đoạn cáp xoắn qua khuỷu (trục 3) cho robot có thiết kế cổ tay lệch nơi đường cáp có thành phần xoắnBộ định vị trục ngoài robot — cáp xoắn cho kết nối động cơ servo bàn xoay, bộ định vị nghiêng hoặc đơn vị chuyển động rayTrục Z robot SCARA — đoạn cáp xoắn cho trục thẳng đứng (Z) của robot SCARA nơi ống lồng xoay liên tục

Thông Số Kỹ Thuật

Vật Liệu Ruột Dẫn Đồng trần, IEC 60228 Class 6 bện siêu mảnh
Tiết Diện Ruột Dẫn — Nguồn (Tùy Chọn) 1,5 mm², 2,5 mm², 4 mm², 6 mm², 10 mm², 16 mm²
Tiết Diện Ruột Dẫn — Điều Khiển (Tùy Chọn) 0,22 mm², 0,34 mm², 0,50 mm², 0,75 mm², 1,0 mm², 1,5 mm²
Số Lõi 2–24 lõi (nguồn hoặc điều khiển hoặc kết hợp)
Cách Điện Lõi — Nguồn TPE; 90°C; ma sát thấp cho chuyển động xoắn
Cách Điện Lõi — Điều Khiển PP (polypropylene); điện dung thấp; ma sát thấp
Nhận Dạng Lõi Đánh số theo VDE 0293; mã màu theo yêu cầu
Mô Thức Bện SZ (đoạn bện S/Z xen kẽ, mỗi đoạn 0,5–1,0 m); độ dài bước tối ưu cho góc xoắn định mức
Độn Chống Xoắn Thanh PU đặc hoặc biên dạng PU gia cường aramid; phục hồi đàn hồi sau khi nhả xoắn
Phần Tử Trung Tâm (Tùy Chọn) Sợi aramid (Kevlar) phần tử chịu kéo; hoặc thanh trung tâm PU cho phục hồi xoắn
Vỏ Trong TPE; lớp trượt ma sát thấp giữa cụm lõi và vỏ
Vỏ Ngoài PUR TMPU; 1,5–3,0 mm; không halogen; đen hoặc cam
Điện Áp Định Mức — Nguồn 0,6/1 kV (U₀/U)
Điện Áp Danh Định — Điều Khiển 300/500 V (U₀/U)
Điện Áp Thử 3 500 V (nguồn); 2 000 V (điều khiển)
Nhiệt Độ — Uốn/Xoắn -30°C đến +80°C
Nhiệt Độ — Cố Định -50°C đến +90°C
Định mức xoắn — Tiêu Chuẩn ±180° mỗi mét
Định mức xoắn — Nâng Cao ±270° mỗi mét (theo yêu cầu)
Tuổi Thọ Xoắn (Tiêu Chuẩn) >10 000 000 chu kỳ ở ±180°/m
Tuổi Thọ Xoắn (Tăng Cường) >5 000 000 chu kỳ ở ±270°/m
Bán Kính Uốn (Uốn) 7,5× OD cáp
Bán Kính Uốn (Xoắn) 10× OD cáp
Chiều Dài Thử Xoắn 1,0 m giữa kẹp (tiêu chuẩn theo thử nghiệm xoắn VDE 0472 / EN 50396)
Khả Năng Chịu Dầu / Nước Làm Mát IEC 60811-404
Chống Cháy Lan IEC 60332-1-2
Chứng Nhận CE, RoHS

Mô Tả Chi Tiết

Vật Lý Của Xoắn — Vì Sao Cáp Tiêu Chuẩn Hỏng

Cáp mềm tiêu chuẩn — kể cả cáp mềm cao định mức máng xích — được thiết kế để uốn trong một mặt phẳng. Khi tác dụng lực uốn, ruột dẫn phía ngoài khúc uốn kéo giãn (căng) và phía trong nén. Kiểu bện của cáp (thường S-lay hoặc Z-lay, một hướng) thích ứng bằng cách cho phép ruột dẫn trượt tương đối trong cụm lõi.

Xoắn khác cơ bản. Khi cáp bị xoắn quanh trục dọc:

  • Ruột dẫn phía ngoài cáp đi theo đường xoắn ốc — dài hơn đường tâm thẳng
  • Ruột dẫn gần tâm đi theo đường ngắn hơn — gần trục xoay hơn
  • Khác biệt độ dài đường đi nghĩa là ruột dẫn ngoài kéo giãn (căng) và ruột dẫn trong nén — đồng thời, quanh toàn bộ chu vi
Sau hàng nghìn chu kỳ xoắn, ruột dẫn ngoài kéo dài vĩnh viễn (thắt cổ chai, tăng điện trở) trong khi ruột dẫn trong cong vênh (hình xoắn ốc, tạo chập giữa các ruột dẫn). Bện một hướng tiêu chuẩn đẩy nhanh điều này vì tất cả ruột dẫn phản ứng xoắn cùng hướng — ứng suất cộng gộp thay vì triệt tiêu.

Bện SZ — Giải Pháp Xoắn

Bện SZ xen kẽ hướng xoắn ốc dọc chiều dài cáp, chuyển giữa S-lay và Z-lay trong các đoạn lặp lại 0,5–1,0 mét:

ĐoạnHướng BệnPhản Ứng Ruột Dẫn
Đoạn 1S-lay (xoắn ốc trái)Nén dưới xoắn chiều kim đồng hồ
Đoạn 2Z-lay (xoắn ốc phải)Kéo giãn dưới xoắn chiều kim đồng hồ
Đoạn 3S-layNén

Khi cáp xoắn theo chiều kim đồng hồ, các đoạn S-lay siết chặt (ruột dẫn nén) trong khi đoạn Z-lay nới lỏng (ruột dẫn kéo giãn). Ứng suất ròng trên bất kỳ ruột dẫn nào gần bằng không — nén trong đoạn S triệt tiêu căng trong đoạn Z, tích phân trên chiều dài ruột dẫn.

Thanh độn chống xoắn phục vụ hai chức năng:

  • Lấp kẽ giữa các ruột dẫn, ngăn ruột dẫn di chuyển vào khoảng trống khi xoắn
  • Cung cấp lực phục hồi đàn hồi — khi nhả xoắn, năng lượng đàn hồi tích trữ của thanh độn đưa cáp về vị trí trung tính, không xoắn

Góc Xoắn và Trục Robot — Cần Định Mức Nào?

Trục RobotChuyển ĐộngGóc Xoắn Điển HìnhĐịnh Mức Cáp Khuyến Nghị
Trục 1 (xoay đế)Xoay, chỉ uốn0° (không xoắn ở cáp)Uốn mềm cao, không xoắn
Trục 2 (vai)Chỉ uốn0°Uốn mềm cao
Trục 3 (khuỷu)Uốn, xoắn nhẹ±30°Uốn mềm cao + xoắn
Trục 4 (cuộn cổ tay)Xoay liên tục±180°Định mức xoắn ±180°/m
Trục 5 (nghiêng cổ tay)Uốn + xoắn vừa±90°Định mức xoắn ±180°/m
Trục 6 (xoay cổ tay)Xoay liên tục với bộ đổi dụng cụ±270° (với bộ đổi dụng cụ)Định mức xoắn ±270°/m

Đoạn cáp cho trục 4, 5 và 6 là nơi cáp định mức xoắn là bắt buộc — cáp mềm tiêu chuẩn sẽ hỏng trong vài tuần tại các vị trí này.

Sản Xuất Cáp Xoắn Yichi

  • Độ dài bước SZ khớp định mức xoắn: Độ dài đoạn S/Z (0,5–1,0 m) được khớp với góc xoắn dự kiến và đường kính cáp. Tỷ lệ độ dài đoạn với độ dài bước cáp là thông số thiết kế quan trọng — được kiểm chứng trên mỗi lô sản xuất
  • Vật liệu độn chống xoắn theo kỹ thuật: Thanh độn không phải PU thông thường — chúng được pha chế với độ cứng Shore cụ thể (thường 70–85 A) và mô đun đàn hồi để cung cấp lực phục hồi đúng cho đường kính cáp và góc xoắn dự kiến
  • Lớp trượt giữa lõi và vỏ: Một vỏ trong TPE mỏng đóng vai trò mặt phẳng trượt giữa cụm lõi và vỏ ngoài PUR. Không có lớp này, vỏ sẽ dính vào ruột dẫn ngoài cùng và hạn chế chuyển động xoắn của chúng — tập trung ứng suất thay vì phân bố
  • Thử nghiệm xoắn với tải dọc: Thử nghiệm xoắn được thực hiện với cáp dưới tải dọc xác định (thường 50–100 N cho cáp robot) để mô phỏng điều kiện lắp đặt nơi cáp chịu căng nhẹ từ tự trọng và lực giữ đầu nối

Hỏi Về Sản Phẩm Này

Sản phẩm: Cáp Xoắn Cánh Tay Robot — Cáp PUR Tối Ưu Xoắn Bện SZ Định Mức ±270°/m cho Cổ Tay Robot Công Nghiệp 6 Trục (Trục 4/5/6) và Đoạn Cánh Tay Khớp Xoắn Cao

Thêm thông số kỹ thuật (không bắt buộc)

Quý khách càng cung cấp chi tiết, chúng tôi càng báo giá nhanh và chính xác hơn.

Chưa chọn tệp

Tệp PDF, Office, hình ảnh hoặc CAD — tối đa 5 MB

Cần Trợ Giúp?

Chứng Nhận

ISO 9001
Chất Lượng
CE
Châu Âu
RoHS
Môi Trường
TÜV
Chứng Nhận

Cần Báo Giá cho Sản Phẩm Này?

Gửi yêu cầu của bạn và nhận báo giá chi tiết trong vòng 24 giờ.