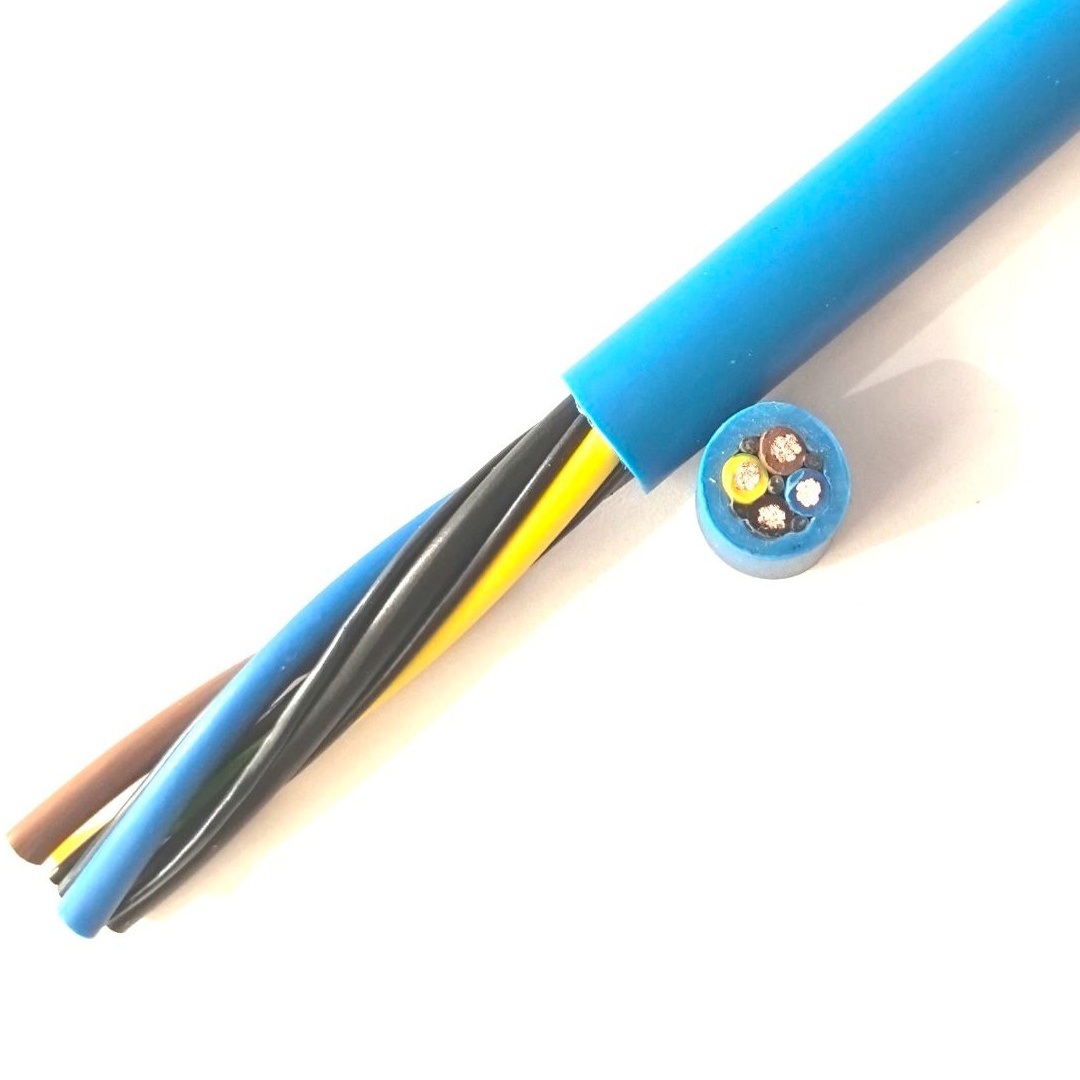
Cáp Manipulator Robot Có Chắn — Cáp PUR Nhỏ Gọn Chắn EMI cho Dụng Cụ Đầu Robot với Chắn Bện Đồng Tráng Thiếc Tổng cho Toàn Vẹn Tín Hiệu Encoder, Thị Giác và Cảm Biến tại Giao Diện Cổ Tay-Dụng Cụ
Cáp Robot và Tự Động Hóa /Cáp Robot Tổ Hợp

Cáp Manipulator Robot Có Chắn — Cáp PUR Nhỏ Gọn Chắn EMI cho Dụng Cụ Đầu Robot với Chắn Bện Đồng Tráng Thiếc Tổng cho Toàn Vẹn Tín Hiệu Encoder, Thị Giác và Cảm Biến tại Giao Diện Cổ Tay-Dụng Cụ

Cáp manipulator robot có chắn: cáp PUR nhỏ gọn chắn EMI cho kết nối dụng cụ đầu robot công nghiệp yêu cầu toàn vẹn tín hiệu. Đồng bện siêu mảnh IEC 60228 Class 6 (0,22–2,5 mm², 4–24 lõi) với chắn bện đồng tráng thiếc tổng (độ phủ ≥85%). Cách điện lõi TPE. Vỏ PUR. 300/500 V. Cho ứng dụng dụng cụ đầu robot nơi phản hồi encoder, dữ liệu camera thị giác, tín hiệu cảm biến tương tự hoặc truyền thông fieldbus nhạy với nhiễu điện từ từ cáp nguồn hàn liền kề, bộ truyền động động cơ VFD và nhiễu điện nhà máy. Tuân thủ CE, RoHS.

Tính Năng Chính

Chắn bện đồng tráng thiếc tổng (độ phủ ≥85%) — bảo vệ ruột dẫn tín hiệu dụng cụ đầu khỏi EMI trong môi trường cổ tay robot và dụng cụ nhiễu điện
Đồng trần bện siêu mảnh IEC 60228 Class 6 — độ mềm dẻo tối đa cho khúc uốn bán kính chặt tại chuyển tiếp cổ tay-dụng cụ với chắn tích hợp
Tiết diện nhỏ gọn với chắn — lớp chắn chỉ tăng OD tối thiểu (khoảng 0,5–1,0 mm) trong khi cung cấp suy giảm EMI 40–60 dB
Cách điện lõi TPE — hằng số điện môi thấp cho toàn vẹn tín hiệu; chống dầu; tuổi thọ uốn kéo dài so với PVC
Dây thoát tích hợp — dây thoát đồng tráng thiếc tiếp xúc liên tục với chắn bện; đảm bảo liên tục độ phủ chắn đầy đủ cho nối đất EMI đúng
Vỏ ngoài PUR TMPU — chống dầu, dung dịch làm mát và tóe hàn; bảo vệ lớp chắn khỏi hư hại môi trường và cơ học
Nhận dạng lõi đánh số theo VDE 0293 — đấu nối nhanh tại đầu nối cổ tay và hộp đầu nối dụng cụ đầu; dây thoát chắn được nhận dạng rõ
Tuân thủ CE, RoHS; sản xuất theo ISO 9001

Ứng Dụng

Kẹp điện với phản hồi encoder — cáp manipulator có chắn cho kẹp servo điện nơi tín hiệu encoder A/B/Z phải được bảo vệ khỏi nhiễu đóng cắt PWM động cơCamera thị giác robot — cáp có chắn cho dữ liệu camera GigE Vision hoặc USB3 Vision từ camera gắn cổ tay đến bộ điều khiển robotCảm biến lực/mô men tương tự — cáp có chắn cho tín hiệu cảm biến lực/mô men strain gauge (mức mV) tại dụng cụ đầu robotMáy quét laser / cảm biến biên dạng — cáp có chắn cho đầu ra tương tự cảm biến dịch chuyển laser (4–20 mA hoặc 0–10 V) tại dụng cụ đầuSúng hàn với cảm biến tích hợp — cáp có chắn cho súng hàn nơi cảm biến điện áp và dòng hồ quang dùng chung cáp với tín hiệu I/OFieldbus tại dụng cụ đầu — cáp có chắn cho truyền thông CAN bus, IO-Link hoặc RS-485 đến dụng cụ đầu thông minh và bộ đổi dụng cụ

Thông Số Kỹ Thuật

Vật Liệu Ruột Dẫn Đồng trần, IEC 60228 Class 6 bện siêu mảnh
Tiết Diện Ruột Dẫn 0,22 mm², 0,34 mm², 0,50 mm², 0,75 mm², 1,0 mm², 1,5 mm², 2,5 mm²
Số Lõi 4, 6, 8, 12, 16, 20, 24
Nhận Dạng Lõi In số theo VDE 0293; mã màu theo yêu cầu
Cách Điện Lõi TPE (elastomer nhiệt dẻo); 90°C; hằng số điện môi thấp; chống dầu
Bện Lõi Lớp đồng tâm với phần tử độn không hút ẩm
Chống Nhiễu Tổng Thể Bện đồng tráng thiếc; độ phủ ≥85%; góc bện 30–45°
Dây Thoát Đồng tráng thiếc, 0,22 mm²; tiếp xúc liên tục với bện suốt chiều dài cáp
Vỏ Trong TPE — tách cụm lõi khỏi chắn; cung cấp bề mặt ma sát thấp
Vỏ Ngoài PUR TMPU; 1,2–2,5 mm; không halogen; đen hoặc cam
Điện Áp Định Mức (U₀/U) 300/500 V
Điện Áp Thử (Lõi/Lõi) 2 000 V AC, 5 phút
Điện Áp Thử (Lõi/Màn Chắn) 2 000 V AC, 5 phút
Điện Trở Cách Điện ≥5 GΩ·km ở 20°C
Nhiệt Độ — Uốn -30°C đến +80°C
Nhiệt Độ — Cố Định -50°C đến +90°C
Bán Kính Uốn Tối Thiểu (Uốn) 10× OD cáp (lớn hơn chút so với không chắn do độ cứng chắn)
Bán Kính Uốn Tối Thiểu (Cố Định) 5× OD cáp
Khả Năng Chịu Dầu / Nước Làm Mát IEC 60811-404 (vỏ PUR)
Khả Năng Chịu Tia Hàn Bắn Vỏ PUR — tóe hàn không bám
Chống Cháy Lan IEC 60332-1-2
Chứng Nhận CE, RoHS

Mô Tả Chi Tiết

Cáp Manipulator Có Chắn và Không Chắn — Khi Nào Cần Chắn

Cáp manipulator robot không chắn (I/O số 24 V DC cho solenoid kẹp, cảm biến chi tiết hiện diện, điều khiển van) vận hành ở mức tín hiệu chịu được nhiễu điện vừa phải. Đầu vào số 24 V DC có ngưỡng điển hình 15 V cho "cao" và 5 V cho "thấp" — dải trễ 10 V cung cấp khả năng miễn nhiễu vốn có khoảng 5–10 V.

Cáp manipulator có chắn là cần thiết khi tín hiệu dụng cụ đầu vận hành ở mức mà biên nhiễu nhỏ hơn đáng kể:

Loại Tín HiệuMức Điện ÁpBiên NhiễuCần Chắn?
I/O số 24 V DC (solenoid, cảm biến)24 V~10 VKhông
Tương tự 0–10 V (cảm biến dịch chuyển)0–10 V~0,1 V (cho độ chính xác 1%)Có
Tương tự 4–20 mA (áp suất, lực)Vòng 7–30 V DC~0,05 mA (cho độ chính xác 0,5%)Có (cho đường dài)
Encoder gia tăng (RS-422, 5 V)±2 V vi sai~0,2 VCó
Strain gauge (mức mV)0–20 mV toàn thang~0,02 mVCó
GigE Vision (Ethernet, ±1 V)±1 V vi sai~0,1 VCó (chắn trong CAT6a)
USB 3.0 (5 Gbps)±0,2 V vi sai~0,02 VCó (trong + tổng)
CAN bus±1,5 V vi sai~0,5 VKhuyến nghị
IO-Link24 V, 200 mATrung bìnhKhông bắt buộc nhưng khuyến nghị

Trong môi trường cổ tay robot — liền kề cáp nguồn động cơ servo mang 10–40 A ở tần số đóng cắt PWM 4–16 kHz — ruột dẫn tín hiệu tương tự không chắn có thể chịu nhiễu cảm ứng 0,5–2 V. Với tín hiệu tương tự 0–10 V cần độ chính xác 1%, 0,5 V nhiễu cảm ứng là sai số 5% — không chấp nhận được. Với tín hiệu strain gauge 0–20 mV toàn thang, 0,5 V nhiễu cảm ứng gấp 2 500 lần tín hiệu toàn thang — tín hiệu hoàn toàn bị chôn trong nhiễu.

Hiệu Quả Chắn Trong Môi Trường Cổ Tay Robot

Hiệu quả của chắn bện phụ thuộc đầu nối đúng:

  • Chắn phải nối đất CHỈ một đầu cho tín hiệu tương tự — nối đất cả hai đầu tạo vòng đất (dòng chảy qua chắn do chênh lệch điện thế giữa đất cổ tay và bộ điều khiển). Dòng vòng đất này tự cảm ứng nhiễu vào ruột dẫn tín hiệu. Đầu bộ điều khiển robot là vị trí nối đất một điểm tiêu chuẩn
  • Chắn phải nối đất CẢ HAI đầu cho tín hiệu số tần số cao (Ethernet, USB) — chiều dài cáp ngắn (<2 m) nghĩa là điện áp vòng đất nhỏ, và nối đất cả hai đầu cho hiệu năng chắn tần số cao tốt hơn
  • Dây thoát phải có kết nối đất trở kháng thấp — dây thoát đầu nối qua đuôi dài đến điểm đất xa có điện cảm cao và cho chắn tần số cao kém. Dây thoát nên kết nối vào vỏ đầu nối hoặc đầu nối chắn riêng trong 20 mm tính từ điểm thoát cáp

Chất Lượng Cáp Manipulator Có Chắn Yichi

  • Độ phủ bện đã kiểm chứng: Đo quang học trên mẫu sản xuất — chấp nhận độ phủ ≥85%. Góc bện (30–45° so với trục cáp) được kiểm chứng — góc quá nông (gần song song trục) cho độ phủ tốt nhưng mềm dẻo kém; góc quá dốc cho mềm dẻo tốt nhưng giảm độ phủ
  • Đã thử nghiệm liên tục chắn: Điện trở DC của chắn (dây thoát này đến dây thoát kia, đầu này đến đầu kia) được đo trên mỗi chiều dài sản xuất. Hở mạch chỉ ra đứt chắn — cáp không cung cấp bảo vệ EMI
  • Điện trở cách điện lõi-chắn: 500 V DC áp giữa mỗi lõi và chắn — tối thiểu ≥5 GΩ·km. Điện trở cách điện thấp chỉ ra lỗ kim trong cách điện lõi nơi nó tiếp xúc chắn
  • Bán kính uốn với chắn: Bán kính uốn mềm tối thiểu nới từ 7,5× OD (không chắn) lên 10× OD (có chắn) vì lớp bện thêm độ cứng uốn. Khách hàng chỉ định cáp có chắn phải cho phép bán kính uốn lớn hơn chút này trong định tuyến cáp cổ tay-dụng cụ

Hỏi Về Sản Phẩm Này

Sản phẩm: Cáp Manipulator Robot Có Chắn — Cáp PUR Nhỏ Gọn Chắn EMI cho Dụng Cụ Đầu Robot với Chắn Bện Đồng Tráng Thiếc Tổng cho Toàn Vẹn Tín Hiệu Encoder, Thị Giác và Cảm Biến tại Giao Diện Cổ Tay-Dụng Cụ

Thêm thông số kỹ thuật (không bắt buộc)

Quý khách càng cung cấp chi tiết, chúng tôi càng báo giá nhanh và chính xác hơn.

Chưa chọn tệp

Tệp PDF, Office, hình ảnh hoặc CAD — tối đa 5 MB

Cần Trợ Giúp?

Chứng Nhận

ISO 9001
Chất Lượng
CE
Châu Âu
RoHS
Môi Trường
TÜV
Chứng Nhận

Cần Báo Giá cho Sản Phẩm Này?

Gửi yêu cầu của bạn và nhận báo giá chi tiết trong vòng 24 giờ.