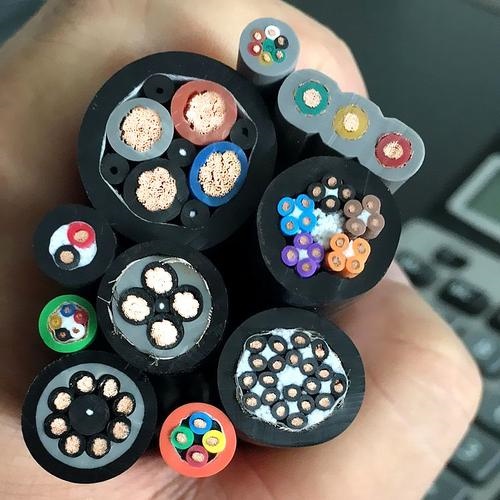
Robotkompositkabel (Kraft + Signal + Data) — Allt-i-ett Torsionsklassad PUR-Kompositkabel för 6-axliga Industrirobotar som Integrerar Servokraft, Skärmade Signalpar och Industriella Ethernet/CAN-Bussdataelement
Robot- och Automatiseringskablar /Kompositrobotkablar

Robotkompositkabel (Kraft + Signal + Data) — Allt-i-ett Torsionsklassad PUR-Kompositkabel för 6-axliga Industrirobotar som Integrerar Servokraft, Skärmade Signalpar och Industriella Ethernet/CAN-Bussdataelement

Robotkompositkabel (kraft + signal + data): allt-i-ett torsionsklassad PUR-kompositkabel för 6-axliga industrirobotar. Integrerar 0,6/1 kV servomotorkraftledare (IEC 60228 Klass 6, 1,5–35 mm²), individuellt skärmade tvinnade signalpar (0,22–0,75 mm², PP/PE-isolering) och industriella Ethernet/CAN-bussdataelement (CAT5e/CAT6a, PROFINET, EtherCAT, CAN-buss) i en enda PUR-mantlad sammansättning. SZ-lindning med anti-torsionsfyllnader — torsionsklassad ±180°/m. Tvålagers övergripande skärm (folie + förtennad kopparfläta ≥85 %). 10+ miljoner torsionscykler. CE, RoHS-kompatibel.

Viktigaste Funktionerna

Äkta tre-i-ett-integration: kraft (0,6/1 kV) + individuellt skärmade signalpar + databuselement i en kabel — en kabel ersätter hela robotarmens kabelstam
IEC 60228 Klass 6 extrafintrådig koppar — den finaste lindningsklassen för maximal flexibilitet vid kombinerad bockning + torsionsstress på robotaxel 4, 5 och 6
SZ-lindning (alternerande) med anti-torsions PU-fyllnadsstänger — torsionsfrihet ±180°/m; 10+ miljoner torsionscykler med noll ledarfel
Databuselement integrerade vid tillverkning: CAT5e/CAT6a Gigabit Ethernet, PROFINET (100 Mbps), EtherCAT, CAN-buss tvinnade par — 100–120 Ω kontrollerad impedans; testat enligt IEEE 802.3 / IEC 61158
Tvålagers övergripande skärm: aluminium/polyesterfolie + förtennad kopparfläta (≥85 %) — bredbandigt EMI-skydd för encoder-, sensor- och bussignaler i VFD-omkopplingsbrusmiljö
PUR TMPU-mantel — olje-, kylvätske-, svetssprut- och UV-beständig; halogenfri; –30°C kallböjning; standard orange eller svart
PP/PE-signal- och dataisolering — låg dielektricitetskonstant (2,3–2,4), låg kapacitans (40–60 pF/m) för ren signal- och dataöverföring över 10–30 m robotarmsdragning
CE, RoHS-kompatibel; tillverkad enligt ISO 9001

Tillämpningar

Komplett kabelstam för 6-axlig industrirobot — en kompositkabel från robotstyrenhet genom alla armaxlar till verktygetBågsvetsrobot — svetssprutbeständig PUR-mantlad kompositkabel som integrerar svetskraft, trådmatare, gasventil och fackelrensningssignalerMonterings- och hanteringsrobot — kompositkabel för pick-and-place-robotar med gripdon, vakuum- och visionssystemintegrationMålarrobot — lösningsmedelsbeständig kompositkabel med ATEX-kompatibel konstruktion för robotarmar i lackeringsverkstäderRobotcellsintegration — enkabel-lösning för anslutning mellan robot och cellstyrenhet; förenklar kabelhantering och minskar installationstiden

Tekniska Specifikationer

Ledarmaterial Otennerad koppar, IEC 60228 Klass 6 extrafintrådig
Ledartvärsnitt — Kraft 1,5 mm², 2,5 mm², 4 mm², 6 mm², 10 mm², 16 mm², 25 mm², 35 mm²
Antal kraftkärnor 4–8 kärnor (typiskt 4× per servoaxel: 3P+PE, +2 för broms)
Ledartvärsnitt — Signal 0,22 mm², 0,34 mm², 0,50 mm², 0,75 mm²
Signalparskonstruktion Tvinnat par; individuellt skärmat med aluminium/polyesterfolie + förtennad kopparavtappningsledare
Dataelement — Ethernet CAT5e (100 Mbps, 100 MHz) eller CAT6a (1 Gbps, 500 MHz); 4 par; individuellt skärmade
Dataelement — Fältbuss PROFINET (2-par), EtherCAT (2-par), CAN-buss (1-par); 100–120 Ω impedans
Övergripande skärm Aluminium/polyesterfolie + förtennad kopparfläta; ≥85 % täckning
Kärnisolering — Kraft TPE; 90°C; utmärkt flex- och torsionslivslängd
Kärnisolering — Signal/Data PP eller PE; låg kapacitans; stabil impedans
Kärnidentifiering Numrerad enligt VDE 0293; signal/data-par färgkodade enligt DIN 47100
Lindningsmönster SZ-lindning (alternerande S-/Z-sektioner, 0,5–1,0 m vardera) med anti-torsions PU-fyllnadsstänger
Dragavlastning Centralt aramidgarn (Kevlar) som styrkeelement
Inre mantel TPE
Yttre mantel PUR TMPU; 2,0–3,5 mm; halogenfri; orange (standard) eller svart
Märkspänning — Kraft 0,6/1 kV (U₀/U)
Märkspänning — Signal/Data 300/500 V; 300 V för datapar
Provspänning — alla 3 500 V (kraft); 2 000 V (signal/data)
Temperatur -30°C till +80°C (flexning/torsion); -50°C till +90°C (fast)
Torsionsklassning ±180°/m (standard); ±270°/m på begäran
Torsionslivslängd >10 000 000 cykler vid ±180°/m
Bockningsradie (flexning) 7,5× kabelns ytterdiameter
Bockningsradie (torsion) 10× kabelns ytterdiameter
Olje-/kylvätskebeständighet IEC 60811-404
Svetssprutbeständighet PUR — sprut vidhäftar inte; självslocknande
Flammhärdighet IEC 60332-1-2
Certifieringar CE, RoHS; UL/CSA på begäran

Detaljerad Beskrivning

Varför komposit spelar roll — integrationsargumentet

En 6-axlig industrirobot innehåller mellan 6 och 12 servomotorer (en per axel, plus valfria hjälpaxlar för externa positionerare eller verktygsväxlare). Varje motor kräver kraft (3-fas + PE), bromskraft (2-kärnig, 24 V DC) och encoderåterkoppling (4–8 skärmade signalpar). Dessutom kräver verktyget — en svetspistol, gripdon, visionskamera eller verktygsväxlare — sina egna kraft-, signal- och dataanslutningar. Ett robotkopplingsschema blir snabbt en tät djungel av individuella kablar.

Det traditionella tillvägagångssättet — individuella kablar för varje funktion, buntade och dragna genom robotarmen — har tre problem:

  1. Utrymme: Kabelvägen genom en 6-axlig robotarm är trång — typiskt 30–50 mm diameter vid handleden. Att dra 6–12 individuella kablar genom detta utrymme är fysiskt omöjligt för alla utom de största robotarna
  2. Friktion: Individuella kablar gnider mot varandra när armen rör sig. Varje kabelns yttermantel nöts mot grannarna. Efter miljontals cykler är friktionsinducerat mantelfel en ledande orsak till robotkabelfel
  3. Torsionsobalans: Ett knippe individuella kablar vrider sig inte som en enhet. Varje kabel vrider sig i en något annorlunda takt, vilket skapar intern friktion och stresskoncentrationer där kablar binder mot varandra
Kompositkabeln löser alla tre: en kabel, en mantel, en torsionsoptimerad kärnsammansättning. Varje ledare — kraft, signal och data — lindas tillsammans i en enda SZ-sammansättning som reagerar på torsion som en mekanisk enhet. Det finns ingen kabel-till-kabel-friktion eftersom det inte finns några separata kablar.

Databussintegration — varför bygga in det i kabeln?

Ethernet- och fältbusskablar (PROFINET, EtherCAT, CAN-buss) tillverkas enligt precisa impedans- och dämpningsspecifikationer. Att integrera dessa dataelement i en kompositkabel — snarare än att köra separata datakablar bredvid en kraft+signal-komposit — kräver:

  • Kontrollerad impedans bibehållen genom lindningsprocessen: Ett CAT5e-tvinnat par har en karakteristisk impedans på 100 ±15 Ω vid 100 MHz. Denna impedans beror på ledardiametern, isoleringstjockleken och dielektricitetskonstanten — och avgörande, på parets position i förhållande till andra ledare i kabeln. Om paret kläms mellan två stora kraftledare under lindningen förskjuts impedansen. Vår lindningsprocess använder distanselement och definierade ledarpositioner för att bibehålla dataparsgeometrin genom hela kabeltvärsnittet
  • Överhörningsisolering: En 10 mm² kraftledare som bär 20 A vid 50 Hz med VFD-övertoner genererar betydande elektromagnetiska fält. Dataparen är fysiskt separerade från kraftledarna med PU-fyllnadsstänger och signalparsskikt — kraftkärnorna ligger i centrum, signalpar i mitterskiktet och datapar i det yttersta kärnskiktet, maximalt avlägsnat från kraftledarna
  • Impedansprov efter kabelmontering: Nätverksanalysator-mätning av karakteristisk impedans och returförlust på datapar efter fullständig kabelmontering — inte bara på bara par före kabelmontering. Detta säkerställer att lindnings- och mantlingsprocessen inte har försämrat dataöverföringsprestandan

Yichis kompositkabeltillverkning

  • Konstruktionsteknik för kundanpassade konfigurationer: Varje kompositkabel är kundspecifik. Våra tillämpningsingenjörer utgår från robotschemat för att designa kabeltvärsnittet — ledarantal, tvärsnitt, parantal, dataelementtyp, skärmning och totala mått. En tvärsnittsritning tillhandahålls för kundgodkännande före tillverkning
  • Verifierad dataparimpedans: Nätverksanalysator (Vector Network Analyzer, VNA)-mätning av karakteristisk impedans (TDR-metod), returförlust och insättningsdämpning på datapar efter slutlig kabelmontering. Godkännande: impedans inom ±10 Ω av nominellt; returförlust ≥20 dB vid driftfrekvens
  • SRL (strukturell returförlust) övervakas: Oregelbundenheter i kabelstrukturen (varierande lindningslängd, inkonsekvent ledardiameter, isoleringsexcentricitet) orsakar reflektioner som försämrar dataöverföringen. SRL mäts och jämförs med specifikationsgränser
  • Torsionslivslängd testad med alla element aktiva: Torsionsprov vid ±180°/m med kraftledare energiserade vid märkström, signalpar som bär 10 MHz-testsignal och datapar som överför Ethernet-ramar — alla övervakade för avbrott under det 10 000 000 cykler långa provet. Detta är det avgörande kvalificeringstestet

Vanliga Frågor

Vad är den praktiska skillnaden mot en standardkabel för robotar?

Den sammansatta uppbyggnaden integrerar databussar redan vid tillverkningen — CAT5e och CAT6a, PROFINET, EtherCAT och CAN bus — i samma mantel som servokraft och skärmade signalpar. En enda kabel driver därför hela armen från styrenhet till verktyg.

Hur många vridcykler är den klassad för?

Mer än 10 000 000 cykler vid ±180°/m, med SZ-sammanslagning i omväxlande S- och Z-partier på 0,5–1,0 m och vridningsspärrande PU-fyllkroppar. En version för ±270°/m finns på begäran.

Hur dimensioneras kraftdelen för en servoaxel?

Kraftledarna är 1,5–35 mm² i klass 6 vid 0,6/1 kV, vanligen 4–8 ledare per kabel med fyra ledare per servoaxel (3P+PE, plus två för bromsen).

Vad håller skärmen och signalerna intakta under kontinuerlig torsion?

En tvålagers övergripande skärm av aluminium- och polyesterfolie plus förtennad kopparfläta med ≥85 % täckning, med PP- eller PE-isolation på signal- och dataparen som ger en dielektricitetskonstant på 2,3–2,4 och en kapacitans på 40–60 pF/m.

Fråga om Produkt

Produkt: Robotkompositkabel (Kraft + Signal + Data) — Allt-i-ett Torsionsklassad PUR-Kompositkabel för 6-axliga Industrirobotar som Integrerar Servokraft, Skärmade Signalpar och Industriella Ethernet/CAN-Bussdataelement

Lägg till tekniska specifikationer (valfritt)

Ju fler detaljer du anger, desto snabbare och mer exakt blir vår offert.

Ingen fil vald

PDF, Office, bild eller CAD-fil — upp till 5 MB

Behöver du Hjälp?

Certifieringar

ISO 9001
Kvalitet
CE
Europeisk
RoHS
Miljö
TÜV
Certifiering

Behöver du en Offert för denna Produkt?

Skicka oss dina krav och få en detaljerad offert inom 24 timmar.