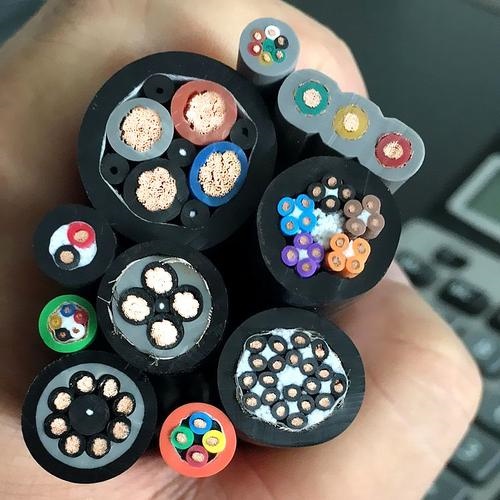
Cáp Robot Tổ Hợp (Nguồn + Tín Hiệu + Dữ Liệu) — Cáp PUR Tổ Hợp Định Mức Xoắn Tất-Cả-Trong-Một cho Robot Công Nghiệp 6 Trục Tích Hợp Nguồn Servo, Cặp Tín Hiệu Chắn và Phần Tử Dữ Liệu Ethernet/CAN Bus Công Nghiệp
Cáp Robot và Tự Động Hóa /Cáp Robot Tổ Hợp

Cáp Robot Tổ Hợp (Nguồn + Tín Hiệu + Dữ Liệu) — Cáp PUR Tổ Hợp Định Mức Xoắn Tất-Cả-Trong-Một cho Robot Công Nghiệp 6 Trục Tích Hợp Nguồn Servo, Cặp Tín Hiệu Chắn và Phần Tử Dữ Liệu Ethernet/CAN Bus Công Nghiệp

Cáp robot tổ hợp (nguồn + tín hiệu + dữ liệu): cáp PUR tổ hợp định mức xoắn tất-cả-trong-một cho robot công nghiệp 6 trục. Tích hợp ruột dẫn nguồn động cơ servo 0,6/1 kV (IEC 60228 Class 6, 1,5–35 mm²), ruột dẫn tín hiệu cặp xoắn chắn riêng (0,22–0,75 mm², cách điện PP/PE) và phần tử dữ liệu Ethernet/CAN bus công nghiệp (CAT5e/CAT6a, PROFINET, EtherCAT, CAN bus) trong một cụm vỏ PUR. Bện SZ với độn chống xoắn — định mức xoắn ±180°/m. Chắn tổng hai lớp (giấy nhôm + bện đồng tráng thiếc ≥85%). Hơn 10 triệu chu kỳ xoắn. Tuân thủ CE, RoHS.

Tính Năng Chính

Tích hợp ba-trong-một thực sự: nguồn (0,6/1 kV) + cặp tín hiệu chắn riêng + phần tử bus dữ liệu trong một cáp — một cáp thay toàn bộ bộ dây cánh tay robot
Đồng bện siêu mảnh IEC 60228 Class 6 — cấp bện mảnh nhất cho độ mềm dẻo tối đa dưới ứng suất uốn + xoắn kết hợp tại trục robot 4, 5 và 6
Bện SZ (xoắn xen kẽ) với thanh độn PU chống xoắn — tự do xoắn ±180°/m; hơn 10 triệu chu kỳ xoắn với không đứt ruột dẫn
Phần tử bus dữ liệu tích hợp khi sản xuất: CAT5e/CAT6a Gigabit Ethernet, PROFINET (100 Mbps), EtherCAT, CAN bus cặp xoắn — trở kháng kiểm soát 100–120 Ω; thử nghiệm theo IEEE 802.3 / IEC 61158
Chắn tổng hai lớp: giấy nhôm/polyester + bện đồng tráng thiếc (≥85%) — bảo vệ EMI băng rộng cho tín hiệu encoder, cảm biến và bus trong môi trường nhiễu đóng cắt VFD
Vỏ PUR TMPU — chống dầu, dung dịch làm mát, tóe hàn và UV; không halogen; uốn lạnh –30°C; cam hoặc đen tiêu chuẩn
Cách điện tín hiệu và dữ liệu PP/PE — hằng số điện môi thấp (2,3–2,4), điện dung thấp (40–60 pF/m) cho truyền tín hiệu và dữ liệu sạch trên đường chạy cánh tay robot 10–30 m
Tuân thủ CE, RoHS; sản xuất theo ISO 9001

Ứng Dụng

Bộ dây hoàn chỉnh robot công nghiệp 6 trục — một cáp tổ hợp từ bộ điều khiển robot qua tất cả trục cánh tay đến dụng cụ đầuRobot hàn hồ quang — cáp tổ hợp vỏ PUR chống tóe hàn tích hợp nguồn hàn, bộ cấp dây, van khí và tín hiệu làm sạch mỏ hànRobot lắp ráp và xử lý — cáp tổ hợp cho robot gắp-đặt với tích hợp kẹp, chân không và hệ thống thị giácRobot sơn — cáp tổ hợp chống dung môi với kết cấu tương thích ATEX cho cánh tay robot xưởng sơnTích hợp cell robot — giải pháp một cáp cho kết nối robot với bộ điều khiển cell; đơn giản hóa quản lý cáp và giảm thời gian lắp đặt

Thông Số Kỹ Thuật

Vật Liệu Ruột Dẫn Đồng trần, IEC 60228 Class 6 bện siêu mảnh
Tiết Diện Ruột Dẫn — Nguồn 1,5 mm², 2,5 mm², 4 mm², 6 mm², 10 mm², 16 mm², 25 mm², 35 mm²
Số Lõi Nguồn 4–8 lõi (thường 4× mỗi trục servo: 3P+PE, +2 cho phanh)
Tiết Diện Ruột Dẫn — Tín Hiệu 0,22 mm², 0,34 mm², 0,50 mm², 0,75 mm²
Kết Cấu Cặp Tín Hiệu Cặp xoắn; chắn riêng bằng giấy nhôm/polyester + dây thoát đồng tráng thiếc
Phần Tử Dữ Liệu — Ethernet CAT5e (100 Mbps, 100 MHz) hoặc CAT6a (1 Gbps, 500 MHz); 4 cặp; chắn riêng
Phần Tử Dữ Liệu — Fieldbus PROFINET (2 cặp), EtherCAT (2 cặp), CAN bus (1 cặp); trở kháng 100–120 Ω
Chống Nhiễu Tổng Thể Giấy nhôm/polyester + bện đồng tráng thiếc; độ phủ ≥85%
Cách Điện Lõi — Nguồn TPE; 90°C; tuổi thọ uốn và xoắn tuyệt vời
Cách Điện Lõi — Tín Hiệu/Dữ Liệu PP hoặc PE; điện dung thấp; trở kháng ổn định
Nhận Dạng Lõi Đánh số theo VDE 0293; cặp tín hiệu/dữ liệu mã màu theo DIN 47100
Mô Thức Bện SZ (đoạn S-lay/Z-lay xen kẽ, mỗi đoạn 0,5–1,0 m) với thanh độn PU chống xoắn
Giảm Ứng Suất Chịu Kéo Sợi aramid (Kevlar) phần tử chịu kéo trung tâm
Vỏ Trong TPE
Vỏ Ngoài PUR TMPU; 2,0–3,5 mm; không halogen; cam (tiêu chuẩn) hoặc đen
Điện Áp Định Mức — Nguồn 0,6/1 kV (U₀/U)
Điện Áp Định Mức — Tín Hiệu/Dữ Liệu 300/500 V; 300 V cho cặp dữ liệu
Điện Áp Thử — Tất Cả 3 500 V (nguồn); 2 000 V (tín hiệu/dữ liệu)
Nhiệt Độ -30°C đến +80°C (uốn/xoắn); -50°C đến +90°C (cố định)
Định mức xoắn ±180°/m (tiêu chuẩn); ±270°/m theo yêu cầu
Tuổi Thọ Xoắn >10 000 000 chu kỳ ở ±180°/m
Bán Kính Uốn (Uốn) 7,5× OD cáp
Bán Kính Uốn (Xoắn) 10× OD cáp
Khả Năng Chịu Dầu / Nước Làm Mát IEC 60811-404
Khả Năng Chịu Tia Hàn Bắn PUR — tóe hàn không bám; tự dập tắt
Chống Cháy Lan IEC 60332-1-2
Chứng Nhận CE, RoHS; UL/CSA theo yêu cầu

Mô Tả Chi Tiết

Vì Sao "Tổ Hợp" Quan Trọng — Lập Luận Tích Hợp

Robot công nghiệp 6 trục chứa từ 6 đến 12 động cơ servo (một mỗi trục, cộng trục phụ tùy chọn cho bộ định vị ngoài hoặc bộ đổi dụng cụ). Mỗi động cơ cần nguồn (3 pha + PE), nguồn phanh (2 lõi, 24 V DC) và phản hồi encoder (4–8 cặp tín hiệu chắn). Ngoài ra, dụng cụ đầu — súng hàn, kẹp, camera thị giác hoặc bộ đổi dụng cụ — cần kết nối nguồn, tín hiệu và dữ liệu riêng. Sơ đồ đi dây robot nhanh chóng trở thành một mớ dày đặc các cáp riêng lẻ.

Cách làm truyền thống — cáp riêng cho từng chức năng, bó lại và định tuyến qua cánh tay robot — có ba vấn đề:

  1. Không gian: Đường cáp qua cánh tay robot 6 trục hẹp — thường đường kính 30–50 mm tại cổ tay. Định tuyến 6–12 cáp riêng lẻ qua không gian này là bất khả thi với tất cả trừ robot lớn nhất
  2. Ma sát: Cáp riêng lẻ cọ vào nhau khi cánh tay chuyển động. Vỏ ngoài mỗi cáp mòn vào hàng xóm. Sau hàng triệu chu kỳ, hỏng vỏ do ma sát là nguyên nhân hàng đầu gây hỏng cáp robot
  3. Mất cân bằng xoắn: Bó cáp riêng lẻ không xoắn như một khối duy nhất. Mỗi cáp xoắn với tốc độ hơi khác, tạo ma sát bên trong và tập trung ứng suất nơi cáp kẹt vào nhau
Cáp tổ hợp giải quyết cả ba: một cáp, một vỏ, một cụm lõi tối ưu xoắn. Mỗi ruột dẫn — nguồn, tín hiệu và dữ liệu — được bện cùng nhau trong một cụm SZ-lay phản ứng xoắn như một khối cơ học duy nhất. Không có ma sát liên cáp vì không có cáp riêng lẻ.

Tích Hợp Bus Dữ Liệu — Vì Sao Tích Hợp Vào Cáp?

Cáp Ethernet và fieldbus (PROFINET, EtherCAT, CAN bus) được sản xuất theo đặc tả trở kháng và suy hao chính xác. Tích hợp các phần tử dữ liệu này vào cáp tổ hợp — thay vì chạy cáp dữ liệu riêng bên cạnh tổ hợp nguồn+tín hiệu — đòi hỏi:

  • Duy trì trở kháng kiểm soát qua quá trình bện: Cặp xoắn CAT5e có trở kháng đặc tính 100 ±15 Ω ở 100 MHz. Trở kháng này phụ thuộc đường kính ruột dẫn, độ dày cách điện và hằng số điện môi — và quan trọng, vào vị trí của cặp so với ruột dẫn khác trong cáp. Nếu cặp bị kẹt giữa hai ruột dẫn nguồn lớn khi bện, trở kháng lệch. Quy trình bện của chúng tôi dùng phần tử đệm và vị trí ruột dẫn xác định để duy trì hình học cặp dữ liệu suốt tiết diện cáp
  • Cách ly xuyên âm: Ruột dẫn nguồn 10 mm² mang 20 A ở 50 Hz với hài VFD tạo trường điện từ đáng kể. Cặp dữ liệu được tách vật lý khỏi ruột dẫn nguồn bằng thanh độn PU và lớp cặp tín hiệu — lõi nguồn ở tâm, cặp tín hiệu ở lớp giữa, cặp dữ liệu ở lớp lõi ngoài cùng, cách xa tối đa khỏi ruột dẫn nguồn
  • Thử nghiệm trở kháng sau khi bện: Đo bằng máy phân tích mạng trở kháng đặc tính và suy hao phản hồi trên cặp dữ liệu sau khi lắp cáp hoàn chỉnh — không chỉ trên cặp trần trước khi bện. Điều này đảm bảo quá trình bện và bọc vỏ không làm suy giảm hiệu năng truyền dữ liệu

Sản Xuất Cáp Tổ Hợp Yichi

  • Kỹ thuật cấu hình tùy chỉnh: Mỗi cáp tổ hợp là riêng cho khách hàng. Kỹ sư ứng dụng của chúng tôi làm việc từ sơ đồ đi dây robot để thiết kế tiết diện cáp — số ruột dẫn, tiết diện, số cặp, loại phần tử dữ liệu, chắn và kích thước tổng. Bản vẽ tiết diện được cung cấp để khách hàng phê duyệt trước khi sản xuất
  • Trở kháng cặp dữ liệu đã kiểm chứng: Đo bằng máy phân tích mạng (Vector Network Analyzer, VNA) trở kháng đặc tính (phương pháp TDR), suy hao phản hồi và suy hao chèn trên cặp dữ liệu sau khi bện cuối. Chấp nhận: trở kháng trong ±10 Ω danh định; suy hao phản hồi ≥20 dB ở tần số vận hành
  • Giám sát SRL (suy hao phản hồi cấu trúc): Bất thường trong cấu trúc cáp (độ dài bước thay đổi, đường kính ruột dẫn không nhất quán, lệch tâm cách điện) gây phản xạ làm suy giảm truyền dữ liệu. SRL được đo và so với giới hạn đặc tả
  • Thử nghiệm tuổi thọ xoắn với tất cả phần tử hoạt động: Thử nghiệm xoắn ở ±180°/m với ruột dẫn nguồn được cấp điện ở dòng định mức, cặp tín hiệu mang tín hiệu thử 10 MHz và cặp dữ liệu truyền khung Ethernet — tất cả được giám sát ngắt quãng trong thử nghiệm 10 000 000 chu kỳ. Đây là thử nghiệm định chuẩn dứt khoát

Câu Hỏi Thường Gặp

Khác biệt thực tế giữa cáp này và cáp robot tiêu chuẩn là gì?

Kết cấu tổ hợp tích hợp sẵn các cặp bus dữ liệu ngay từ khâu sản xuất — CAT5e/CAT6a, PROFINET, EtherCAT và CAN bus — trong cùng một vỏ với nguồn servo và cặp tín hiệu có chắn. Vì vậy chỉ một cáp chạy hết chiều dài cánh tay từ bộ điều khiển đến dụng cụ đầu.

Cáp được định mức bao nhiêu chu kỳ xoắn?

Hơn 10 000 000 chu kỳ ở ±180°/m, dùng bện SZ với các đoạn S-lay và Z-lay xen kẽ dài 0,5–1,0 m cùng thanh độn PU chống xoắn. Bản ±270°/m có sẵn theo yêu cầu.

Phần nguồn được chọn tiết diện cho một trục servo như thế nào?

Lõi nguồn có tiết diện 1,5–35 mm², cấp Class 6 ở 0,6/1 kV, thường 4–8 lõi mỗi cáp với bốn lõi cho mỗi trục servo (3P+PE, cộng hai lõi cho phanh).

Điều gì giữ cho lớp chắn và tín hiệu nguyên vẹn dưới xoắn liên tục?

Một lớp chắn tổng hai lớp gồm lá nhôm/polyester cộng bện đồng tráng thiếc đạt độ phủ ≥85%, với cách điện PP hoặc PE trên các cặp tín hiệu và dữ liệu cho hằng số điện môi 2,3–2,4 và điện dung 40–60 pF/m.

Hỏi Về Sản Phẩm Này

Sản phẩm: Cáp Robot Tổ Hợp (Nguồn + Tín Hiệu + Dữ Liệu) — Cáp PUR Tổ Hợp Định Mức Xoắn Tất-Cả-Trong-Một cho Robot Công Nghiệp 6 Trục Tích Hợp Nguồn Servo, Cặp Tín Hiệu Chắn và Phần Tử Dữ Liệu Ethernet/CAN Bus Công Nghiệp

Thêm thông số kỹ thuật (không bắt buộc)

Quý khách càng cung cấp chi tiết, chúng tôi càng báo giá nhanh và chính xác hơn.

Chưa chọn tệp

Tệp PDF, Office, hình ảnh hoặc CAD — tối đa 5 MB

Cần Trợ Giúp?

Chứng Nhận

ISO 9001
Chất Lượng
CE
Châu Âu
RoHS
Môi Trường
TÜV
Chứng Nhận

Cần Báo Giá cho Sản Phẩm Này?

Gửi yêu cầu của bạn và nhận báo giá chi tiết trong vòng 24 giờ.