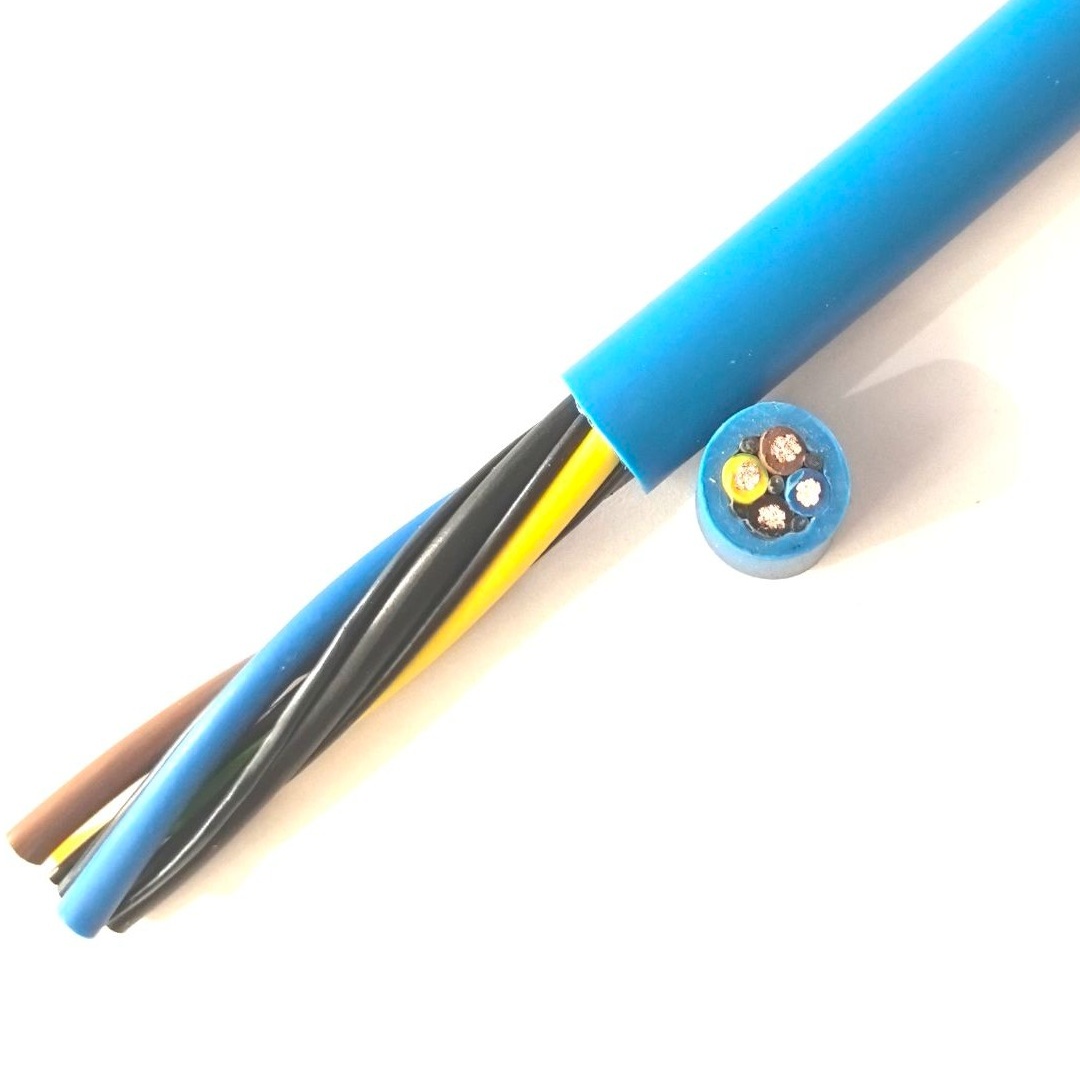
বিস্তারিত বিবরণ
ম্যানিপুলেটর ক্যাবল সেগমেন্ট — ছোট ক্যাবল, গুরুত্বপূর্ণ ভূমিকা
রোবট ম্যানিপুলেটর ক্যাবল হলো রোবটের বৈদ্যুতিক চেইনের চূড়ান্ত ক্যাবল সেগমেন্ট — রিস্ট ফ্ল্যাঞ্জ (অ্যাক্সিস 6 আউটপুট) থেকে এন্ড ইফেক্টরে সংক্ষিপ্ত ক্যাবল। এটি সাধারণত 0.5–2.0 মিটার দীর্ঘ। ছোট দৈর্ঘ্য সত্ত্বেও, অপারেটিং অবস্থার কারণে এটি রোবটের সবচেয়ে ব্যর্থতা-প্রবণ ক্যাবলগুলোর একটি:
- টাইট বেন্ড রেডিয়াস: ক্যাবল রিস্ট ফ্ল্যাঞ্জ থেকে বেরিয়ে, 90–180° বাঁক নেয় এবং এন্ড ইফেক্টরে প্রবেশ করে — ছোট রোবটে (≤20 kg পেলোড) 30–50 mm পর্যন্ত ছোট বেন্ড রেডিয়াসসহ
- একটানা মুশন: রোবট সাইকেলের সময় এন্ড ইফেক্টর একটানা নড়ে ও ঘোরে। ক্যাবল প্রতিটি রোবট মুশনের সাথে ফ্লেক্স করে — আর্ম অ্যাক্সিসের বড় মাপের বেন্ডিং নয়, তবে রিস্ট-টু-টুল ইন্টারফেসে ছোট-অ্যামপ্লিটিউড, উচ্চ-ফ্রিকোয়েন্সি ফ্লেক্সিং
- সরাসরি এক্সপোজার: ম্যানিপুলেটর ক্যাবল হলো রোবটের সবচেয়ে উন্মুক্ত ক্যাবল — ওয়ার্কপিস, ওয়েল্ড আর্ক, কাটিং চিপ ও কুল্যান্ট স্প্রের সবচেয়ে কাছের। অপারেটিং পরিবেশ থেকে জ্যাকেট ক্ষতি দেখানো প্রথম ক্যাবল এটি
- মেকানিক্যাল সংস্পর্শ: রোবট মুশনের সময় ক্যাবল টুলিং, ওয়ার্কপিস ও মাঝেমধ্যে ফিক্সচারের সংস্পর্শে আসে। জ্যাকেট অ্যাব্রেশন ম্যানিপুলেটর ক্যাবল ব্যর্থতার একটি প্রধান কারণ
সাধারণ এন্ড ইফেক্টরের জন্য কোর বরাদ্দ
| এন্ড ইফেক্টর টাইপ | কোর সংখ্যা | সাধারণ কোর বরাদ্দ | ক্রস-সেকশন |
|---|---|---|---|
| নিউম্যাটিক গ্রিপার (2-জা) | 4–6 | 2× গ্রিপার খোলা/বন্ধ সোলেনয়েড; 2× পার্ট প্রেজেন্ট সেন্সর | 0.5–0.75 mm² |
| নিউম্যাটিক গ্রিপার (3-জা) | 6–8 | + সেন্টারিংয়ের জন্য 2× দ্বিতীয় সোলেনয়েড ভ্যালভ | 0.5–0.75 mm² |
| ইলেকট্রিক গ্রিপার | 8–12 | 4× মোটর পাওয়ার; 2× এনকোডার; 2× ব্রেক; 2× স্ট্যাটাস I/O | 0.5–1.5 mm² |
| ভ্যাকুয়াম কাপ (একক) | 4 | 2× ইজেক্টর ভ্যালভ; 2× ভ্যাকুয়াম সেন্সর | 0.5 mm² |
| ভ্যাকুয়াম কাপ অ্যারে (একাধিক) | 8–12 | 4× ভ্যালভ ব্যাংক; 4× জোন সেন্সর; 2× ব্লো-অফ ভ্যালভ | 0.5–0.75 mm² |
| ওয়েল্ড গান (স্পট ওয়েল্ডিং) | 12–16 | 4× গান ক্লোজ/ওপেন সোলেনয়েড; 2× টিপ ড্রেস; 2× ওয়াটার ফ্লো; 4× I/O | 0.75–1.5 mm² |
| টুল চেঞ্জার | 8–12 | 2× লক/আনলক সোলেনয়েড; 2× টুল আইডি; 2× টুল প্রেজেন্ট; 4× স্পেয়ার | 0.5–1.0 mm² |
| ভিশন ক্যামেরা | 6–8 | 2× ক্যামেরা পাওয়ার; 4× GigE ডেটা পেয়ার (ফাইবার না হলে) | 0.34–0.5 mm² |
শিল্ডেড সিগন্যাল প্রয়োজন এমন এন্ড ইফেক্টরের জন্য — ইলেকট্রিক গ্রিপারে এনকোডার ফিডব্যাক, ভিশন ক্যামেরা ডেটা বা সংবেদনশীল অ্যানালগ সেন্সর — শিল্ডেড সংস্করণ (রোবট ম্যানিপুলেটর শিল্ডেড ক্যাবল) স্পেসিফাই করা উচিত।
Yichi ম্যানিপুলেটর ক্যাবল উৎপাদন
- কমপ্যাক্ট OD ডিজাইন অগ্রাধিকার: রোবট রিস্ট রাউটিংয়ের জন্য, ক্যাবল ডায়ামিটারের প্রতিটি মিলিমিটার গুরুত্বপূর্ণ। আমাদের ডিজাইন প্রক্রিয়া বৈদ্যুতিক ও মেকানিক্যাল স্পেসিফিকেশন বজায় রেখে কন্ডাক্টর লেই দৈর্ঘ্য, ফিলার ক্রস-সেকশন ও জ্যাকেট ওয়াল পুরুত্ব অপ্টিমাইজ করে OD ন্যূনতম করে
- PUR জ্যাকেট পুরুত্ব ভারসাম্যপূর্ণ: জ্যাকেট অ্যাব্রেশন রেজিস্ট্যান্সের জন্য যথেষ্ট পুরু কিন্তু টাইট বেন্ড রেডিয়াসে নমনীয়তার জন্য যথেষ্ট পাতলা হতে হবে। ম্যানিপুলেটর ক্যাবলের জন্য সাধারণ ওয়াল পুরুত্ব 1.2–2.0 mm — আর্ম ক্যাবলের (1.5–3.0 mm) চেয়ে পাতলা কারণ প্রাথমিক মেকানিক্যাল স্ট্রেস হলো ফ্লেক্সিং, ক্রাশ বা ইমপ্যাক্ট নয়
- কানেক্টর সামঞ্জস্য যাচাইকৃত: ম্যানিপুলেটর ক্যাবল সাধারণত সার্কুলার কানেক্টর (M12, M23, M27 বা রোবট-নির্মাতা-নির্দিষ্ট) দিয়ে টার্মিনেট করা হয়। ক্যাবল OD কানেক্টর ব্যাকশেল এন্ট্রি ডায়ামিটারের সাথে মিলে যায় — 0.5 mm বড় সাইজের ক্যাবল কানেক্টরে ফিট হবে না
- রিস্ট প্রান্তে মার্কিং: ক্যাবল আইডেন্টিফিকেশন রিস্ট প্রান্তে জ্যাকেটে প্রিন্ট করা হয় (আর্মে চাপা নয়) যাতে এন্ড ইফেক্টর পরিবর্তন ও মেইনটেন্যান্সের সময় ক্যাবল টাইপ দৃশ্যমান থাকে