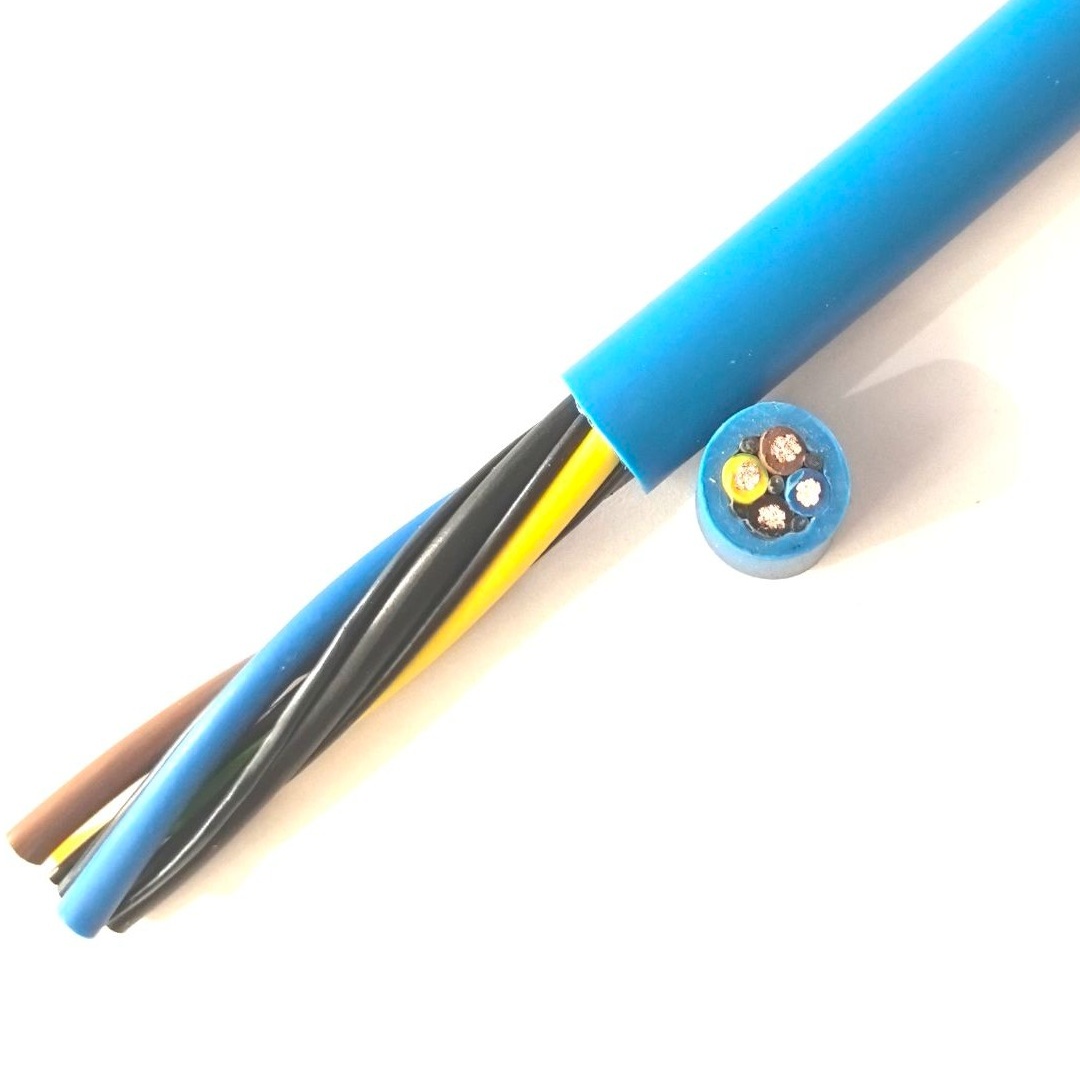
Podrobný Popis
Segment kabelu manipulátoru — malý kabel, kritická role
Kabel manipulátoru robotu je posledním úsekem kabelu v elektrickém řetězci robotu — krátký kabel od příruby zápěstí (výstup osy 6) ke koncovému efektoru. Obvykle je dlouhý 0,5–2,0 metru. Navzdory krátké délce patří mezi kabely s nejvyšším výskytem poruch na robotu kvůli provozním podmínkám:
- Malé poloměry ohybu: Kabel vystupuje z příruby zápěstí, vytváří ohyb 90–180° a vstupuje do koncového efektoru — s poloměrem ohybu jen 30–50 mm u menších robotů (nosnost ≤20 kg)
- Nepřetržitý pohyb: Koncový efektor se během cyklu robotu nepřetržitě pohybuje a otáčí. Kabel se ohýbá při každém pohybu robotu — ne velkoplošným ohybem os ramene, ale ohybem malé amplitudy a vysoké frekvence v rozhraní zápěstí–nástroj
- Přímé vystavení: Kabel manipulátoru je nejexponovanějším kabelem robotu — nejblíže obrobku, svařovacímu oblouku, třískám a stříkané chladicí kapalině. Je prvním kabelem, na kterém se projeví poškození pláště z provozního prostředí
- Mechanický kontakt: Kabel se během pohybu robotu dotýká nástrojů, obrobku a občas přípravků. Oděr pláště je přední příčinou selhání kabelu manipulátoru
Rozdělení žil pro běžné koncové efektory
| Typ koncového efektoru | Počet žil | Typické rozdělení žil | Průřez |
|---|---|---|---|
| Pneumatické chapadlo (2 čelisti) | 4–6 | 2× solenoid otevírání/zavírání chapadla; 2× senzor přítomnosti dílu | 0,5–0,75 mm² |
| Pneumatické chapadlo (3 čelisti) | 6–8 | + 2× druhý solenoidový ventil pro centrování | 0,5–0,75 mm² |
| Elektrické chapadlo | 8–12 | 4× napájení motoru; 2× enkodér; 2× brzda; 2× stavové I/O | 0,5–1,5 mm² |
| Vakuový přísavník (jeden) | 4 | 2× ejektorový ventil; 2× vakuový senzor | 0,5 mm² |
| Pole vakuových přísavníků (více) | 8–12 | 4× ventilová řada; 4× zónové senzory; 2× odfukovací ventil | 0,5–0,75 mm² |
| Svařovací pistole (bodové svařování) | 12–16 | 4× solenoid zavírání/otevírání pistolí; 2× broušení hrotu; 2× průtok vody; 4× I/O | 0,75–1,5 mm² |
| Měnič nástrojů | 8–12 | 2× solenoid zajištění/odjištění; 2× ID nástroje; 2× přítomnost nástroje; 4× rezerva | 0,5–1,0 mm² |
| Vizuální kamera | 6–8 | 2× napájení kamery; 4× GigE datové páry (pokud není optické vlákno) | 0,34–0,5 mm² |
Pro koncové efektory vyžadující stíněné signály — zpětnou vazbu enkodéru u elektrických chapadel, data vizuální kamery nebo citlivé analogové senzory — je třeba specifikovat stíněnou verzi (stíněný kabel manipulátoru robotu).
Výroba kabelu manipulátoru Yichi
- Priorita kompaktního vnějšího průměru: Pro vedení zápěstím robotu záleží na každém milimetru průměru kabelu. Náš konstrukční proces minimalizuje vnější průměr optimalizací kroku lanování vodičů, průřezu výplně a tloušťky stěny pláště při zachování elektrických a mechanických specifikací
- Vyvážená tloušťka PUR pláště: Plášť musí být dostatečně tlustý pro odolnost proti oděru, ale dostatečně tenký pro ohebnost při malých poloměrech ohybu. Typická tloušťka stěny u kabelů manipulátoru je 1,2–2,0 mm — tenčí než u kabelů ramene (1,5–3,0 mm), protože primárním mechanickým namáháním je ohyb, ne rozdrcení nebo náraz
- Ověřená kompatibilita s konektory: Kabely manipulátoru se obvykle zakončují kruhovými konektory (M12, M23, M27 nebo konektory specifickými pro výrobce robotu). Vnější průměr kabelu je sladěn se vstupním průměrem zadního dílu konektoru — kabel přesahující o 0,5 mm se do konektoru nevejde
- Označení na konci u zápěstí: Identifikace kabelu je vytištěna na plášti na konci u zápěstí (nikoli skryta v rameni), aby byl typ kabelu viditelný při výměně koncového efektoru a údržbě