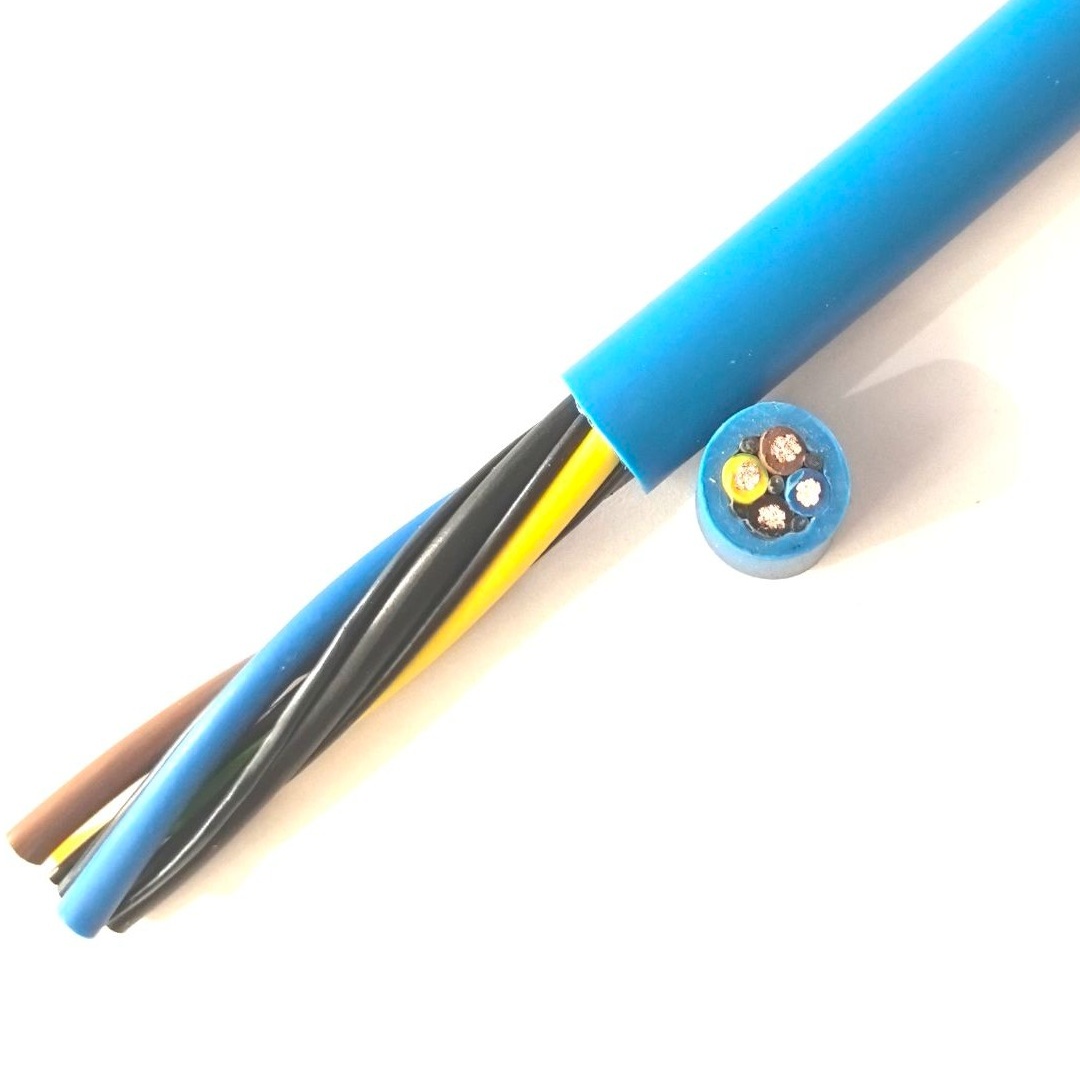
Description Détaillée
Le segment de câble de manipulateur — Petit câble, rôle critique
Le câble de manipulateur de robot est le segment final de câble dans la chaîne électrique du robot — le court câble de la bride du poignet (sortie de l'axe 6) à l'effecteur. Il mesure typiquement 0,5–2,0 mètres. Malgré sa courte longueur, c'est l'un des câbles les plus sujets aux défaillances sur le robot en raison des conditions de fonctionnement :
- Rayons de courbure serrés : Le câble sort de la bride du poignet, fait une courbure de 90–180° et entre dans l'effecteur — avec un rayon de courbure aussi petit que 30–50 mm sur les robots plus petits (charge utile ≤20 kg)
- Mouvement constant : L'effecteur bouge et tourne en continu pendant le cycle du robot. Le câble fléchit à chaque mouvement du robot — pas la flexion à grande échelle des axes du bras, mais une flexion de petite amplitude et haute fréquence à l'interface poignet-outil
- Exposition directe : Le câble de manipulateur est le câble le plus exposé du robot — le plus proche de la pièce, de l'arc de soudage, des copeaux de coupe et du jet de fluide de refroidissement. C'est le premier câble à montrer des dommages de gaine dus à l'environnement de fonctionnement
- Contact mécanique : Le câble touche l'outillage, la pièce et occasionnellement le montage pendant le mouvement du robot. L'abrasion de la gaine est une cause majeure de défaillance du câble de manipulateur
Allocation des âmes pour les effecteurs courants
| Type d'effecteur | Nombre d'âmes | Allocation typique des âmes | Section |
|---|---|---|---|
| Pince pneumatique (2 mors) | 4–6 | 2× électrovanne ouverture/fermeture de pince ; 2× capteur de présence de pièce | 0,5–0,75 mm² |
| Pince pneumatique (3 mors) | 6–8 | + 2× seconde électrovanne pour le centrage | 0,5–0,75 mm² |
| Pince électrique | 8–12 | 4× puissance moteur ; 2× codeur ; 2× frein ; 2× E/S d'état | 0,5–1,5 mm² |
| Ventouse (simple) | 4 | 2× vanne d'éjection ; 2× capteur de vide | 0,5 mm² |
| Réseau de ventouses (multiple) | 8–12 | 4× banc de vannes ; 4× capteurs de zone ; 2× vanne de soufflage | 0,5–0,75 mm² |
| Pistolet de soudage (par points) | 12–16 | 4× électrovanne fermeture/ouverture de pistolet ; 2× dressage de pointe ; 2× débit d'eau ; 4× E/S | 0,75–1,5 mm² |
| Changeur d'outil | 8–12 | 2× électrovanne verrouillage/déverrouillage ; 2× ID d'outil ; 2× présence d'outil ; 4× réserve | 0,5–1,0 mm² |
| Caméra de vision | 6–8 | 2× puissance caméra ; 4× paires de données GigE (si pas fibre) | 0,34–0,5 mm² |
Pour les effecteurs nécessitant des signaux blindés — retour codeur sur pinces électriques, données de caméra de vision ou capteurs analogiques sensibles — la version blindée (câble de manipulateur blindé de robot) doit être spécifiée.
Fabrication des câbles de manipulateur Yichi
- Priorité à la conception DE compact : Pour l'acheminement au poignet du robot, chaque millimètre de diamètre de câble compte. Notre processus de conception minimise le DE en optimisant la longueur de pas des conducteurs, la section du bourrage et l'épaisseur de paroi de la gaine tout en maintenant les spécifications électriques et mécaniques
- Épaisseur de gaine PUR équilibrée : La gaine doit être assez épaisse pour la résistance à l'abrasion mais assez fine pour la flexibilité aux rayons de courbure serrés. L'épaisseur de paroi typique est de 1,2–2,0 mm pour les câbles de manipulateur — plus fine que les câbles de bras (1,5–3,0 mm) car la contrainte mécanique principale est la flexion, pas l'écrasement ou l'impact
- Compatibilité de connecteur vérifiée : Les câbles de manipulateur sont typiquement terminés avec des connecteurs circulaires (M12, M23, M27 ou spécifiques au fabricant de robot). Le DE du câble est adapté au diamètre d'entrée de l'embase arrière du connecteur — un câble surdimensionné de 0,5 mm ne rentrera pas dans le connecteur
- Marquage à l'extrémité du poignet : L'identification du câble est imprimée sur la gaine à l'extrémité du poignet (pas enfouie dans le bras) afin que le type de câble soit visible pendant le changement d'effecteur et la maintenance