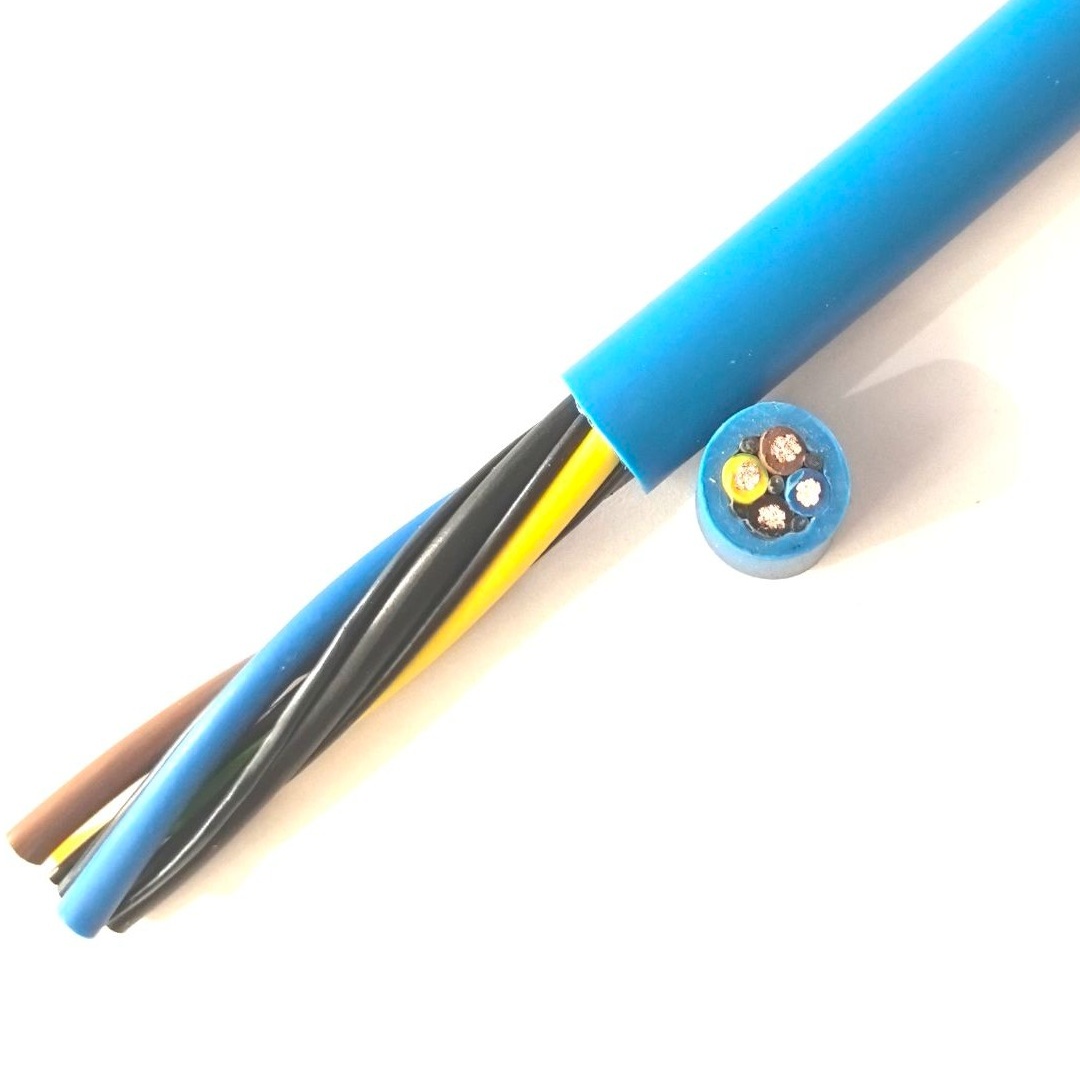
Részletes Leírás
A manipulátorkábel-szakasz — kis kábel, kritikus szerep
A robot manipulátorkábele a robot elektromos láncának végső kábelszakasza — a rövid kábel a csuklókarimától (6. tengely kimenete) a végberendezésig. Jellemzően 0,5–2,0 méter hosszú. Rövid hossza ellenére a robot egyik leginkább hibahajlamos kábele az üzemi körülmények miatt:
- Kis hajlítási sugarak: A kábel kilép a csuklókarimából, 90–180°-os hajlítást tesz, és belép a végberendezésbe — a hajlítási sugár kisebb robotoknál (≤20 kg teherbírás) akár 30–50 mm is lehet
- Állandó mozgás: A végberendezés folyamatosan mozog és forog a robotciklus során. A kábel minden robotmozgásnál hajlik — nem a kar tengelyeinek nagyléptékű hajlítása, hanem kis amplitúdójú, nagy frekvenciájú hajlítás a csukló-szerszám interfésznél
- Közvetlen expozíció: A manipulátorkábel a robot leginkább kitett kábele — a legközelebb a munkadarabhoz, a hegesztőívhez, a forgácsokhoz és a hűtőfolyadék-permethez. Ez az első kábel, amelyen az üzemi környezet köpenyhibát okoz
- Mechanikai érintkezés: A kábel érintkezik a szerszámmal, a munkadarabbal és alkalmanként a készülékkel a robotmozgás során. A köpeny kopása a manipulátorkábel-meghibásodás vezető oka
Érelosztás gyakori végberendezésekhez
| Végberendezés-típus | Ereszám | Tipikus érelosztás | Keresztmetszet |
|---|---|---|---|
| Pneumatikus megfogó (2 pofa) | 4–6 | 2× megfogó nyitás/zárás szolenoid; 2× alkatrészjelenlét-érzékelő | 0,5–0,75 mm² |
| Pneumatikus megfogó (3 pofa) | 6–8 | + 2× második szolenoidszelep a központosításhoz | 0,5–0,75 mm² |
| Elektromos megfogó | 8–12 | 4× motortáp; 2× enkoder; 2× fék; 2× állapot I/O | 0,5–1,5 mm² |
| Vákuumtányér (egy) | 4 | 2× kilökőszelep; 2× vákuumérzékelő | 0,5 mm² |
| Vákuumtányér-tömb (több) | 8–12 | 4× szeleptömb; 4× zónaérzékelő; 2× felfújó szelep | 0,5–0,75 mm² |
| Hegesztőpisztoly (ponthegesztés) | 12–16 | 4× pisztoly zár/nyitás szolenoid; 2× hegycsiszolás; 2× vízáramlás; 4× I/O | 0,75–1,5 mm² |
| Szerszámváltó | 8–12 | 2× zár/nyitás szolenoid; 2× szerszámazonosítás; 2× szerszámjelenlét; 4× tartalék | 0,5–1,0 mm² |
| Látókamera | 6–8 | 2× kameratáp; 4× GigE adatpár (ha nem száloptika) | 0,34–0,5 mm² |
Azokhoz a végberendezésekhez, amelyek árnyékolt jeleket igényelnek — enkoder-visszacsatolás elektromos megfogókon, látókamera-adat vagy érzékeny analóg érzékelők —, az árnyékolt változatot (Robot Manipulator Shielded Cable) kell előírni.
Yichi manipulátorkábel gyártása
- Kompakt külső átmérő-tervezés elsőbbsége: A robotcsukló-vezetésnél minden milliméter kábelátmérő számít. Tervezési folyamatunk a külső átmérőt a vezető-sodrat hossz, a töltőanyag-keresztmetszet és a köpenyfalvastagság optimalizálásával minimalizálja, miközben fenntartja az elektromos és mechanikai előírásokat
- PUR köpenyvastagság kiegyensúlyozva: A köpenynek elég vastagnak kell lennie a kopásállósághoz, de elég vékonymak a rugalmassághoz a kis hajlítási sugaraknál. A manipulátorkábeleknél a tipikus falvastagság 1,2–2,0 mm — vékonyabb, mint a karkábeleké (1,5–3,0 mm), mert az elsődleges mechanikai igénybevétel a hajlítás, nem a nyomás vagy ütés
- Csatlakozó-kompatibilitás ellenőrizve: A manipulátorkábeleket jellemzően körcsatlakozókkal (M12, M23, M27 vagy robotgyártó-specifikus) zárják le. A kábel külső átmérője a csatlakozóház-hátlap bemeneti átmérőjéhez van igazítva — egy 0,5 mm-rel nagyobb kábel nem fér be a csatlakozóba
- Jelölés a csuklóvégnél: A kábelazonosítás a köpenyre van nyomtatva a csuklóvég közelében (nem a karba süllyesztve), hogy a kábel típusa látható legyen a végberendezés-csere és karbantartás során