Descriere Detaliată
Segmentul de cablu pentru manipulator — cablu mic, rol critic
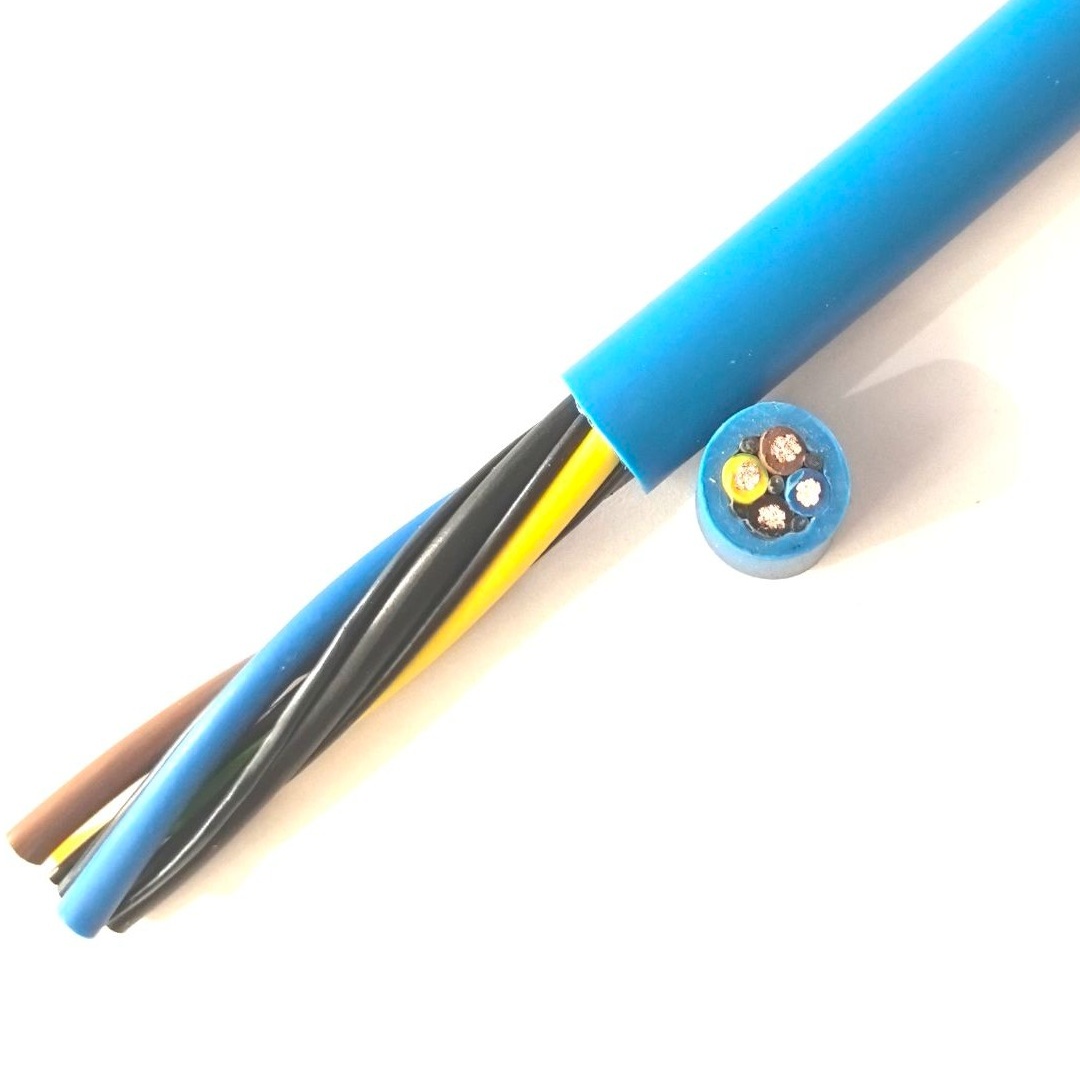
Cablul pentru manipulator de robot este segmentul final de cablu din lanțul electric al robotului — cablul scurt de la flanșa încheieturii (ieșirea axei 6) la efectorul final. Are de obicei 0,5–2,0 metri lungime. În ciuda lungimii sale scurte, este unul dintre cablurile cu cea mai mare tendință de defectare de pe robot, din cauza condițiilor de funcționare:
- Raze de îndoire mici: cablul iese din flanșa încheieturii, face o îndoire de 90–180° și intră în efectorul final — cu o rază de îndoire de numai 30–50 mm la roboții mai mici (sarcină utilă ≤20 kg)
- Mișcare constantă: efectorul final se mișcă și se rotește continuu în timpul ciclului robotului. Cablul se flexează la fiecare mișcare a robotului — nu îndoirea la scară mare a axelor brațului, ci flexia de mică amplitudine și înaltă frecvență la interfața încheietură-sculă
- Expunere directă: cablul pentru manipulator este cel mai expus cablu de pe robot — cel mai aproape de piesa de prelucrat, arcul de sudură, așchiile de tăiere și pulverizarea lichidului de răcire. Este primul cablu care prezintă deteriorarea mantalei cauzată de mediul de funcționare
- Contact mecanic: cablul intră în contact cu scula, piesa de prelucrat și, ocazional, cu dispozitivul de fixare în timpul mișcării robotului. Abraziunea mantalei este o cauză principală a defectării cablului pentru manipulator
Alocarea conductoarelor pentru efectorii finali obișnuiți
| Tip de efector final | Număr de conductori | Alocare tipică a conductoarelor | Secțiune |
|---|---|---|---|
| Dispozitiv de prindere pneumatic (2 fălci) | 4–6 | 2× solenoid deschidere/închidere prindere; 2× senzor prezență piesă | 0,5–0,75 mm² |
| Dispozitiv de prindere pneumatic (3 fălci) | 6–8 | + 2× a doua electrovalvă pentru centrare | 0,5–0,75 mm² |
| Dispozitiv de prindere electric | 8–12 | 4× putere motor; 2× encoder; 2× frână; 2× I/O stare | 0,5–1,5 mm² |
| Ventuză cu vid (unică) | 4 | 2× supapă ejector; 2× senzor de vid | 0,5 mm² |
| Matrice de ventuze cu vid (multiple) | 8–12 | 4× banc de supape; 4× senzori de zonă; 2× supapă de suflare | 0,5–0,75 mm² |
| Pistol de sudură (sudare în puncte) | 12–16 | 4× solenoid închidere/deschidere pistol; 2× dresare vârf; 2× debit apă; 4× I/O | 0,75–1,5 mm² |
| Schimbător de unealtă | 8–12 | 2× solenoid blocare/deblocare; 2× ID sculă; 2× prezență sculă; 4× rezervă | 0,5–1,0 mm² |
| Cameră de viziune | 6–8 | 2× alimentare cameră; 4× perechi de date GigE (dacă nu e fibră) | 0,34–0,5 mm² |
Pentru efectorii finali care necesită semnale ecranate — feedback de encoder pe dispozitivele electrice de prindere, date de cameră de viziune sau senzori analogici sensibili — trebuie specificată varianta ecranată (cablu ecranat pentru manipulator de robot).
Fabricarea cablului pentru manipulator Yichi
- Prioritate pentru design cu DE compact: pentru rutarea prin încheietura robotului, fiecare milimetru din diametrul cablului contează. Procesul nostru de proiectare minimizează diametrul exterior prin optimizarea lungimii pasului de toronare, a secțiunii umpluturii și a grosimii peretelui mantalei, menținând în același timp specificațiile electrice și mecanice
- Grosimea mantalei PUR echilibrată: mantaua trebuie să fie suficient de groasă pentru rezistență la abraziune, dar suficient de subțire pentru flexibilitate la raze de îndoire mici. Grosimea tipică a peretelui este de 1,2–2,0 mm pentru cablurile pentru manipulator — mai subțire decât cablurile de braț (1,5–3,0 mm), deoarece stresul mecanic principal este flexarea, nu strivirea sau impactul
- Compatibilitatea cu conectorii verificată: cablurile pentru manipulator sunt de obicei terminate cu conectori circulari (M12, M23, M27 sau specifici producătorului de robot). Diametrul cablului este corelat cu diametrul de intrare al carcasei conectorului — un cablu supra-dimensionat cu 0,5 mm nu va încăpea în conector
- Marcaj la capătul încheieturii: identificarea cablului este imprimată pe manta la capătul încheieturii (nu îngropată în braț), astfel încât tipul de cablu să fie vizibil în timpul schimbării efectorului final și al întreținerii