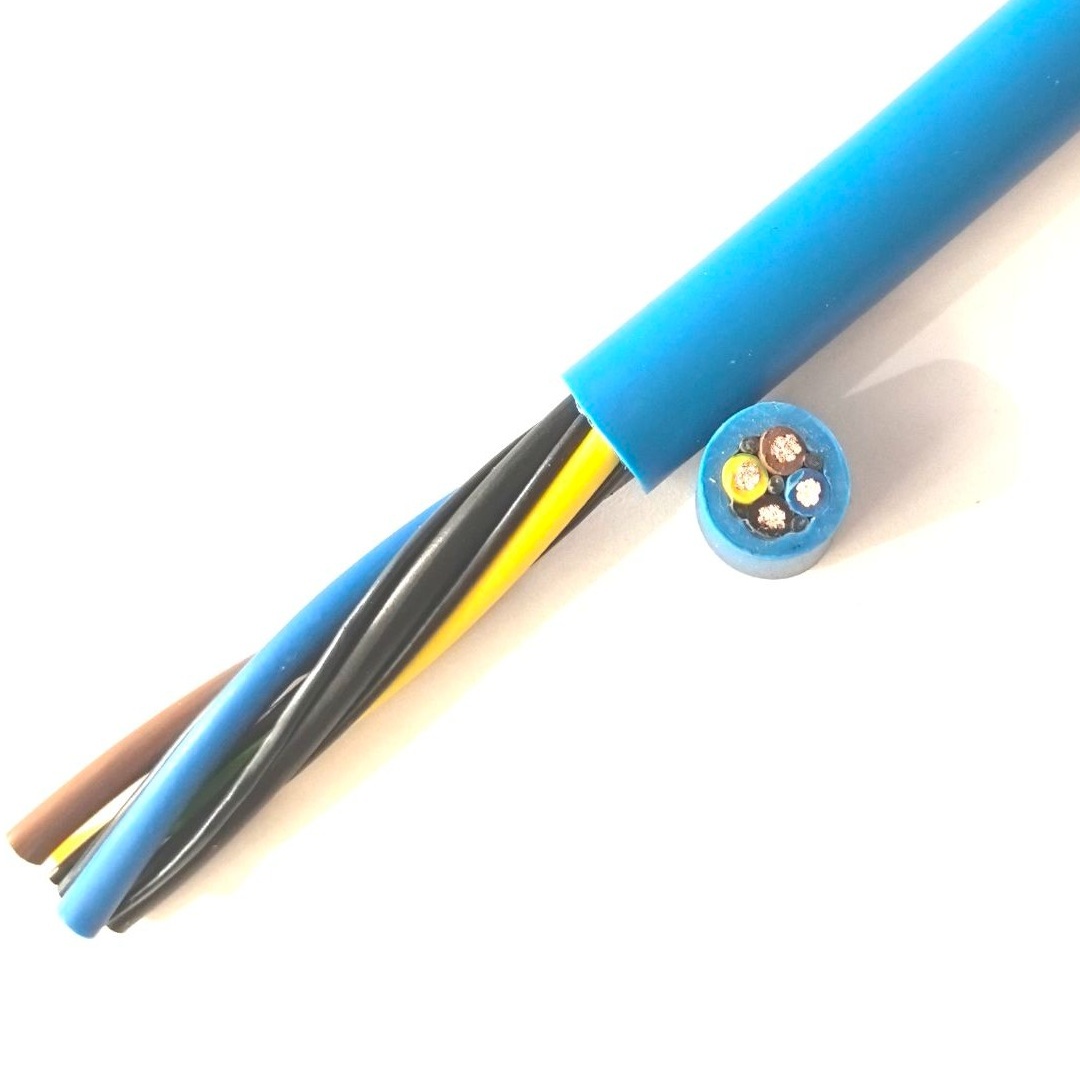
Detaljerad Beskrivning
Manipulatorkabelsegmentet — liten kabel, kritisk roll
Robotmanipulatorkabeln är det sista kabelsegmentet i robotens elektriska kedja — den korta kabeln från handledsflänsen (axel 6-utgång) till verktyget. Den är typiskt 0,5–2,0 meter lång. Trots sin korta längd är den en av de mest felbenägna kablarna på roboten på grund av driftförhållandena:
- Trånga bockningsradier: Kabeln lämnar handledsflänsen, gör en 90–180° bock och går in i verktyget — med en bockningsradie så liten som 30–50 mm på mindre robotar (≤20 kg nyttolast)
- Konstant rörelse: Verktyget rör sig och roterar kontinuerligt under robotcykeln. Kabeln flexar vid varje robotrörelse — inte den storskaliga bockningen av armaxlarna, utan smalamplitud, högfrekvent flexning vid gränssnittet mellan handled och verktyg
- Direkt exponering: Manipulatorkabeln är den mest exponerade kabeln på roboten — närmast arbetsstycket, svetslågan, skärspånen och kylvätesprutet. Den är den första kabeln som visar mantelskada från driftmiljön
- Mekanisk kontakt: Kabeln kommer i kontakt med verktyget, arbetsstycket och ibland fixturerna under robotrörelse. Mantelnötning är en ledande orsak till manipulatorekabelfel
Kärnfördelning för vanliga verktyg
| Verktygstyp | Antal kärnor | Typisk kärnfördelning | Tvärsnitt |
|---|---|---|---|
| Pneumatiskt gripdon (2-fingrat) | 4–6 | 2× gripdon öppna/stäng-magnetventil; 2× delpresenssensor | 0,5–0,75 mm² |
| Pneumatiskt gripdon (3-fingrat) | 6–8 | + 2× andra magnetventil för centrering | 0,5–0,75 mm² |
| Elektriskt gripdon | 8–12 | 4× motorkraft; 2× encoder; 2× broms; 2× status-I/O | 0,5–1,5 mm² |
| Vakuumkopp (enkel) | 4 | 2× ejektorventil; 2× vakuumsensor | 0,5 mm² |
| Vakuumkoppsgrupp (flera) | 8–12 | 4× ventilblock; 4× zonsensorer; 2× avblåsningsventil | 0,5–0,75 mm² |
| Svetspistol (punktsvetsning) | 12–16 | 4× pistolen stäng/öppen-magnetventil; 2× spetsslipning; 2× vattenflöde; 4× I/O | 0,75–1,5 mm² |
| Verktygsväxlare | 8–12 | 2× lås/upplås-magnetventil; 2× verktygs-ID; 2× verktygspresens; 4× reserv | 0,5–1,0 mm² |
| Visionskamera | 6–8 | 2× kamerakraft; 4× GigE-datapar (om inte fiber) | 0,34–0,5 mm² |
För verktyg som kräver skärmade signaler — encoderåterkoppling på elektriska gripdon, visionskameradata eller känsliga analoga sensorer — bör den skärmade versionen (skärmad robotmanipulatorkabel) specificeras.
Yichis manipulatorekabeltillverkning
- Kompakt ytterdiameter som designprioritet: För handledsdragning i robotar spelar varje millimeter kabeldiameter roll. Vår designprocess minimerar ytterdiametern genom att optimera ledarlindningslängd, fyllnadstvärsnitt och mantelväggstjocklek samtidigt som elektriska och mekaniska specifikationer bibehålls
- Balanserad PUR-manteltjocklek: Manteln måste vara tillräckligt tjock för slitstyrka men tillräckligt tunn för flexibilitet vid trånga bockningsradier. Typisk väggtjocklek är 1,2–2,0 mm för manipulatorekablar — tunnare än armkablar (1,5–3,0 mm) eftersom den primära mekaniska stressen är flexning, inte kross eller stöt
- Verifierad kontaktkompatibilitet: Manipulatorekablar terminereras typiskt med runda kontakter (M12, M23, M27 eller robotillverkarspecifika). Kabelns ytterdiameter matchas mot kontaktens bakre ingångsdiameter — en kabel som är 0,5 mm för stor passar inte i kontakten
- Märkning vid handledsänden: Kabelidentifiering trycks på manteln vid handledsänden (inte gömd i armen) så att kabeltypen är synlig vid verktygsbyte och underhåll