Mô Tả Chi Tiết
Đoạn Cáp Manipulator — Cáp Nhỏ, Vai Trò Quan Trọng
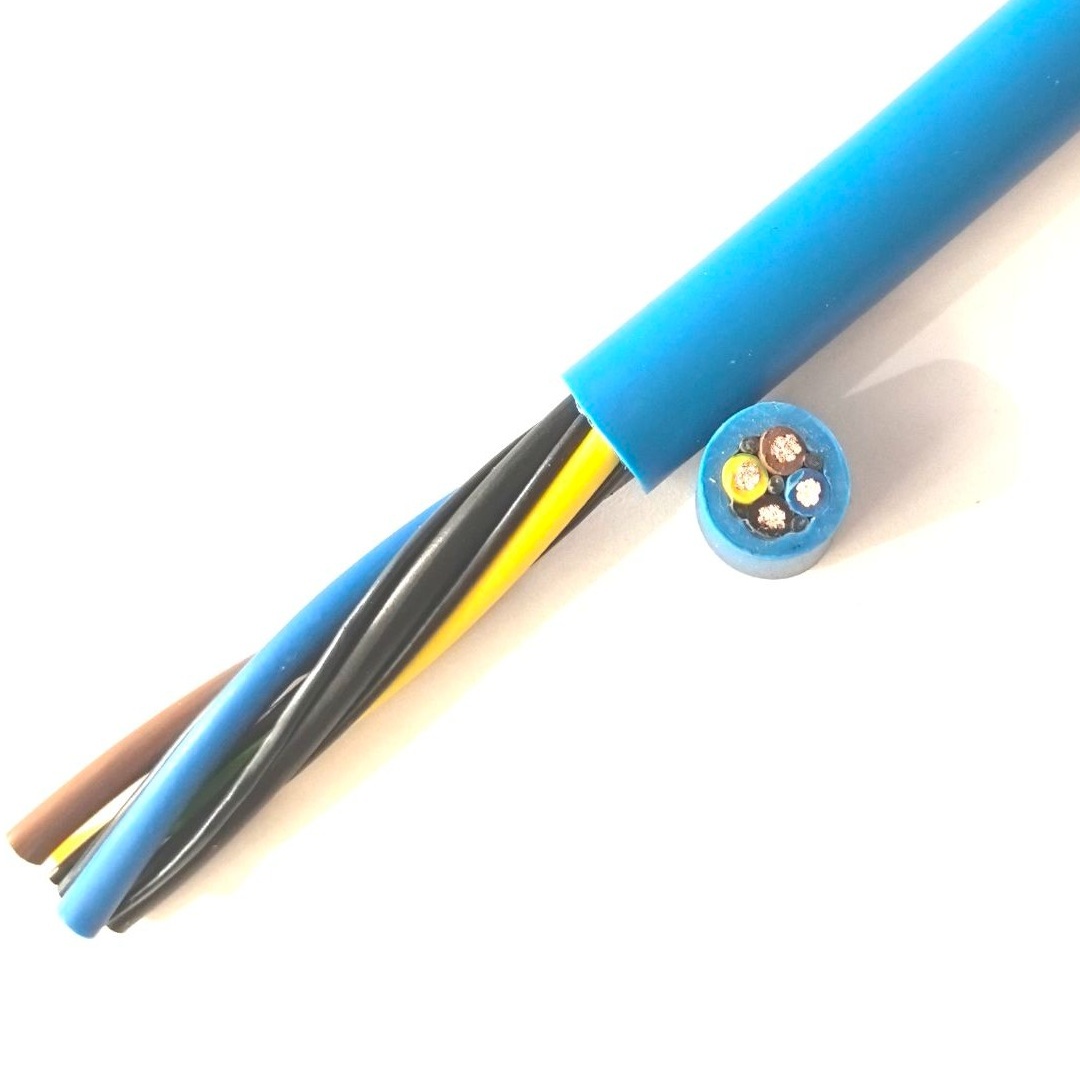
Cáp manipulator robot là đoạn cáp cuối cùng trong chuỗi điện của robot — cáp ngắn từ mặt bích cổ tay (đầu ra trục 6) đến dụng cụ đầu. Nó thường dài 0,5–2,0 mét. Dù ngắn, nó là một trong những cáp dễ hỏng nhất trên robot vì điều kiện vận hành:
- Bán kính uốn chặt: Cáp thoát khỏi mặt bích cổ tay, uốn 90–180° và vào dụng cụ đầu — với bán kính uốn nhỏ đến 30–50 mm trên robot nhỏ (tải trọng ≤20 kg)
- Chuyển động liên tục: Dụng cụ đầu chuyển động và xoay liên tục trong chu kỳ robot. Cáp uốn theo mỗi chuyển động robot — không phải uốn quy mô lớn của trục cánh tay, mà uốn biên độ nhỏ, tần số cao tại giao diện cổ tay-dụng cụ
- Tiếp xúc trực tiếp: Cáp manipulator là cáp lộ thiên nhất trên robot — gần phôi, hồ quang hàn, phoi cắt và tia dung dịch làm mát nhất. Nó là cáp đầu tiên lộ hư hại vỏ từ môi trường vận hành
- Tiếp xúc cơ học: Cáp tiếp xúc dụng cụ, phôi và thỉnh thoảng đồ gá trong chuyển động robot. Mài mòn vỏ là nguyên nhân hàng đầu gây hỏng cáp manipulator
Phân Bổ Lõi cho Dụng Cụ Đầu Thông Dụng
| Loại Dụng Cụ Đầu | Số Lõi | Phân Bổ Lõi Điển Hình | Tiết Diện |
|---|---|---|---|
| Kẹp khí nén (2 ngàm) | 4–6 | 2× solenoid kẹp mở/đóng; 2× cảm biến chi tiết hiện diện | 0,5–0,75 mm² |
| Kẹp khí nén (3 ngàm) | 6–8 | + 2× van solenoid thứ hai cho định tâm | 0,5–0,75 mm² |
| Kẹp điện | 8–12 | 4× nguồn động cơ; 2× encoder; 2× phanh; 2× I/O trạng thái | 0,5–1,5 mm² |
| Giác hút chân không (đơn) | 4 | 2× van đẩy; 2× cảm biến chân không | 0,5 mm² |
| Dãy giác hút chân không (nhiều) | 8–12 | 4× dãy van; 4× cảm biến vùng; 2× van thổi | 0,5–0,75 mm² |
| Súng hàn (hàn điểm) | 12–16 | 4× solenoid đóng/mở súng; 2× làm sạch đầu; 2× dòng nước; 4× I/O | 0,75–1,5 mm² |
| Bộ đổi dụng cụ | 8–12 | 2× solenoid khóa/mở; 2× ID dụng cụ; 2× dụng cụ hiện diện; 4× dự phòng | 0,5–1,0 mm² |
| Camera thị giác | 6–8 | 2× nguồn camera; 4× cặp dữ liệu GigE (nếu không dùng cáp quang) | 0,34–0,5 mm² |
Với dụng cụ đầu cần tín hiệu chắn — phản hồi encoder trên kẹp điện, dữ liệu camera thị giác hoặc cảm biến tương tự nhạy — nên chỉ định phiên bản có chắn (Cáp Manipulator Robot Có Chắn).
Sản Xuất Cáp Manipulator Yichi
- Ưu tiên thiết kế OD nhỏ gọn: Cho định tuyến cổ tay robot, mỗi milimét đường kính cáp đều quan trọng. Quy trình thiết kế của chúng tôi giảm thiểu OD bằng cách tối ưu độ dài bước ruột dẫn, tiết diện độn và độ dày thành vỏ trong khi duy trì đặc tả điện và cơ học
- Cân bằng độ dày vỏ PUR: Vỏ phải đủ dày cho chống mài mòn nhưng đủ mỏng cho mềm dẻo ở bán kính uốn chặt. Độ dày thành điển hình 1,2–2,0 mm cho cáp manipulator — mỏng hơn cáp cánh tay (1,5–3,0 mm) vì ứng suất cơ học chính là uốn, không nghiền hay va đập
- Tương thích đầu nối đã kiểm chứng: Cáp manipulator thường được đầu nối tròn (M12, M23, M27 hoặc riêng của nhà sản xuất robot). OD cáp được khớp với đường kính vào vỏ sau đầu nối — cáp lớn hơn 0,5 mm sẽ không lắp vừa đầu nối
- Đánh dấu tại đầu cổ tay: Nhận dạng cáp được in trên vỏ tại đầu cổ tay (không chôn trong cánh tay) để loại cáp hiển thị trong thay đổi dụng cụ đầu và bảo trì