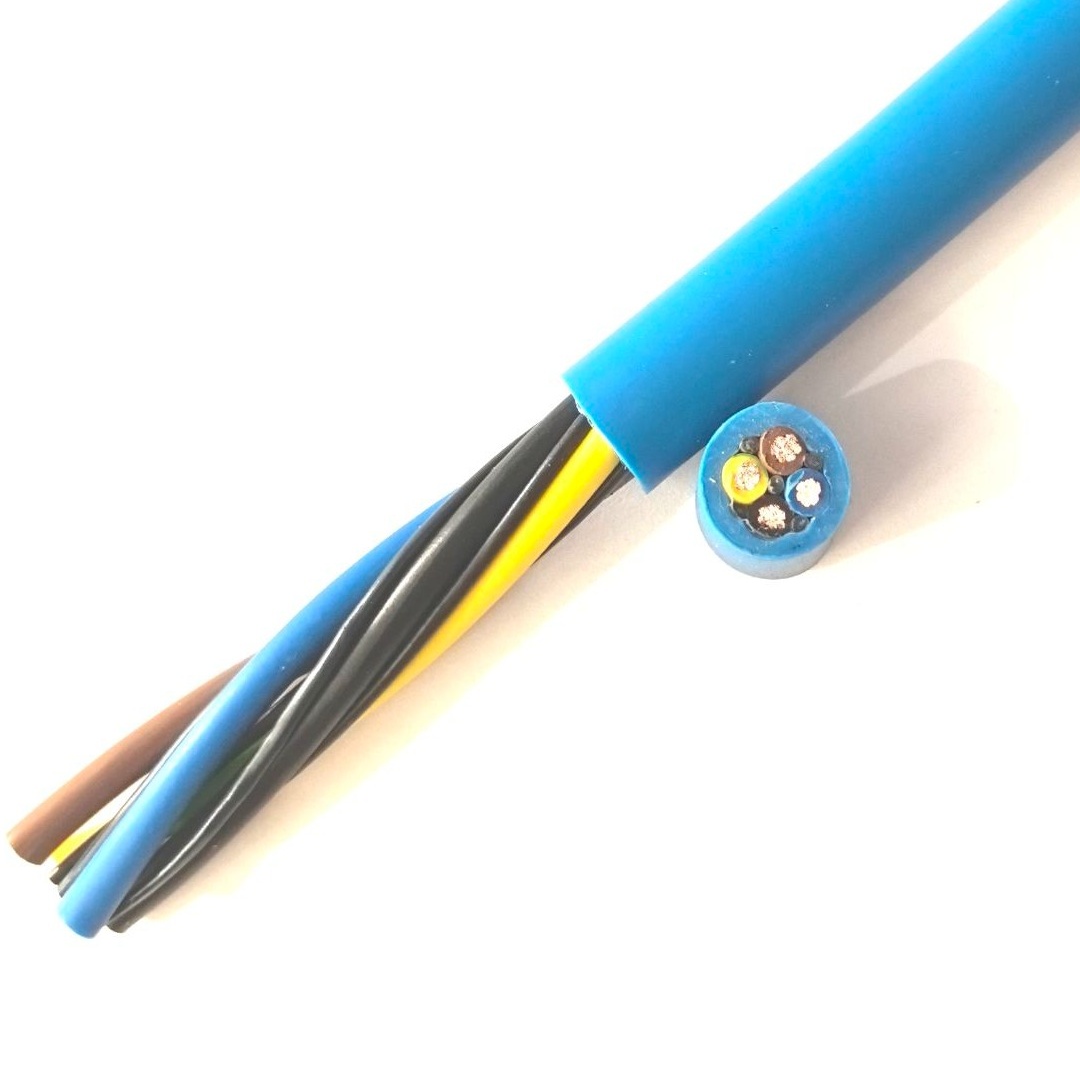
Description Détaillée
Le défi de conception du câble de robot — La torsion
Un bras de robot industriel à 6 axes soumet son câblage interne à une combinaison de contraintes mécaniques qu'aucune autre application de câble n'impose :
- Axe 1 (rotation de base) : Flexion lorsque le bras tourne à la base
- Axe 2 (épaule) : Flexion lorsque le bras supérieur s'incline vers l'avant/arrière
- Axe 3 (coude) : Flexion lorsque l'avant-bras s'incline
- Axe 4 (rotation du poignet) : Torsion — le faisceau de câbles tourne autour de son propre axe lorsque le poignet roule
- Axe 5 (tangage du poignet) : Flexion
- Axe 6 (rotation du poignet) : Torsion — torsion supplémentaire à l'effecteur
La solution du câblage SZ
Le câblage standard utilise un pas hélicoïdal unidirectionnel (S ou Z) — tous les conducteurs sont torsadés dans la même direction. Lorsque ce câble est tordu, les conducteurs d'un côté se resserrent (le pas diminue) et de l'autre se desserrent (le pas augmente) — créant une répartition de contraintes déséquilibrée.
Le câble de robot utilise le câblage SZ — des sections alternées S et Z, typiquement 0,5 à 1,0 mètre par section. Lorsque le câble est tordu, les sections S et Z répondent dans des directions opposées, annulant la contrainte nette. Les éléments de remplissage antitorsion (typiquement des barres PU ou des profils renforcés d'aramide) remplissent les interstices et fournissent une force de récupération élastique qui ramène le câble à sa position neutre lorsque la torsion est libérée.
C'est la différence fondamentale entre un câble de robot et tous les autres câbles flexibles : le motif de câblage est conçu pour la liberté de torsion, pas seulement la flexibilité en flexion.
Disposition du câble — Qu'y a-t-il à l'intérieur d'un câble de robot ?
Un assemblage de câbles de robot de soudage à 6 axes moderne inclut des conducteurs pour chaque fonction dont le robot a besoin — tous acheminés à travers le bras en un seul câble :
| Fonction | Type de conducteur | Spécification typique | Connecte |
|---|---|---|---|
| Puissance de servomoteur (axes 1–6) | 4× âmes de puissance (3P+PE), 2,5–16 mm² chacune | 0,6/1 kV, cuivre classe 6 | Contrôleur robot → servomoteurs à chaque axe |
| Puissance de frein moteur | 2× 2 conducteurs, 0,75–1,5 mm² | 24 V DC | Contrôleur → électroaimants de frein moteur |
| Retour codeur (axes 1–6) | 6× paires torsadées blindées individuellement | 0,22–0,34 mm², isolation PP | Contrôleur → codeurs moteurs |
| E/S outil (pince/pistolet de soudage) | 8–16 âmes, 0,5–0,75 mm² | Signaux 24 V DC | Contrôleur → effecteur |
| Bus EtherCAT / PROFINET | 1–2 paires torsadées blindées | 0,22 mm², impédance 100 Ω | Contrôleur → E/S distribuées du bras robot |
| Système de vision (caméra) | 1× GigE (4 paires) ou USB 3.0 (paires blindées) | Élément de données CAT6a | Processeur de vision → caméra montée au poignet |
| Puissance de soudage (si requise) | 1× conducteur de puissance de soudage 35–70 mm² | 0,6/1 kV, isolation spéciale | Source de puissance de soudage → pistolet de soudage |
| Circuit de sécurité | 2× 2 conducteurs, 0,75 mm² | 24 V DC, sécurité à double canal | PLC de sécurité → E/S de sécurité du bras robot |
| Tube d'air pneumatique (optionnel) | 1× tube d'air PU 6–8 mm | Air comprimé 6–8 bar | Collecteur de vannes → pince/pistolet de soudage |
Tous les câbles de robot ne contiennent pas tous ces éléments — la configuration est spécifique au modèle de robot, à l'application et à l'effecteur. Mais la tendance va vers plus d'intégration, pas moins : un seul câble composite remplace 3–5 câbles séparés qui passeraient sinon dans le bras robot, se disputant l'espace et créant de multiples points de défaillance potentiels.
PUR — Le seul choix de gaine
Les environnements de robot industriel exposent les câbles à des produits chimiques agressifs :
- Soudage à l'arc : Les projections de soudure (gouttelettes de métal en fusion à >1 500 °C) tombent sur le câble. Le PVC brûle et fond. Le PUR ne maintient pas la combustion et les projections n'adhèrent pas — elles refroidissent et tombent
- Fluide de refroidissement d'usinage : Fluides de coupe à base d'eau, fluides de refroidissement synthétiques et huile de glissières. Le PVC absorbe certains fluides de refroidissement et gonfle — ramollissement de la gaine et perte de résistance mécanique. Le PUR résiste à toute la gamme des fluides de travail des métaux
- Graisse et huile hydraulique : Graisse de lubrification des articulations de robot et huile hydraulique des équipements auxiliaires. La résistance aux huiles du PUR (IEC 60811) dépasse celle du PVC et du CR
- Nettoyage par solvant : Les robots de cabine de peinture sont nettoyés avec des solvants entre les changements de couleur. Le PUR résiste aux solvants de peinture courants ; le PVC non
Fabrication des câbles de robot Yichi
- Conducteur classe 6 vérifié : La classe 6 selon IEC 60228 exige un nombre minimal de brins par section supérieur à la classe 5. Le nombre de brins est vérifié sur chaque lot de production — le câblage plus fin est essentiel pour la résistance à la fatigue de torsion
- Longueur de pas SZ contrôlée : La longueur des sections S/Z alternées est fixée à 0,5–1,0 m selon le diamètre du câble et l'angle de torsion attendu. Le pas est vérifié sur chaque longueur de production par mesure optique
- Conception des remplissages antitorsion : Les éléments de remplissage ne sont pas des bourrages PVC génériques — ce sont des barres PU ou renforcées d'aramide avec module élastique et caractéristiques de récupération spécifiques. La conception du remplissage est adaptée au diamètre global du câble et à l'angle de torsion attendu
- Durée de vie en torsion testée : Chaque nouvelle conception de câble est testée sur une machine d'essai de torsion — ±180° par mètre, 10 000 000 cycles minimum. Critères d'acceptation : zéro rupture de conducteur, <10 % d'augmentation de la résistance du conducteur, aucune fissure de gaine, aucune dégradation du blindage. C'est l'essai de qualification définitif pour un câble de robot