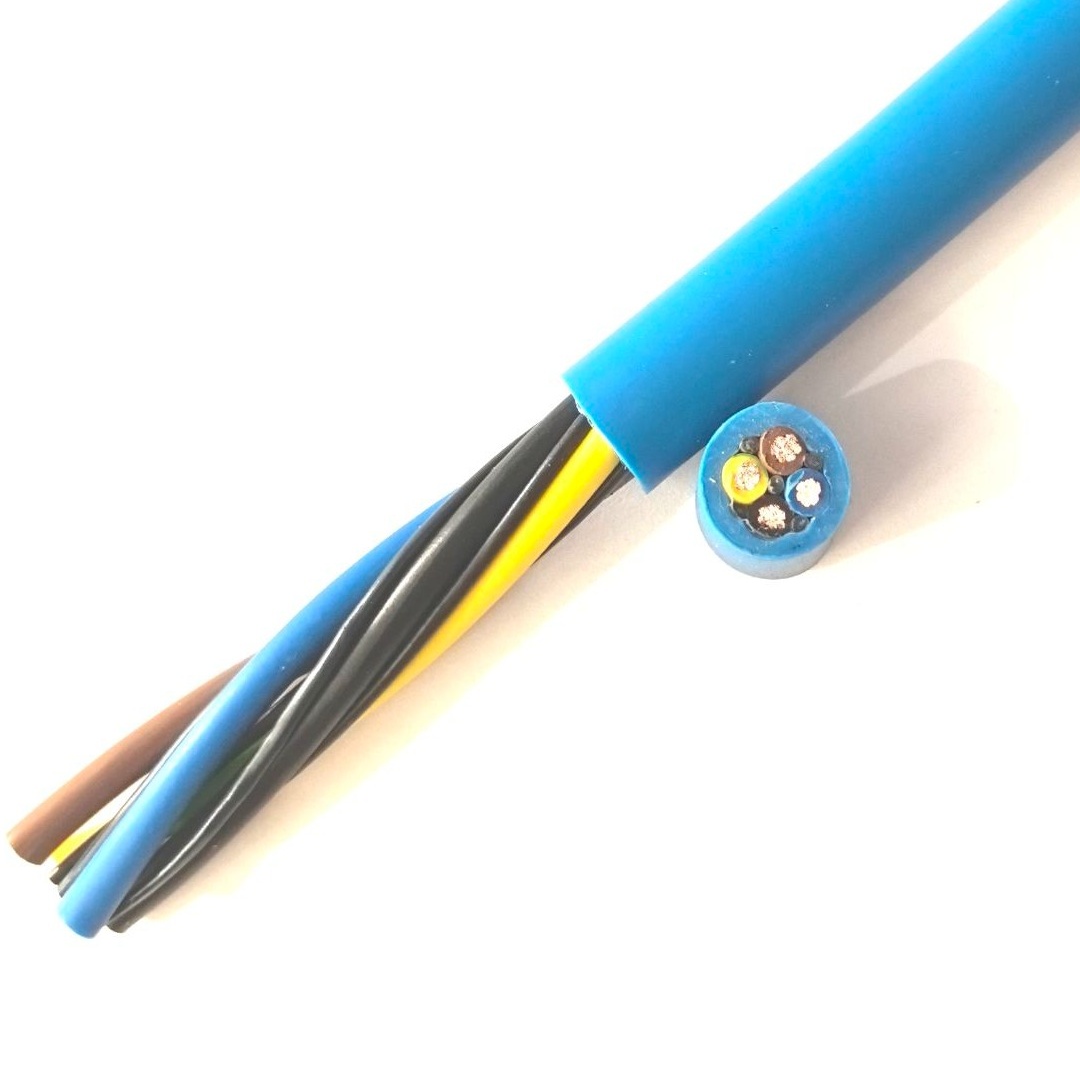
Cavo per robot industriale — cavo composito ad alta flessibilità classificato per torsione per robot industriali a 6 assi con elementi integrati di potenza, segnale, dati e bus in un unico assemblaggio con guaina in PUR
Cavi per Robot e Automazione /Cavi compositi per robot

Cavo per robot industriale — cavo composito ad alta flessibilità classificato per torsione per robot industriali a 6 assi con elementi integrati di potenza, segnale, dati e bus in un unico assemblaggio con guaina in PUR

Cavo per robot industriale: cavo composito ad alta flessibilità classificato per torsione per robot industriali a 6 assi, robot collaborativi (cobot) e macchinari automatizzati. Integra elementi di potenza (0,6/1 kV, 1,5–35 mm²), segnale (coppie twistate schermate, 0,22–0,75 mm²), dati (CAT5e/CAT6a) e bus (EtherCAT, PROFINET, CAN bus) in un unico assemblaggio con guaina in PUR. Rame a cordatura extra-fine Classe 6 IEC 60228. Classificato per torsione ±180°/m con cordatura SZ specializzata ed elementi riempitivi anti-torsione. Isolamento in TPE/PP. Guaina in PUR TMPU — resistente a oli, refrigeranti e schizzi di saldatura. Oltre 10 milioni di cicli di torsione. Conforme CE, RoHS.

Caratteristiche Principali

Classificato per torsione ±180° per metro — pattern di cordatura SZ specializzato (a passo alternato) ed elementi riempitivi anti-torsione prevengono danni ai conduttori durante la rotazione continua del braccio robot
Rame nudo a cordatura extra-fine Classe 6 IEC 60228 — cordatura più fine della Classe 5 per la massima flessibilità sotto stress combinato di flessione + torsione sui polsi dei robot a 6 assi
Potenza + segnale + dati + bus integrati in un unico assemblaggio di cavo — un cavo sostituisce 3–5 cavi separati che attraversano il braccio del robot; gestione del cavo semplificata, punti di guasto ridotti
Schermatura individuale delle coppie (foglio alluminio/poliestere per coppia) + schermo globale in treccia di rame stagnato (copertura ≥85%) — protezione EMI a doppio strato per segnali di encoder, sensore e bus nell'ambiente di rumore dei motori VFD
Guaina in PUR TMPU — resistente a oli (IEC 60811), refrigeranti, schizzi di saldatura, stabile ai raggi UV; il materiale di guaina standard per i cavi di robot industriali
Isolamento dei conduttori in TPE/PP — bassa capacità (40–60 pF/m per le coppie dati) per una trasmissione del segnale pulita; eccellente vita di flessione
Elementi di sollievo dalla trazione integrati alle terminazioni del cavo — filati aramidici o membri di trazione in fili d'acciaio prevengono lo sfilamento alle interfacce dei connettori del braccio del robot
Conforme CE, RoHS; prodotto secondo ISO 9001

Applicazioni

Braccio robot industriale a 6 assi — assemblaggio del cavo dalla base del robot attraverso il braccio superiore e il polso fino all'end effector; flessione su tutti gli assi + torsione sugli assi 4/5/6Robot collaborativo (cobot) — cavo composito leggero ad alta flessibilità per bracci cobot a limitazione di forza in spazi di lavoro collaborativi uomo-robotRobot di saldatura automatizzato — cavo con guaina in PUR resistente agli schizzi di saldatura per celle robot di saldatura ad arco e a puntiRobot di verniciatura — cavo composito resistente ai solventi, compatibile ATEX (su richiesta) per bracci robot di cabine di verniciaturaRobot pick-and-place — cavo ad alta flessibilità e alta velocità per robot pick-and-place delta e SCARA nel packaging e nell'assemblaggioEnd effector del robot — segmento di cavo dal polso del robot alla pinza, pistola di saldatura, sistema di visione o cambio utensile

Specifiche Tecniche

Materiale del conduttore Rame nudo, IEC 60228 Classe 6 a cordatura extra-fine (più fine della Classe 5)
Sezione del Conduttore — Potenza 1,5 mm², 2,5 mm², 4 mm², 6 mm², 10 mm², 16 mm², 25 mm², 35 mm²
Sezione del conduttore — Segnale/dati 0,22 mm², 0,34 mm², 0,50 mm², 0,75 mm²
Costruzione della coppia di segnale Coppia twistata; schermata individualmente con foglio alluminio/poliestere + filo di drenaggio in rame stagnato
Elementi dati (opzionali) CAT5e (100 Mbps), CAT6a (1 Gbps), PROFINET, EtherCAT, coppie twistate CAN bus; impedenza caratteristica 100–120 Ω
Schermatura complessiva Treccia di rame stagnato, copertura ≥85%
Isolamento delle anime — potenza TPE (elastomero termoplastico); 90°C; eccellente vita di flessione
Isolamento delle anime — Segnale/dati PP (polipropilene) o PE (polietilene); bassa capacità per l'integrità del segnale
Identificazione delle anime Numerato secondo VDE 0293; coppie segnale codificate a colori secondo DIN 47100
Schema di cordatura Cordatura concentrica SZ (a passo alternato) con elementi riempitivi anti-torsione
Scarico di trazione Membro di resistenza centrale in filato aramidico (Kevlar) o integrato nel complesso dei conduttori
Guaina interna TPE o PVC
Guaina esterna PUR TMPU; 1,5–3,0 mm; senza alogeni; nero, arancione o colore specifico del produttore del robot
Tensione nominale — potenza 0,6/1 kV (U₀/U)
Tensione nominale — Segnale/dati 300/500 V (U₀/U); 300 V per le coppie dati
Tensione di Prova — Potenza 3 500 V CA, 5 minuti
Tensione di prova — Segnale/dati 2 000 V CA, 5 minuti
Temperatura — fissa da -50°C a +90°C
Temperatura — Flessione/torsione da -30°C a +80°C
Classificazione di torsione ±180° per metro (tipico); ±270°/m su richiesta
Durata di torsione >10 000 000 cicli a ±180°/m
Raggio di curvatura minimo (flessione) 7,5× diametro esterno del cavo
Raggio di curvatura minimo (torsione) 10× diametro esterno del cavo
Resistenza a oli / refrigeranti IEC 60811-404
Resistenza agli schizzi di saldatura Guaina in PUR — gli schizzi non aderiscono; autoestinguente
Ritardante di fiamma IEC 60332-1-2
Certificazioni CE, RoHS; UL/CSA su richiesta

Descrizione Dettagliata

La sfida progettuale del cavo robot — la torsione

Un braccio robot industriale a 6 assi sottopone il suo cablaggio interno a una combinazione di stress meccanici che nessun'altra applicazione di cavo impone:

  • Asse 1 (rotazione base): flessione quando il braccio ruota alla base
  • Asse 2 (spalla): flessione quando il braccio superiore si inclina avanti/indietro
  • Asse 3 (gomito): flessione quando l'avambraccio si inclina
  • Asse 4 (rollio del polso): torsione (attorcigliamento) — il fascio di cavi ruota attorno al proprio asse quando il polso ruota
  • Asse 5 (beccheggio del polso): flessione
  • Asse 6 (rotazione del polso): torsione — ulteriore attorcigliamento all'end effector
Gli assi 4 e 6 sono la sfida progettuale. Un cavo flessibile standard — anche un cavo ad alta flessibilità classificato per catena portacavi — è progettato per la flessione in un piano. Quando viene attorcigliato attorno al suo asse longitudinale, i conduttori all'esterno dell'attorcigliamento subiscono trazione e quelli all'interno subiscono compressione. Dopo migliaia di cicli di torsione, i conduttori esterni si allungano (si strozzano) e i conduttori interni si accartocciano (a cavatappi). Entrambe le modalità di guasto portano a un aumento della resistenza e alla fine a un circuito aperto.

La soluzione della cordatura SZ

La cordatura standard del cavo usa un passo elicoidale a direzione singola (passo S o passo Z) — tutti i conduttori sono attorcigliati nella stessa direzione. Quando questo cavo viene attorcigliato, i conduttori su un lato si stringono (la lunghezza di passo diminuisce) e sull'altro lato si allentano (la lunghezza di passo aumenta) — creando una distribuzione dello stress sbilanciata.

Il cavo robot usa la cordatura SZ — sezioni alternate di passo S e passo Z, tipicamente 0,5–1,0 metri per sezione. Quando il cavo viene attorcigliato, le sezioni S e le sezioni Z rispondono in direzioni opposte, annullando lo stress netto. Gli elementi riempitivi anti-torsione (tipicamente barre in PU o profili rinforzati con aramide) riempiono gli interstizi e forniscono la forza di recupero elastico che riporta il cavo alla sua posizione neutra quando la torsione viene rilasciata.

Questa è la differenza fondamentale tra un cavo robot e tutti gli altri cavi flessibili: il pattern di cordatura è progettato per la libertà torsionale, non solo per la flessibilità di piegatura.

Layout del cavo — cosa c'è dentro un cavo robot?

Un assemblaggio moderno di cavo per robot di saldatura a 6 assi include conduttori per ogni funzione di cui il robot ha bisogno — tutti instradati attraverso il braccio in un unico cavo:

FunzioneTipo di conduttoreSpecifica tipicaCollega
Potenza motore servo (assi 1–6)4× (3P+PE) conduttori di potenza, 2,5–16 mm² ciascuno0,6/1 kV, rame Classe 6Controller del robot → servomotori a ogni asse
Potenza freno motore2× 2 conduttori, 0,75–1,5 mm²24 V CCController → elettromagneti del freno motore
Feedback encoder (assi 1–6)6× coppie twistate schermate individualmente0,22–0,34 mm², isolamento PPController → encoder dei motori
I/O utensile (pinza/pistola di saldatura)8–16 conduttori, 0,5–0,75 mm²Segnali 24 V CCController → end effector
Bus EtherCAT / PROFINET1–2 coppie twistate schermate0,22 mm², impedenza 100 ΩController → I/O distribuito del braccio robot
Sistema di visione (telecamera)1× GigE (4 coppie) o USB 3.0 (coppie schermate)Elemento dati CAT6aProcessore di visione → telecamera montata sul polso
Potenza di saldatura (se richiesta)1× conduttore di saldatura da 35–70 mm²0,6/1 kV, isolamento specialeSorgente di saldatura → pistola di saldatura
Circuito di sicurezza2× 2 conduttori, 0,75 mm²24 V CC, sicurezza a doppio canalePLC di sicurezza → I/O di sicurezza del braccio robot
Tubo aria pneumatica (opzionale)1× tubo aria PU da 6–8 mmaria compressa 6–8 barCollettore valvole → pinza/pistola di saldatura

Non tutti i cavi robot contengono tutti questi elementi — la configurazione è specifica per il modello di robot, l'applicazione e l'end effector. Ma la tendenza è verso più integrazione, non meno: un singolo cavo composito sostituisce 3–5 cavi separati che altrimenti attraverserebbero il braccio del robot, competendo per lo spazio e creando molteplici potenziali punti di guasto.

PUR — l'unica scelta di guaina

Gli ambienti dei robot industriali espongono i cavi a sostanze chimiche aggressive:

  • Saldatura ad arco: gli schizzi di saldatura (gocce di metallo fuso a >1 500°C) cadono sul cavo. Il PVC brucia e fonde. Il PUR non sostiene la combustione e gli schizzi non aderiscono — si raffreddano e cadono
  • Refrigerante di lavorazione: fluidi da taglio a base acqua, refrigeranti sintetici e olio di scorrimento. Il PVC assorbe alcuni refrigeranti e rigonfia — ammorbidimento della guaina e perdita di resistenza meccanica. Il PUR è resistente all'intera gamma dei fluidi per la lavorazione dei metalli
  • Grasso e olio idraulico: grasso di lubrificazione delle giunture del robot e olio idraulico da attrezzature ausiliarie. La resistenza agli oli del PUR (IEC 60811) supera quella di PVC e CR
  • Pulizia con solventi: i robot delle cabine di verniciatura vengono puliti con solventi tra un cambio colore e l'altro. Il PUR resiste ai solventi di verniciatura comuni; il PVC no

Produzione del cavo robot Yichi

  • Conduttore Classe 6 verificato: IEC 60228 Classe 6 richiede un numero minimo di fili per sezione più alto della Classe 5. Il numero di fili è verificato su ogni lotto di produzione — la cordatura più fine è essenziale per la resistenza alla fatica torsionale
  • Lunghezza del passo della cordatura SZ controllata: la lunghezza delle sezioni alternate S/Z è impostata a 0,5–1,0 m a seconda del diametro del cavo e dell'angolo di torsione previsto. La lunghezza di passo è verificata su ogni lunghezza di produzione usando misurazione ottica
  • Design degli elementi riempitivi anti-torsione: gli elementi riempitivi non sono riempitivi generici in PVC — sono barre in PU o rinforzate con aramide con modulo elastico e caratteristiche di recupero specifici. Il design del riempitivo è abbinato al diametro complessivo del cavo e all'angolo di torsione previsto
  • Vita di torsione testata: ogni nuovo design di cavo è testato su una macchina di prova di torsione — ±180° per metro, minimo 10 000 000 di cicli. Criteri di accettazione: zero rotture del conduttore, aumento <10% della resistenza del conduttore, nessuna fessura nella guaina, nessun degrado dello schermo. Questa è la prova di qualificazione definitiva per un cavo robot

Domande Frequenti

Cosa significa esattamente torsion-rated per un cavo robot?

Il cavo è classificato ±180° per metro impiegando una cordatura SZ (strato alternato) con elementi di riempimento antitorsione, ed è provato oltre 10 000 000 di cicli di torsione a ±180°/m. Un cavo senza cordatura con torsione nominale cede nei conduttori non appena il polso del robot inizia a ruotare.

Può un solo cavo sostituire i cavi separati di potenza, segnale e dati su un braccio robot?

Sì. Potenza (0,6/1 kV, 1,5–35 mm²), coppie di segnale schermate (0,22–0,75 mm²) ed elementi dati o di bus sono integrati in un unico assemblaggio con guaina PUR. Ciò sostituisce 3–5 cavi separati, semplificando il guida attraverso il braccio e riducendo il numero di terminazioni.

Quali protocolli di bus possono essere integrati nel cavo?

Coppie intrecciate CAT5e (100 Mbps), CAT6a (1 Gbps), PROFINET, EtherCAT e CAN bus a impedenza caratteristica 100–120 Ω. Le coppie sono schermate singolarmente con lamina e filo di drenaggio, più una calza complessiva in rame stagnato a copertura ≥85%.

Perché il PUR è il materiale di guaina per il cavo robot?

Il PUR TMPU è resistente all'olio secondo IEC 60811, resistente al refrigerante, resistente alle proiezioni di saldatura e stabile agli UV. Ciò copre celle di saldatura, verniciatura e assistenza macchine, dove il PVC si indurirebbe e si creperebbe.

Richiedi Informazioni

Prodotto: Cavo per robot industriale — cavo composito ad alta flessibilità classificato per torsione per robot industriali a 6 assi con elementi integrati di potenza, segnale, dati e bus in un unico assemblaggio con guaina in PUR

Aggiungi specifiche tecniche (facoltativo)

Più dettagli ci fornisce, più rapido e preciso sarà il nostro preventivo.

Nessun file selezionato

PDF, Office, immagine o file CAD — fino a 5 MB

Serve Aiuto?

Certificazioni

ISO 9001
Qualità
CE
Europea
RoHS
Ambientale
TÜV
Certificazione

Serve un Preventivo per Questo Prodotto?

Inviaci le tue esigenze e ricevi un preventivo dettagliato entro 24 ore.