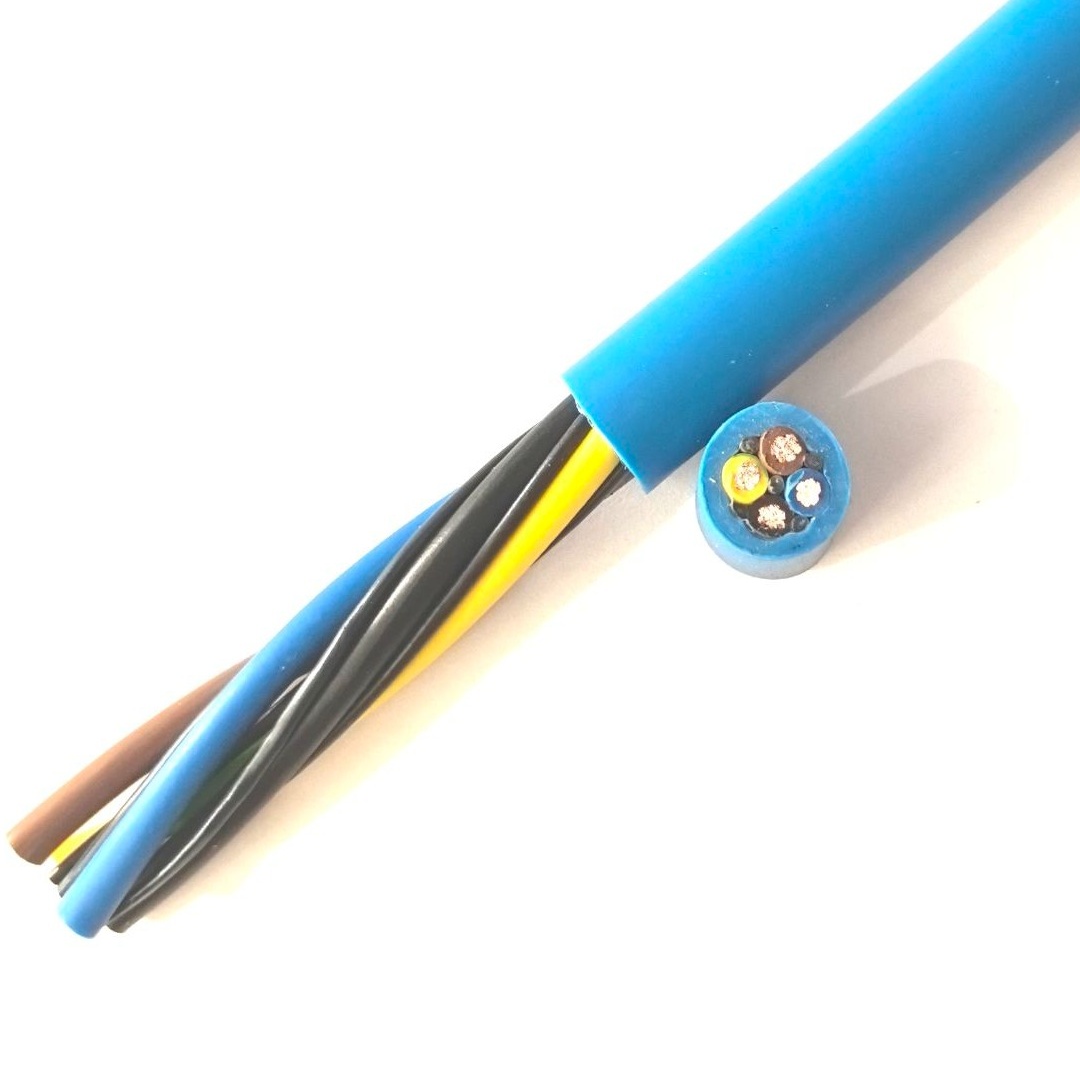
Cablu industrial pentru roboți — cablu compozit de înaltă flexibilitate, nominalizat pentru torsiune, pentru roboți industriali cu 6 axe, cu elemente integrate de putere, semnal, date și magistrală într-un singur ansamblu cu manta PUR
Cabluri pentru Roboți și Automatizare /Cabluri compozite pentru roboți

Cablu industrial pentru roboți — cablu compozit de înaltă flexibilitate, nominalizat pentru torsiune, pentru roboți industriali cu 6 axe, cu elemente integrate de putere, semnal, date și magistrală într-un singur ansamblu cu manta PUR

Cablu industrial pentru roboți: cablu compozit de înaltă flexibilitate, nominalizat pentru torsiune, pentru roboți industriali cu 6 axe, roboți colaborativi (coboți) și mașini automate. Integrează putere (0,6/1 kV, 1,5–35 mm²), semnal (perechi ecranate răsucite, 0,22–0,75 mm²), date (CAT5e/CAT6a) și elemente de magistrală (EtherCAT, PROFINET, CAN bus) într-un singur ansamblu cu manta PUR. Cupru cu toroane extra-fine clasa 6 conform IEC 60228. Nominalizat pentru torsiune ±180°/m cu toronare specializată SZ și elemente de umplutură anti-torsiune. Izolație TPE/PP. Manta PUR TMPU — rezistentă la ulei, lichid de răcire și stropi de sudură. Peste 10 milioane de cicluri de torsiune. Conform CE, RoHS.

Caracteristici Principale

Nominalizat pentru torsiune ±180° pe metru — model de toronare specializat SZ (pas alternant) și elemente de umplutură anti-torsiune previn deteriorarea conductoarelor în timpul rotației continue a brațului robotului
Cupru gol cu toroane extra-fine clasa 6 conform IEC 60228 — toronare mai fină decât clasa 5 pentru flexibilitate maximă sub stresul combinat îndoire + torsiune la încheieturile roboților cu 6 axe
Putere + semnal + date + magistrală integrate într-un singur ansamblu de cablu — un singur cablu înlocuiește 3–5 cabluri separate care ar trece prin brațul robotului; gestionare simplificată a cablurilor, mai puține puncte de defectare
Ecranare individuală a perechilor (folie aluminiu/poliester pe fiecare pereche) + ecran general din împletitură de cupru cositorit (acoperire ≥85%) — protecție EMI în două straturi pentru semnalele de encoder, senzor și magistrală în mediul de zgomot al motoarelor VFD
Manta PUR TMPU — rezistentă la ulei (IEC 60811), lichid de răcire și stropi de sudură, stabilă la UV; materialul standard de manta pentru cablurile de roboți industriali
Izolația conductoarelor TPE/PP — capacitate redusă (40–60 pF/m pentru perechile de date) pentru transmisie curată a semnalului; durată de viață excelentă la flexie
Elemente de descărcare a tracțiunii integrate la terminațiile cablului — elemente de rezistență din aramidă sau sârmă de oțel previn smulgerea la interfețele conectorilor brațului robotului
Conform CE, RoHS; fabricat sub ISO 9001

Aplicații

Brațul robotului industrial cu 6 axe — ansamblu de cablu de la baza robotului prin brațul superior și încheietură până la efectorul final; toate axele cu îndoire + torsiune la axele 4/5/6Robot colaborativ (cobot) — cablu compozit ușor, de înaltă flexibilitate, pentru brațele de cobot cu limitare de forță în spațiile de lucru colaborative om-robotRobot de sudură automat — cablu cu manta PUR rezistentă la stropi de sudură pentru celule de sudare cu arc și sudare în puncteRobot de vopsit — cablu compozit rezistent la solvenți, compatibil ATEX (la cerere), pentru brațele roboților din liniile de vopsireRobot pick-and-place — cablu de înaltă flexibilitate și viteză pentru roboții delta și SCARA de pick-and-place din ambalare și asamblareEfector final al robotului — segment de cablu de la încheietura robotului la dispozitivul de prindere, pistolul de sudură, sistemul de viziune sau schimbătorul de unealtă

Specificații Tehnice

Material conductor Cupru gol, cu toroane extra-fine clasa 6 conform IEC 60228 (mai fin decât clasa 5)
Secțiune conductor — putere 1,5 mm², 2,5 mm², 4 mm², 6 mm², 10 mm², 16 mm², 25 mm², 35 mm²
Secțiune conductor — semnal/date 0,22 mm², 0,34 mm², 0,50 mm², 0,75 mm²
Construcția perechilor de semnal Pereche răsucită; ecranată individual cu folie aluminiu/poliester + fir de scurgere din cupru cositorit
Elemente de date (opțional) CAT5e (100 Mbps), CAT6a (1 Gbps), PROFINET, EtherCAT, CAN bus perechi răsucite; impedanță caracteristică 100–120 Ω
Ecran general Împletitură de cupru cositorit, acoperire ≥85%
Izolația conductoarelor — putere TPE (elastomer termoplastic); 90°C; durată de viață excelentă la flexie
Izolația conductoarelor — semnal/date PP (polipropilenă) sau PE (polietilenă); capacitate redusă pentru integritatea semnalului
Identificarea conductoarelor Numerotate conform VDE 0293; perechile de semnal cu cod de culori conform DIN 47100
Model de toronare Toronare concentrică SZ (pas alternant) cu elemente de umplutură anti-torsiune
Descărcare de tracțiune Element central de rezistență din aramidă (Kevlar) sau integrat în ansamblul de conductoare
Manta interioară TPE sau PVC
Manta exterioară PUR TMPU; 1,5–3,0 mm; fără halogeni; neagră, portocalie sau culoare specifică producătorului de roboți
Tensiune nominală — putere 0,6/1 kV (U₀/U)
Tensiune nominală — semnal/date 300/500 V (U₀/U); 300 V pentru perechile de date
Tensiune de încercare — putere 3 500 V CA, 5 minute
Tensiune de încercare — semnal/date 2 000 V CA, 5 minute
Temperatură — fix -50°C până la +90°C
Temperatură — flexie/torsiune -30°C până la +80°C
Nominalizare torsiune ±180° pe metru (tipic); ±270°/m la cerere
Durată de viață la torsiune >10 000 000 de cicluri la ±180°/m
Raza minimă de îndoire (flexie) 7,5× diametrul exterior al cablului
Raza minimă de îndoire (torsiune) 10× diametrul exterior al cablului
Rezistență la ulei / lichid de răcire IEC 60811-404
Rezistență la stropi de sudură Manta PUR — stropii nu aderă; auto-stingere
Ignifug IEC 60332-1-2
Certificări CE, RoHS; UL/CSA la cerere

Descriere Detaliată

Provocarea de proiectare a cablului de robot — torsiunea

Brațul unui robot industrial cu 6 axe supune cablarea internă unei combinații de stres mecanic pe care nicio altă aplicație de cablu nu o impune:

  • Axa 1 (rotația bazei): îndoire pe măsură ce brațul se rotește la bază
  • Axa 2 (umăr): îndoire pe măsură ce brațul superior se înclină înainte/înapoi
  • Axa 3 (cot): îndoire pe măsură ce antebrațul se înclină
  • Axa 4 (rotația încheieturii): torsiune (răsucire) — mănunchiul de cabluri se rotește în jurul propriei axe pe măsură ce încheietura se rotește
  • Axa 5 (înclinarea încheieturii): îndoire
  • Axa 6 (rotirea încheieturii): torsiune — răsucire suplimentară la efectorul final
Axele 4 și 6 sunt provocarea de proiectare. Un cablu flexibil standard — chiar și un cablu de înaltă flexibilitate nominalizat pentru lanț portcabluri — este proiectat pentru îndoire într-un singur plan. Când este răsucit în jurul axei sale longitudinale, conductoarele din partea exterioară a răsucirii suferă tracțiune, iar cele din interior suferă compresiune. După mii de cicluri de torsiune, conductoarele exterioare se alungesc (se subțiază), iar conductoarele interioare se flambează (se încolăcesc). Ambele moduri de defectare duc la creșterea rezistenței și, în final, la circuit întrerupt.

Soluția toronării SZ

Toronarea standard a cablurilor folosește un pas elicoidal cu direcție unică (pas S sau pas Z) — toate conductoarele sunt răsucite în aceeași direcție. Când acest cablu este răsucit, conductoarele de pe o parte se strâng (lungimea pasului scade), iar pe cealaltă parte se slăbesc (lungimea pasului crește) — creând o distribuție dezechilibrată a stresului.

Cablul de robot folosește toronarea SZ — secțiuni alternante de pas S și pas Z, de obicei 0,5–1,0 metri pe secțiune. Când cablul este răsucit, secțiunile S și Z răspund în direcții opuse, anulând stresul net. Elementele de umplutură anti-torsiune (de obicei tije PU sau profile armate cu aramidă) umplu interstițiile și asigură forță elastică de revenire care readuce cablul în poziția sa neutră atunci când răsucirea este eliberată.

Aceasta este diferența fundamentală dintre un cablu de robot și toate celelalte cabluri flexibile: modelul de toronare este proiectat pentru libertate torsională, nu doar pentru flexibilitate la îndoire.

Dispunerea cablului — ce conține un cablu de robot?

Un ansamblu modern de cablu pentru robotul de sudură cu 6 axe include conductoare pentru fiecare funcție de care are nevoie robotul — toate trecute prin braț într-un singur cablu:

FuncțieTip de conductorSpecificație tipicăConectează
Putere servomotor (axele 1–6)4× (3P+PE) conductoare de putere, 2,5–16 mm² fiecare0,6/1 kV, cupru clasa 6Controller robot → servomotoare la fiecare axă
Putere frână motor2× 2 conductori, 0,75–1,5 mm²24 V DCController → solenoizi de frână a motorului
Feedback encoder (axele 1–6)6× perechi răsucite ecranate individual0,22–0,34 mm², izolație PPController → encodere de motor
I/O unealtă (prindere/pistol sudură)8–16 conductori, 0,5–0,75 mm²Semnale 24 V DCController → efector final
Magistrală EtherCAT / PROFINET1–2 perechi răsucite ecranate0,22 mm², impedanță 100 ΩController → I/O distribuit în brațul robotului
Sistem de viziune (cameră)1× GigE (4 perechi) sau USB 3.0 (perechi ecranate)Element de date CAT6aProcesor de viziune → cameră montată pe încheietură
Putere de sudură (dacă este necesar)1× conductor de putere de sudură 35–70 mm²0,6/1 kV, izolație specialăSursă de putere de sudură → pistol de sudură
Circuit de siguranță2× 2 conductori, 0,75 mm²24 V DC, siguranță pe două canalePLC de siguranță → I/O de siguranță al brațului robotului
Tub pneumatic de aer (opțional)1× tub de aer PU 6–8 mmAer comprimat 6–8 barDistribuitor de supape → prindere/pistol de sudură

Nu orice cablu de robot conține toate aceste elemente — configurația este specifică modelului de robot, aplicației și efectorului final. Dar tendința este spre mai multă integrare, nu mai puțină: un singur cablu compozit înlocuiește 3–5 cabluri separate care altfel ar trece prin brațul robotului, concurând pentru spațiu și creând mai multe puncte potențiale de defectare.

PUR — singura alegere de manta

Mediile cu roboți industriali expun cablurile la substanțe chimice agresive:

  • Sudare cu arc: stropii de sudură (picături de metal topit la >1 500°C) aterizează pe cablu. PVC-ul arde și se topește. PUR nu susține arderea, iar stropii nu aderă — se răcesc și cad
  • Lichid de răcire pentru prelucrare: lichide de tăiere pe bază de apă, lichide de răcire sintetice și ulei de ghidaj. PVC-ul absoarbe anumite lichide de răcire și se umflă — înmuierea mantalei și pierderea rezistenței mecanice. PUR este rezistent la întreaga gamă de lichide pentru prelucrarea metalelor
  • Grăsime și ulei hidraulic: grăsimea de ungere a articulațiilor robotului și uleiul hidraulic de la echipamentele auxiliare. Rezistența la ulei a PUR (IEC 60811) depășește PVC și CR
  • Curățare cu solvenți: roboții din liniile de vopsire sunt curățați cu solvenți între schimbările de culoare. PUR rezistă la solvenții comuni de vopsea; PVC nu rezistă

Fabricarea cablurilor de robot Yichi

  • Conductor clasa 6 verificat: IEC 60228 clasa 6 necesită un număr minim mai mare de toroane pe secțiune decât clasa 5. Numărul de toroane este verificat la fiecare lot de producție — toronarea mai fină este esențială pentru rezistența la oboseala de torsiune
  • Lungimea pasului de toronare SZ controlată: lungimea secțiunii S/Z alternante este setată la 0,5–1,0 m în funcție de diametrul cablului și unghiul de torsiune preconizat. Lungimea pasului este verificată pe fiecare lungime de producție cu măsurare optică
  • Design al umpluturii anti-torsiune: elementele de umplutură nu sunt umpluturi PVC generice — sunt tije PU sau armate cu aramidă, cu modul elastic și caracteristici de recuperare specifice. Designul umpluturii este corelat cu diametrul total al cablului și unghiul de torsiune preconizat
  • Durată de viață la torsiune testată: fiecare nou design de cablu este testat pe o mașină de testare a torsiunii — ±180° pe metru, minim 10 000 000 de cicluri. Criterii de acceptare: zero conductoare rupte, creștere <10% a rezistenței conductorului, fără fisuri ale mantalei, fără degradarea ecranului. Acesta este testul de calificare definitiv pentru un cablu de robot

Întrebări Frecvente

Ce înseamnă concret nominalizarea pentru torsiune la un cablu de robot?

Cablul este nominalizat ±180° pe metru, folosind un model de toronare SZ (pas alternant) cu elemente de umplutură antitorsiune, și este încercat peste 10 000 000 de cicluri de torsiune la ±180°/m. Un cablu fără toronare nominalizată pentru torsiune cedează la conductoare de îndată ce încheietura robotului începe să se rotească.

Poate un singur cablu să înlocuiască, pe brațul unui robot, cablurile separate de putere, semnal și date?

Da. Elementele de putere (0,6/1 kV, 1,5–35 mm²), perechile de semnal ecranate (0,22–0,75 mm²) și elementele de date sau de magistrală sunt integrate într-un singur ansamblu cu manta PUR. Acesta înlocuiește 3–5 cabluri separate, simplificând traseul prin braț și reducând numărul de terminări.

Ce protocoale de magistrală pot fi integrate în cablu?

Perechi răsucite CAT5e (100 Mbps), CAT6a (1 Gbps), PROFINET, EtherCAT și CAN bus, la o impedanță caracteristică de 100–120 Ω. Perechile sunt ecranate individual cu folie și fir de scurgere, plus o împletitură generală de cupru cositorit cu acoperire ≥85%.

De ce este PUR materialul de manta pentru cablul de robot?

PUR TMPU este rezistent la ulei conform IEC 60811, rezistent la lichid de răcire, rezistent la stropi de sudură și stabil la UV. Aceste proprietăți acoperă celulele de sudură, de vopsire și de deservire a mașinilor, unde PVC s-ar întări și s-ar fisura.

Întrebare Produs

Produs: Cablu industrial pentru roboți — cablu compozit de înaltă flexibilitate, nominalizat pentru torsiune, pentru roboți industriali cu 6 axe, cu elemente integrate de putere, semnal, date și magistrală într-un singur ansamblu cu manta PUR

Adăugați specificații tehnice (opțional)

Cu cât ne oferiți mai multe detalii, cu atât oferta noastră va fi mai rapidă și mai precisă.

Niciun fișier selectat

Fișier PDF, Office, imagine sau CAD — până la 5 MB

Aveți Nevoie de Ajutor?

Certificări

ISO 9001
Calitate
CE
Europeană
RoHS
De Mediu
TÜV
Certificare

Aveți Nevoie de o Ofertă pentru Acest Produs?

Trimiteți-ne cerințele și primiți o ofertă detaliată în 24 de ore.