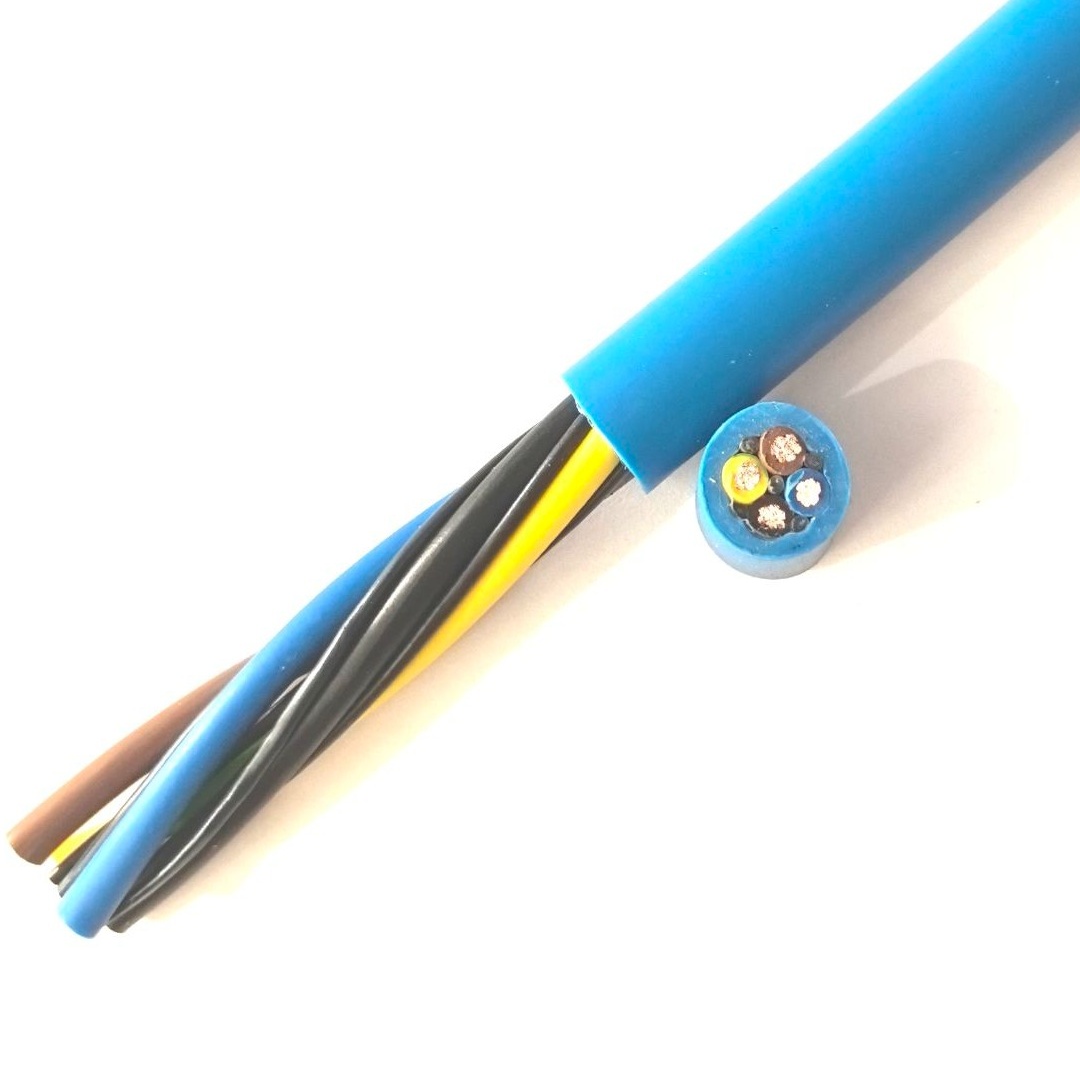
Detaljerad Beskrivning
Robotkabelns konstruktionsutmaning — torsion
En 6-axlig industrirobotarm utsätter sin interna kabeldragning för en kombination av mekaniska spänningar som ingen annan kabeltillämpning påför:
- Axel 1 (basrotation): Bockning när armen roterar vid basen
- Axel 2 (axel): Bockning när överarmen lutar framåt/bakåt
- Axel 3 (armbåge): Bockning när underarmen lutar
- Axel 4 (handledsrullning): Torsion (vridning) — kabelknippet roterar runt sin egen axel när handleden rullar
- Axel 5 (handledslutning): Bockning
- Axel 6 (handledsrotation): Torsion — ytterligare vridning vid verktyget
SZ-lindningslösningen
Standardkabellindning använder en spiral i enkel riktning (S-lindning eller Z-lindning) — alla ledare lindas i samma riktning. När denna kabel vrids dras ledarna på ena sidan åt (lindningslängden minskar) och på andra sidan lossnar (lindningslängden ökar) — vilket skapar en obalanserad stressfördelning.
Robotkabel använder SZ-lindning — alternerande sektioner av S-lindning och Z-lindning, typiskt 0,5–1,0 meter per sektion. När kabeln vrids reagerar S-sektionerna och Z-sektionerna i motsatta riktningar, vilket upphäver netto stressen. Anti-torsionsfyllnadselementen (typiskt PU-stänger eller aramidförstärkta profiler) fyller mellanrummen och ger elastisk återfjädringskraft som återför kabeln till dess neutrala position när vridningen frigörs.
Detta är den fundamentala skillnaden mellan en robotkabel och alla andra flexibla kablar: lindningsmönstret är konstruerat för torsionsfrihet, inte bara bockningsflexibilitet.
Kabellayout — vad finns inuti en robotkabel?
En modern 6-axlig svetsrobotkabel innehåller ledare för varje funktion roboten behöver — alla dragna genom armen i en enda kabel:
| Funktion | Ledartyp | Typisk specifikation | Ansluter |
|---|---|---|---|
| Servomotor kraft (axel 1–6) | 4× (3P+PE) kraftkärnor, 2,5–16 mm² vardera | 0,6/1 kV, Klass 6 koppar | Robotstyrenhet → servomotorer vid varje axel |
| Motorbromskraft | 2× 2-kärnig, 0,75–1,5 mm² | 24 V DC | Styrenhet → motorbromsmagneter |
| Encoderåterkoppling (axel 1–6) | 6× individuellt skärmade tvinnade par | 0,22–0,34 mm², PP-isolering | Styrenhet → motorencodrar |
| Verktygs-I/O (gripdon/svetspistol) | 8–16 kärnor, 0,5–0,75 mm² | 24 V DC-signaler | Styrenhet → verktyg |
| EtherCAT / PROFINET-buss | 1–2 skärmade tvinnade par | 0,22 mm², 100 Ω impedans | Styrenhet → distribuerad I/O i robotarmen |
| Visionssystem (kamera) | 1× GigE (4 par) eller USB 3.0 (skärmade par) | CAT6a-dataelement | Visionsprocessor → kameran på handleden |
| Svetskraft (vid behov) | 1× 35–70 mm² svetskraftledare | 0,6/1 kV, specialisolering | Svetskraftkälla → svetspistol |
| Säkerhetskrets | 2× 2-kärnig, 0,75 mm² | 24 V DC, tvåkanalig säkerhet | Safety PLC → robotarmens säkerhets-I/O |
| Pneumatiskt luftrör (tillval) | 1× 6–8 mm PU-luftrör | 6–8 bar tryckluft | Ventilblock → gripdon/svetspistol |
Inte alla robotkablar innehåller alla dessa element — konfigurationen är specifik för robotmodellen, tillämpningen och verktyget. Men trenden går mot mer integration, inte mindre: en enda kompositkabel ersätter 3–5 separata kablar som annars skulle löpa genom robotarmen, tävla om utrymme och skapa flera potentiella felfall.
PUR — det enda mantelvalet
Industriella robotmiljöer utsätter kablar för aggressiva kemikalier:
- Bågsvetsning: Svetssprut (smälta metallpartiklar vid >1 500°C) landar på kabeln. PVC brinner och smälter. PUR underhåller inte förbränning och sprutet fastnar inte — det svalnar och faller av
- Maskinbearbetningskylvätska: Vattenbaserade skärvätskor, syntetiska kylmedel och skärolja. PVC absorberar vissa kylmedel och sväller — manteln mjuknar och förlorar mekanisk hållfasthet. PUR är beständig mot hela utbudet av metallbearbetningsvätskor
- Fett och hydraulolja: Robotledernas smörjfett och hydraulolja från hjälputrustning. PUR:s oljebeständighet (IEC 60811) överträffar PVC och CR
- Lösningsmedelsrengöring: Målarrobotar rengörs med lösningsmedel mellan färgbyten. PUR motstår de vanliga målarfärgslösningsmedlen; PVC gör det inte
Yichis robotkabeltillverkning
- Verifierad Klass 6-ledare: IEC 60228 Klass 6 kräver ett högre minimiantal trådar per tvärsnitt än Klass 5. Trådantalet verifieras vid varje produktionsbatch — den finare lindningen är avgörande för torsionsutmattningsbeständighet
- Kontrollerad SZ-lindningslängd: Den alternerande S/Z-sektionslängden ställs in på 0,5–1,0 m beroende på kabeldiameter och förväntad torsionsvinkel. Lindningslängden verifieras vid varje produktionslängd med optisk mätning
- Anti-torsionsfyllnadsdesign: Fyllnadselementen är inte generiska PVC-fyllnader — de är PU- eller aramidförstärkta stänger med specifik elasticitetsmodul och återfjädringsegenskaper. Fyllnadsdesignen matchas mot kabelns totala diameter och förväntade torsionsvinkel
- Torsionslivslängd testad: Varje ny kabeldesign testas i en torsionsprovmaskin — ±180° per meter, 10 000 000 cykler minimum. Godkännandekriterier: noll ledaravbrott, <10 % ökning av ledarmotstånd, inga mantelsprickor, ingen skärmdegradering. Detta är det avgörande kvalificeringstestet för en robotkabel