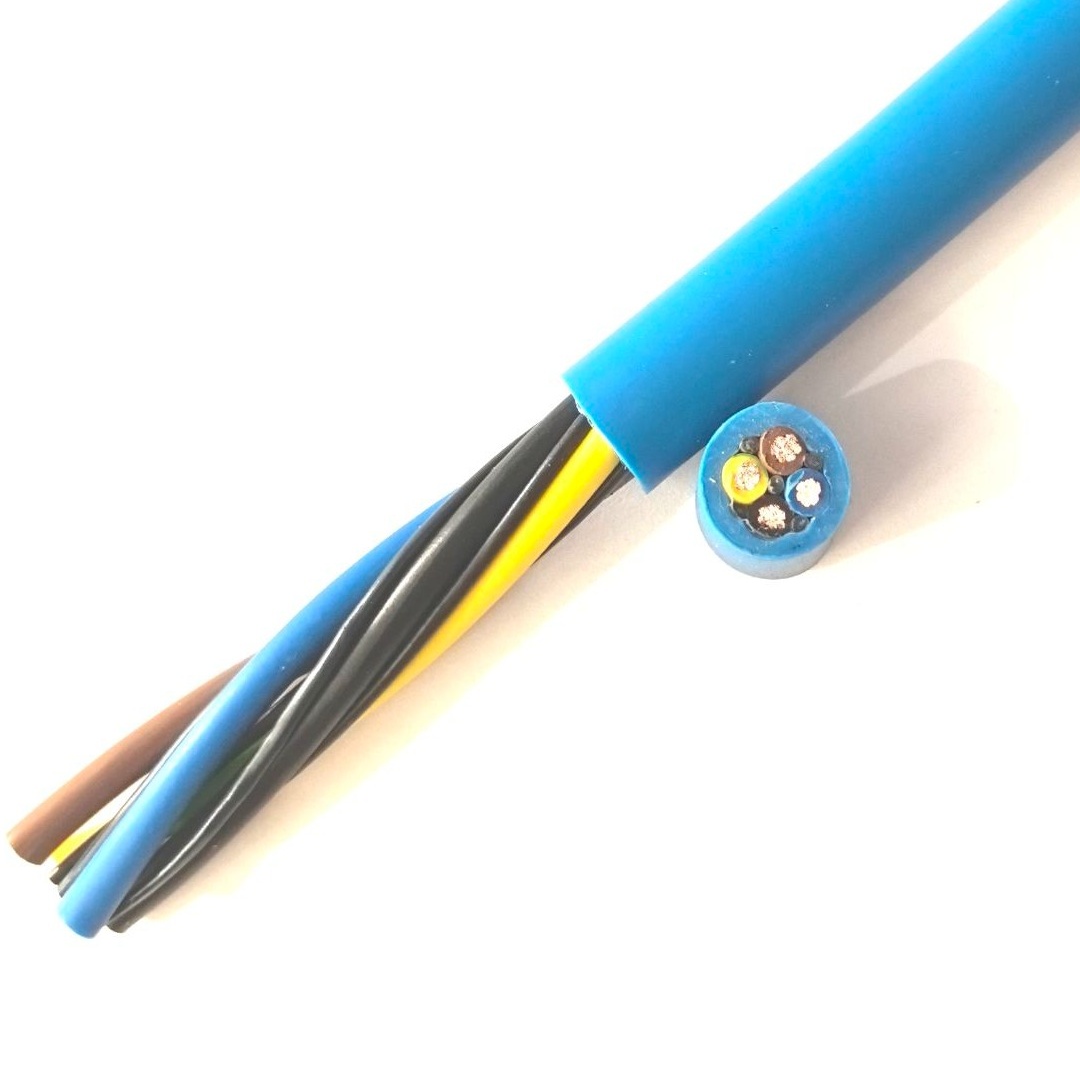
Mô Tả Chi Tiết
Thách Thức Thiết Kế Cáp Robot — Xoắn
Cánh tay robot công nghiệp 6 trục đặt hệ cáp bên trong nó dưới tổ hợp ứng suất cơ học mà không ứng dụng cáp nào khác áp đặt:
- Trục 1 (xoay đế): Uốn khi cánh tay xoay tại đế
- Trục 2 (vai): Uốn khi cánh tay trên nghiêng tới/lùi
- Trục 3 (khuỷu): Uốn khi cẳng tay nghiêng
- Trục 4 (cuộn cổ tay): Xoắn — bó cáp xoay quanh trục riêng khi cổ tay cuộn
- Trục 5 (nghiêng cổ tay): Uốn
- Trục 6 (xoay cổ tay): Xoắn — xoắn thêm tại dụng cụ đầu
Giải Pháp Bện SZ
Bện cáp tiêu chuẩn dùng xoắn ốc một hướng (S-lay hoặc Z-lay) — tất cả ruột dẫn xoắn cùng hướng. Khi cáp này bị xoắn, ruột dẫn một bên siết chặt (độ dài bước giảm) và bên kia nới lỏng (độ dài bước tăng) — tạo phân bố ứng suất mất cân bằng.
Cáp robot dùng bện SZ — các đoạn S-lay và Z-lay xen kẽ, thường 0,5–1,0 mét mỗi đoạn. Khi cáp bị xoắn, đoạn S và đoạn Z phản ứng ngược hướng, triệt tiêu ứng suất ròng. Phần tử độn chống xoắn (thường thanh PU hoặc biên dạng gia cường aramid) lấp kẽ và cung cấp lực phục hồi đàn hồi đưa cáp về vị trí trung tính khi nhả xoắn.
Đây là khác biệt cơ bản giữa cáp robot và mọi cáp mềm khác: kiểu bện được thiết kế cho tự do xoắn, không chỉ mềm dẻo khi uốn.
Bố Trí Cáp — Bên Trong Cáp Robot Có Gì?
Cụm cáp robot hàn 6 trục hiện đại gồm ruột dẫn cho mọi chức năng robot cần — tất cả định tuyến qua cánh tay trong một cáp:
| Chức Năng | Loại Ruột Dẫn | Đặc Tả Điển Hình | Kết Nối |
|---|---|---|---|
| Nguồn động cơ servo (trục 1–6) | 4× (3P+PE) lõi nguồn, 2,5–16 mm² mỗi lõi | 0,6/1 kV, đồng Class 6 | Bộ điều khiển robot → động cơ servo tại mỗi trục |
| Nguồn phanh động cơ | 2× 2 lõi, 0,75–1,5 mm² | 24 V DC | Bộ điều khiển → solenoid phanh động cơ |
| Phản hồi encoder (trục 1–6) | 6× cặp xoắn chắn riêng | 0,22–0,34 mm², cách điện PP | Bộ điều khiển → encoder động cơ |
| I/O dụng cụ (kẹp/súng hàn) | 8–16 lõi, 0,5–0,75 mm² | Tín hiệu 24 V DC | Bộ điều khiển → dụng cụ đầu |
| Bus EtherCAT / PROFINET | 1–2 cặp xoắn chắn | 0,22 mm², trở kháng 100 Ω | Bộ điều khiển → I/O phân tán cánh tay robot |
| Hệ thống thị giác (camera) | 1× GigE (4 cặp) hoặc USB 3.0 (cặp chắn) | Phần tử dữ liệu CAT6a | Bộ xử lý thị giác → camera gắn cổ tay |
| Nguồn hàn (nếu cần) | 1× ruột dẫn hàn 35–70 mm² | 0,6/1 kV, cách điện đặc biệt | Nguồn hàn → súng hàn |
| Mạch an toàn | 2× 2 lõi, 0,75 mm² | 24 V DC, an toàn hai kênh | PLC an toàn → I/O an toàn cánh tay robot |
| Ống khí nén (tùy chọn) | 1× ống khí PU 6–8 mm | Khí nén 6–8 bar | Bộ chia van → kẹp/súng hàn |
Không phải mọi cáp robot đều chứa tất cả phần tử này — cấu hình cụ thể theo mẫu robot, ứng dụng và dụng cụ đầu. Nhưng xu hướng là tích hợp nhiều hơn, không ít hơn: một cáp tổ hợp thay 3–5 cáp riêng lẻ mà nếu không sẽ chạy qua cánh tay robot, cạnh tranh không gian và tạo nhiều điểm hỏng tiềm ẩn.
PUR — Lựa Chọn Vỏ Duy Nhất
Môi trường robot công nghiệp phơi cáp trước hóa chất mạnh:
- Hàn hồ quang: Tóe hàn (giọt kim loại nóng chảy ở >1 500°C) rơi lên cáp. PVC cháy và tan chảy. PUR không duy trì cháy và tóe hàn không bám — nó nguội và rơi xuống
- Dung dịch làm mát gia công: Dung dịch cắt gọt gốc nước, dung dịch làm mát tổng hợp và dầu đường trượt. PVC hấp thụ một số dung dịch làm mát và trương nở — vỏ mềm và mất độ bền cơ học. PUR chống toàn bộ dải dung dịch gia công kim loại
- Mỡ và dầu thủy lực: Mỡ bôi trơn khớp robot và dầu thủy lực từ thiết bị phụ trợ. Khả năng chống dầu của PUR (IEC 60811) vượt PVC và CR
- Làm sạch dung môi: Robot xưởng sơn được làm sạch bằng dung môi giữa các lần đổi màu. PUR chống dung môi sơn thông dụng; PVC thì không
Sản Xuất Cáp Robot Yichi
- Ruột dẫn Class 6 đã kiểm chứng: IEC 60228 Class 6 yêu cầu số sợi tối thiểu mỗi tiết diện cao hơn Class 5. Số sợi được kiểm chứng trên mỗi lô sản xuất — bện mảnh hơn là thiết yếu cho khả năng chống mỏi xoắn
- Kiểm soát độ dài bước SZ: Độ dài đoạn S/Z xen kẽ được đặt 0,5–1,0 m tùy đường kính cáp và góc xoắn dự kiến. Độ dài bước được kiểm chứng trên mỗi chiều dài sản xuất bằng đo quang học
- Thiết kế độn chống xoắn: Phần tử độn không phải độn PVC thông thường — chúng là thanh PU hoặc gia cường aramid với mô đun đàn hồi và đặc tính phục hồi cụ thể. Thiết kế độn được khớp với đường kính tổng và góc xoắn dự kiến của cáp
- Đã thử nghiệm tuổi thọ xoắn: Mỗi thiết kế cáp mới được thử nghiệm trên máy thử xoắn — ±180° mỗi mét, tối thiểu 10 000 000 chu kỳ. Tiêu chí chấp nhận: không đứt ruột dẫn, tăng điện trở ruột dẫn <10%, không nứt vỏ, không thoái hóa chắn. Đây là thử nghiệm định chuẩn dứt khoát cho cáp robot